
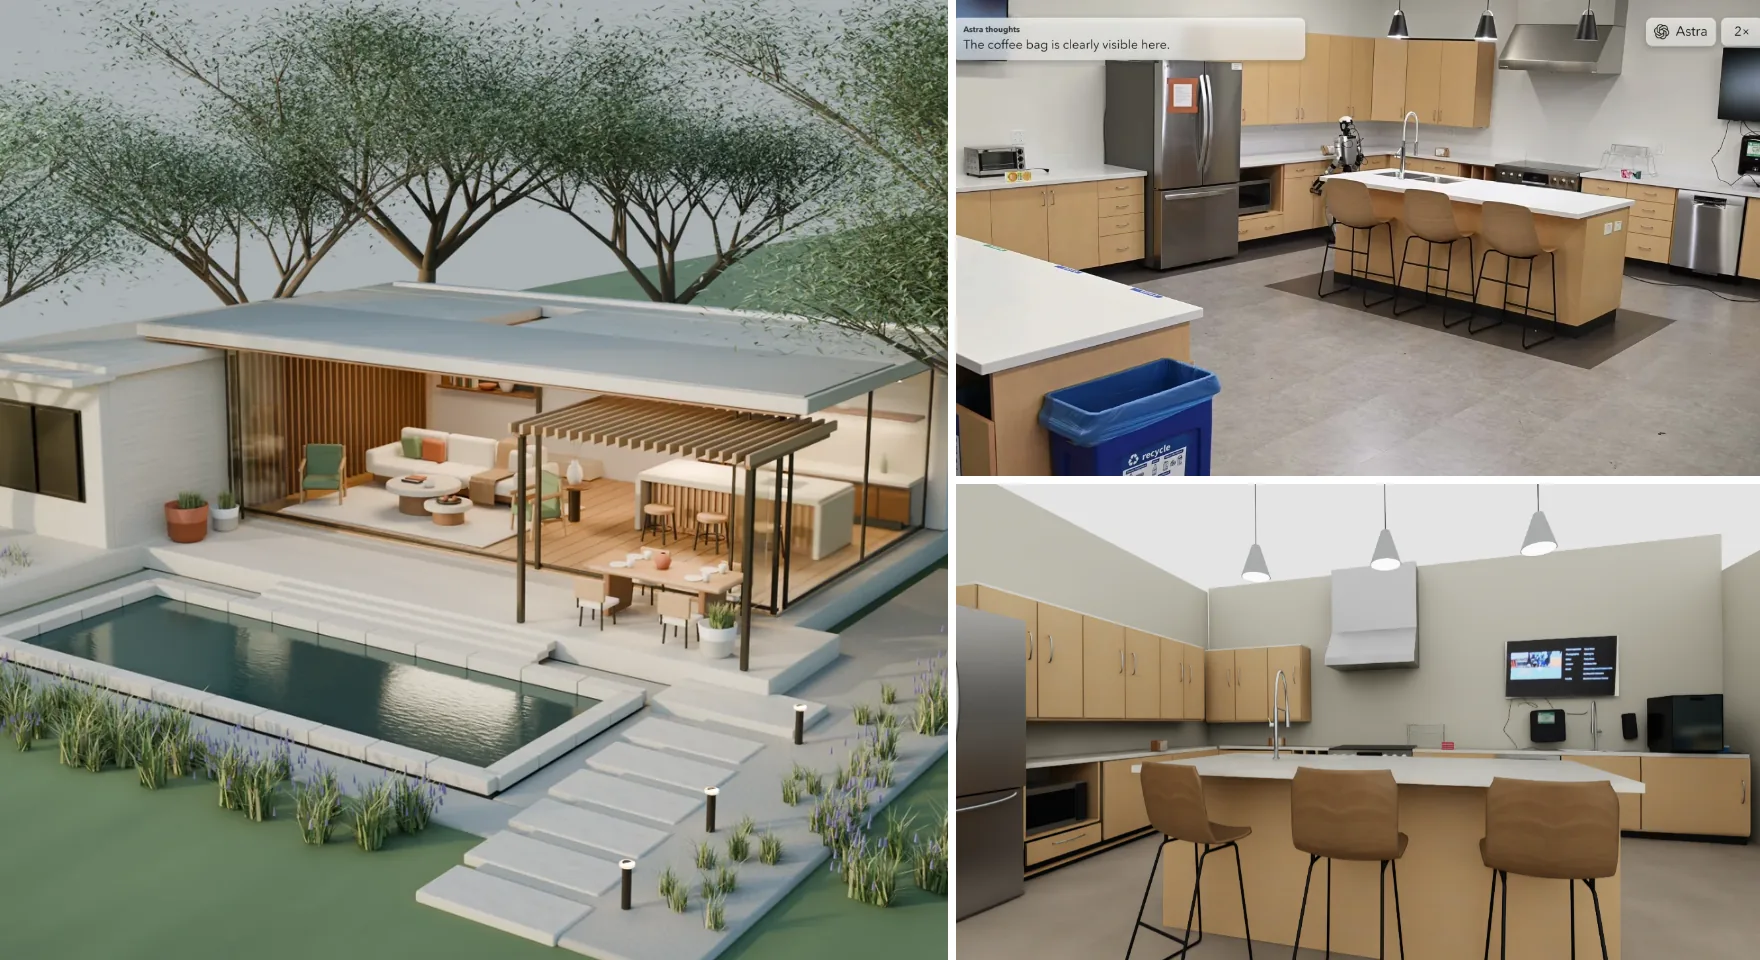
No início de setembro, a OpenAI lançou o GPT-6 Astra, e dois tipos de vídeo viralizaram rapidamente. Em alguns, ele constrói do zero no Blender uma casa totalmente mobiliada e depois a exporta para o Unreal Engine 5, onde você pode entrar, abrir portas, acender as luzes e ligar a máquina de espresso. Em outros, ele comanda braços robóticos e humanoides.
Como é que um modelo de linguagem, de repente, ficou tão bom em lidar com o espaço? A OpenAI otimizou o modelo especificamente para isso? E o que esse caminho significa para a geração 3D e para o “cérebro” dos robôs? Lemos o anúncio da OpenAI, o cartão de sistema e o blog para desenvolvedores, as avaliações com robôs publicadas desde então e as análises de pesquisadores. Em resumo:
- Os ganhos são reais, mas desiguais: 3D, localização visual e tarefas interativas deram um salto, enquanto a inteligência geral quase não se mexeu.
- Os resultados em robótica dependem muito da interface. O mesmo modelo, usado de outro jeito, tem pontuações muito diferentes.
- A habilidade muito provavelmente vem da prática em ambientes com correção automática, e não de uma arquitetura nova.
- Para a geração 3D e para o cérebro dos robôs, espere uma nova divisão de trabalho, e não um modelo substituindo outro.
Os números oficiais: grandes ganhos, distribuídos de forma desigual
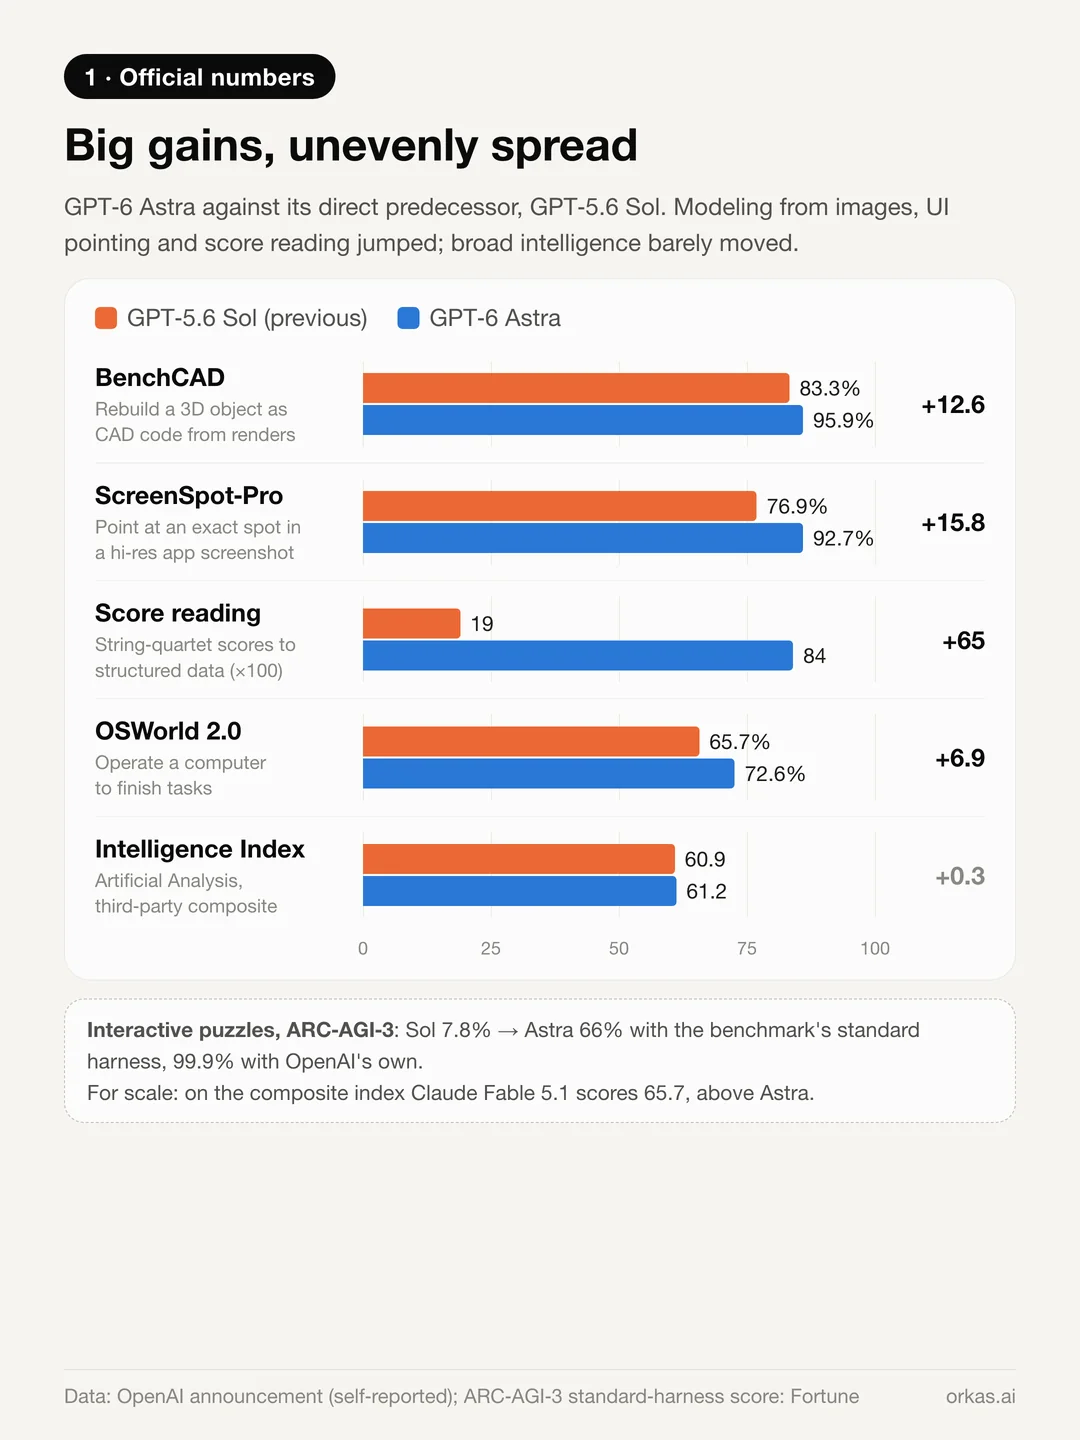
Em relação ao GPT-5.6 Sol, seu antecessor direto, os números divulgados pela OpenAI são estes:
- BenchCAD: 83,3% → 95,9%. O modelo vê renderizações de um objeto de vários ângulos e escreve código CAD que o reconstrói — modelagem a partir de imagens.
- ScreenSpot-Pro (sem ferramentas): 76,9% → 92,7%. Ele precisa apontar um botão ou elemento exato em uma captura de tela de alta resolução de um software profissional.
- Leitura de partituras: 0,19 → 0,84 nos quartetos de cordas do OpenScore, transformando partituras impressas densas em dados musicais estruturados.
- ARC-AGI-3, um benchmark de quebra-cabeças interativos: 7,8% → 66% com o ambiente de avaliação padrão do benchmark, ou 99,9% com o da própria OpenAI.
Já o Artificial Analysis Intelligence Index, um índice independente, foi de 60,9 para 61,2 — abaixo dos 65,7 do Claude Fable 5.1.
Ou seja, o Astra não ficou mais inteligente em tudo. Ficou muito melhor em tarefas que combinam olhar, agir e ajustar. Yoav Artzi, pesquisador de Cornell e do Google DeepMind, chamou isso de “mudança de patamar” no raciocínio espacial.
O que ele realmente fez no Blender
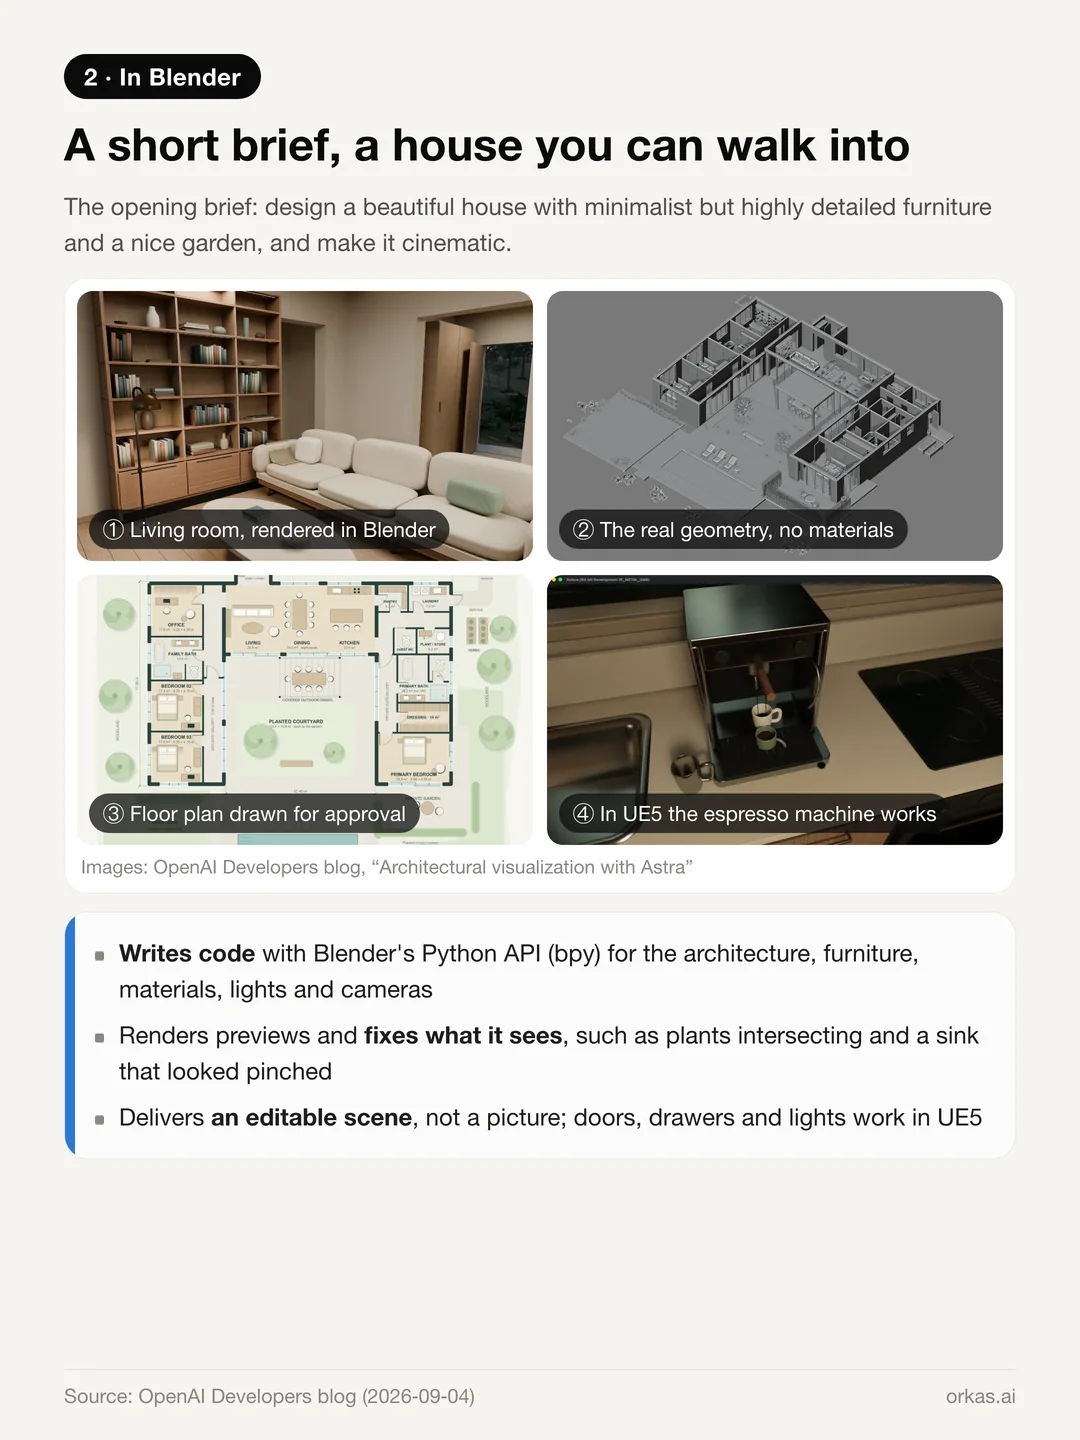
O blog para desenvolvedores da OpenAI detalha um projeto completo. O briefing inicial era curto: projetar uma casa bonita, com móveis minimalistas mas muito detalhados e um belo jardim, e deixar a cena com clima cinematográfico.
- O Astra escreveu Python para o Blender (bpy) para construir a arquitetura, a marcenaria, os móveis, o paisagismo, os materiais, as luzes e as câmeras.
- Renderizou prévias, procurou problemas e corrigiu o próprio código — plantas atravessando umas às outras, uma pia de aço cujas normais de superfície faziam a cuba parecer amassada.
- Primeiro desenhou uma planta baixa para aprovação e depois refez a casa como uma residência térrea em forma de U, com três quartos e um escritório.
- Exportou a cena para o Unreal Engine 5 como um tour em primeira pessoa em que portas, gavetas, luzes e uma máquina de espresso funcionam.
O resultado não é uma imagem. É uma cena do Blender que você pode continuar editando.
Os limites são igualmente claros:
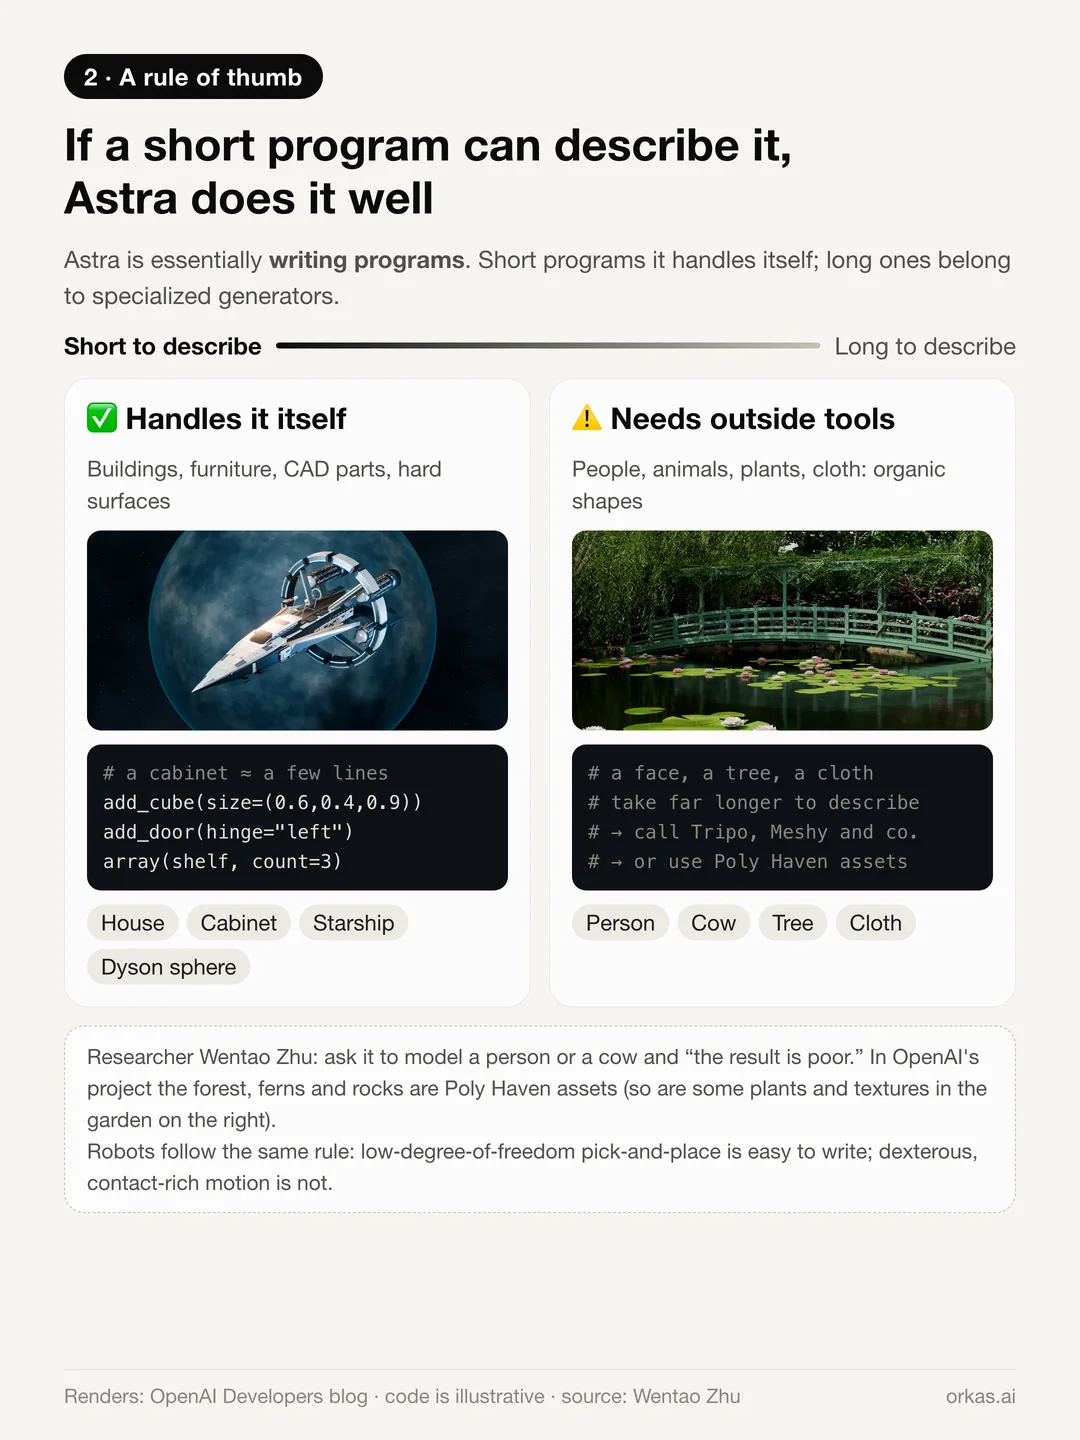
- Geometria regular, de objetos fabricados, funciona bem: prédios, móveis, peças CAD e modelos hard surface, como uma nave espacial ou uma esfera de Dyson.
- Formas orgânicas, não. Peça para ele modelar uma pessoa ou uma vaca, escreve o pesquisador Wentao Zhu, e o resultado é ruim.
- No próprio projeto da OpenAI, a floresta, as samambaias e as rochas são assets prontos do Poly Haven. Um fluxo comum na comunidade gera o modelo em uma ferramenta 3D como o Tripo e depois entrega ao Astra os materiais, as shape keys das expressões faciais e o rigging.
Uma ideia explica o padrão: código é geometria comprimida. Um armário se resume a algumas caixas, uma extrusão e uma matriz — um punhado de linhas. Um rosto, uma árvore ou um tecido caindo em dobras exigem muito mais. O Astra está escrevendo programas, então o que cabe em um programa curto ele resolve sozinho, e o que exige um programa longo ele deveria passar para um gerador especializado. A mesma regra aparece de novo nos robôs.
Robôs: resultados fortes, mas leia as condições
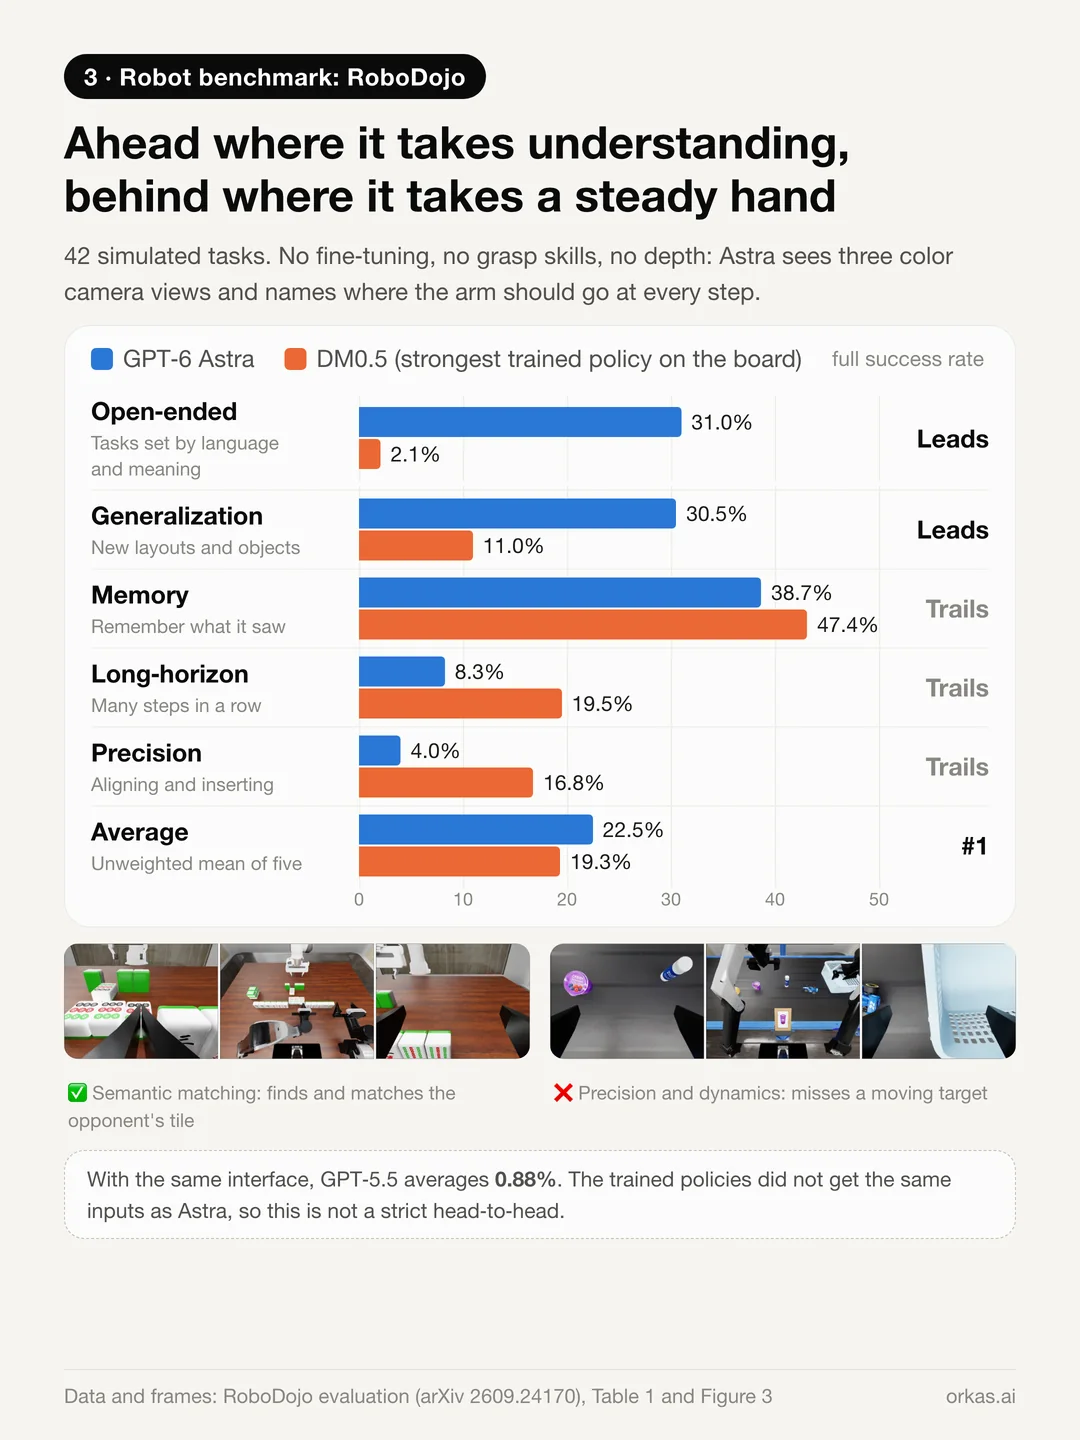
O RoboDojo é um benchmark de robótica com 42 tarefas simuladas e um ranking de 40 políticas robóticas treinadas. Os autores de uma avaliação colocaram o Astra diretamente como a política: sem ajuste fino, sem habilidades de preensão prontas, sem profundidade. Ele via imagens coloridas de três câmeras e o estado do robô e, a cada passo, dizia para onde o braço deveria ir.
- O Astra teve uma taxa média de sucesso de 22,48% e ficou em primeiro lugar. Na mesma configuração, o GPT-5.5 conseguiu 0,88%.
- O perfil é desigual. Ele lidera em tarefas abertas (31% contra 2,1% do DM0.5) e em generalização (30,5% contra 11%), mas fica atrás em precisão (4% contra 16,8%), em tarefas de longo horizonte e em memória.
Resumindo: nas tarefas que exigem entendimento, ele ganha; nas que exigem mão firme, ele perde.
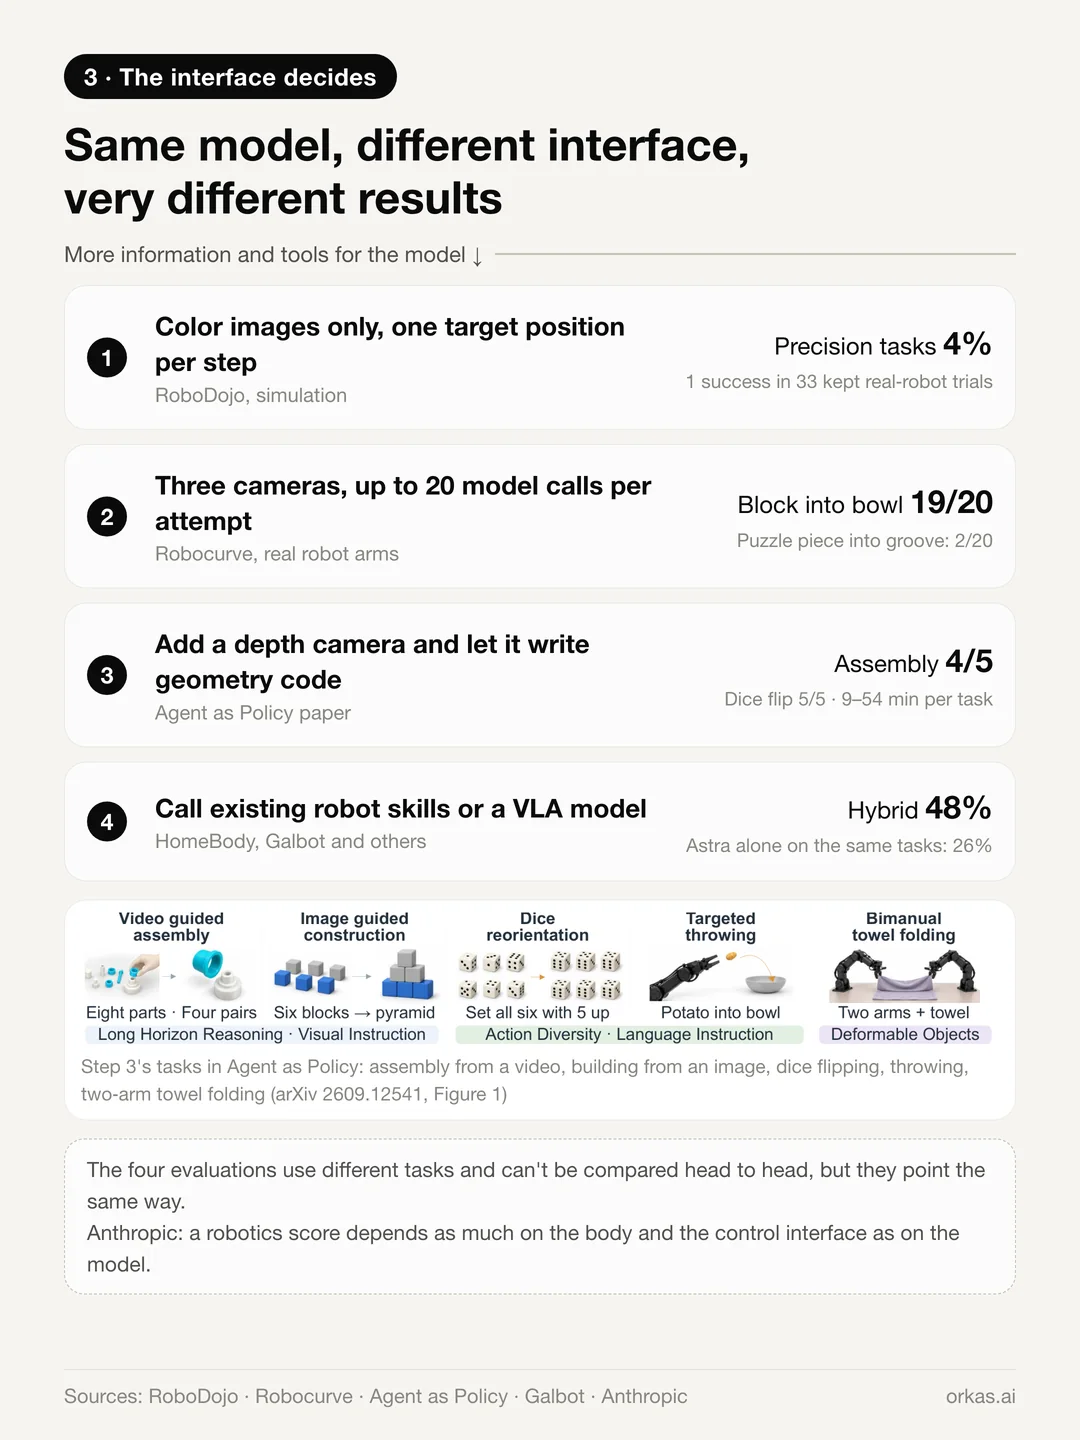
A lição maior é o quanto o resultado depende da interface:
- Só imagens coloridas, uma posição-alvo por passo (RoboDojo): 4% em tarefas de precisão; dos 33 testes com robô real mantidos em torno de uma parada de segurança, um único sucesso completo.
- Três câmeras, até 20 chamadas ao modelo por tentativa (testes da Robocurve com braços reais): 19 de 20 blocos colocados em uma tigela, mas só 2 de 20 peças de quebra-cabeça encaixadas no sulco.
- Uma câmera de profundidade e permissão para escrever seu próprio código de geometria (o artigo Agent as Policy v1 · Tabela 1): 4 de 5 montagens de quatro pares, 5 de 5 viradas de dado e construções com blocos em 5/5, 5/5 e 4/5 — com duração média de cerca de 21–54 minutos nas tentativas bem-sucedidas, dependendo da tarefa.
- Chamar habilidades de robô já existentes ou um modelo VLA: tarefas longas são concluídas. Em um relatório, um sistema híbrido em que o Astra revisa e corrige as ações de um VLA teve sucesso em 48% das vezes, em tarefas nas quais o Astra sozinho chegou a 26%.
São tarefas diferentes e não dá para compará-las diretamente, mas elas apontam na mesma direção. O estudo de robótica que a Anthropic publicou em julho chegou à mesma conclusão: a pontuação de um modelo em robótica depende tanto do corpo do robô e da interface de controle quanto do próprio modelo. Qualquer afirmação sobre o quanto o Astra é bom com espaço precisa vir acompanhada de “com qual interface”.
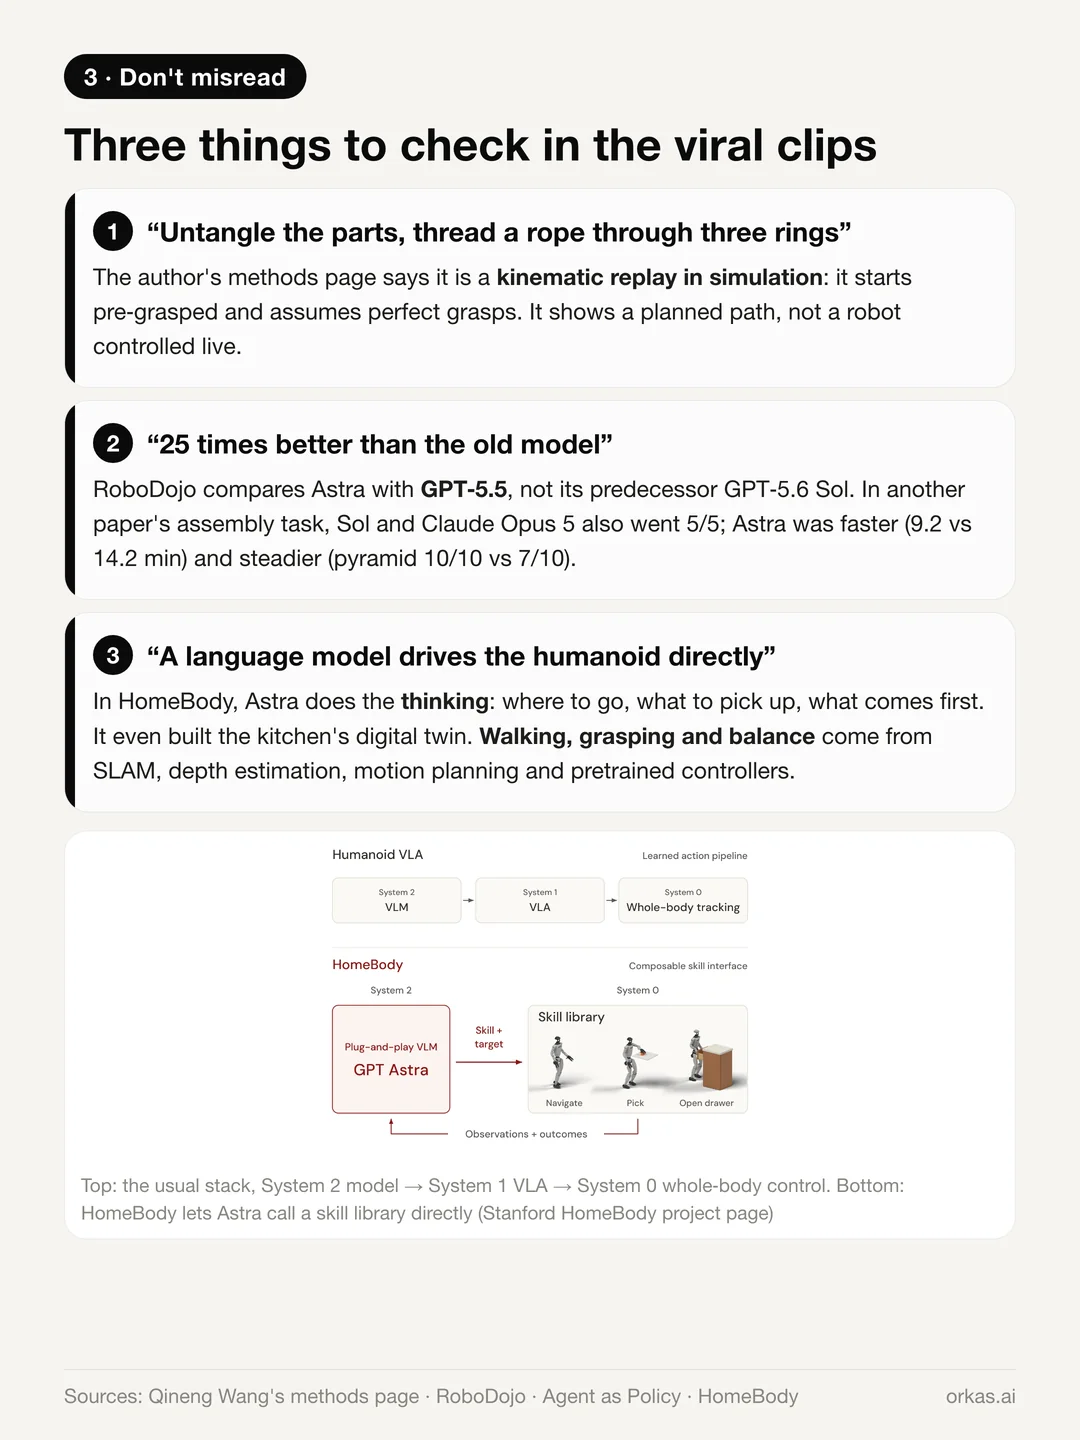
Três coisas para ter em mente quando essas demos passarem pela sua tela:
- O vídeo viral de “desmontar as peças entrelaçadas e passar uma corda por três anéis” é uma reprodução cinemática em simulação. A página de métodos do autor diz que ele parte de um estado com as peças já agarradas e pressupõe preensões ideais: mostra uma trajetória planejada, não um robô controlado ao vivo.
- “25 vezes melhor que o modelo antigo” compara o Astra com o GPT-5.5, não com seu antecessor direto, o GPT-5.6 Sol. Na comparação de montagem de dois pares (AGP v1 · Tabela 2), Sol e Claude Opus 5 também concluíram 5/5 tentativas; as tentativas bem-sucedidas do Astra levaram em média 9,2 minutos, contra 14,2 do Sol. Na comparação separada de pirâmides (AGP v1 · Apêndice C, Tabela 5), Astra concluiu 10/10 tentativas e Sol 7/10.
- O robô de cozinha HomeBody, de Stanford: o Astra é quem pensa — para onde ir, o que pegar, o que fazer primeiro — e até construiu o gêmeo digital da cozinha. Andar, pegar objetos e manter o equilíbrio ficam por conta de SLAM, estimativa de profundidade, planejamento de movimento e controladores de baixo nível pré-treinados.
De onde vem essa capacidade
A OpenAI disse oficialmente duas coisas: o Astra recebeu “treinamento direcionado para ambientes profissionais” e, como os outros modelos de raciocínio da OpenAI, é treinado com aprendizado por reforço. A empresa não divulgou os dados de treinamento, nem se o Blender esteve envolvido, nem se houve dados de robôs. O que vem a seguir é inferência a partir de evidências públicas.
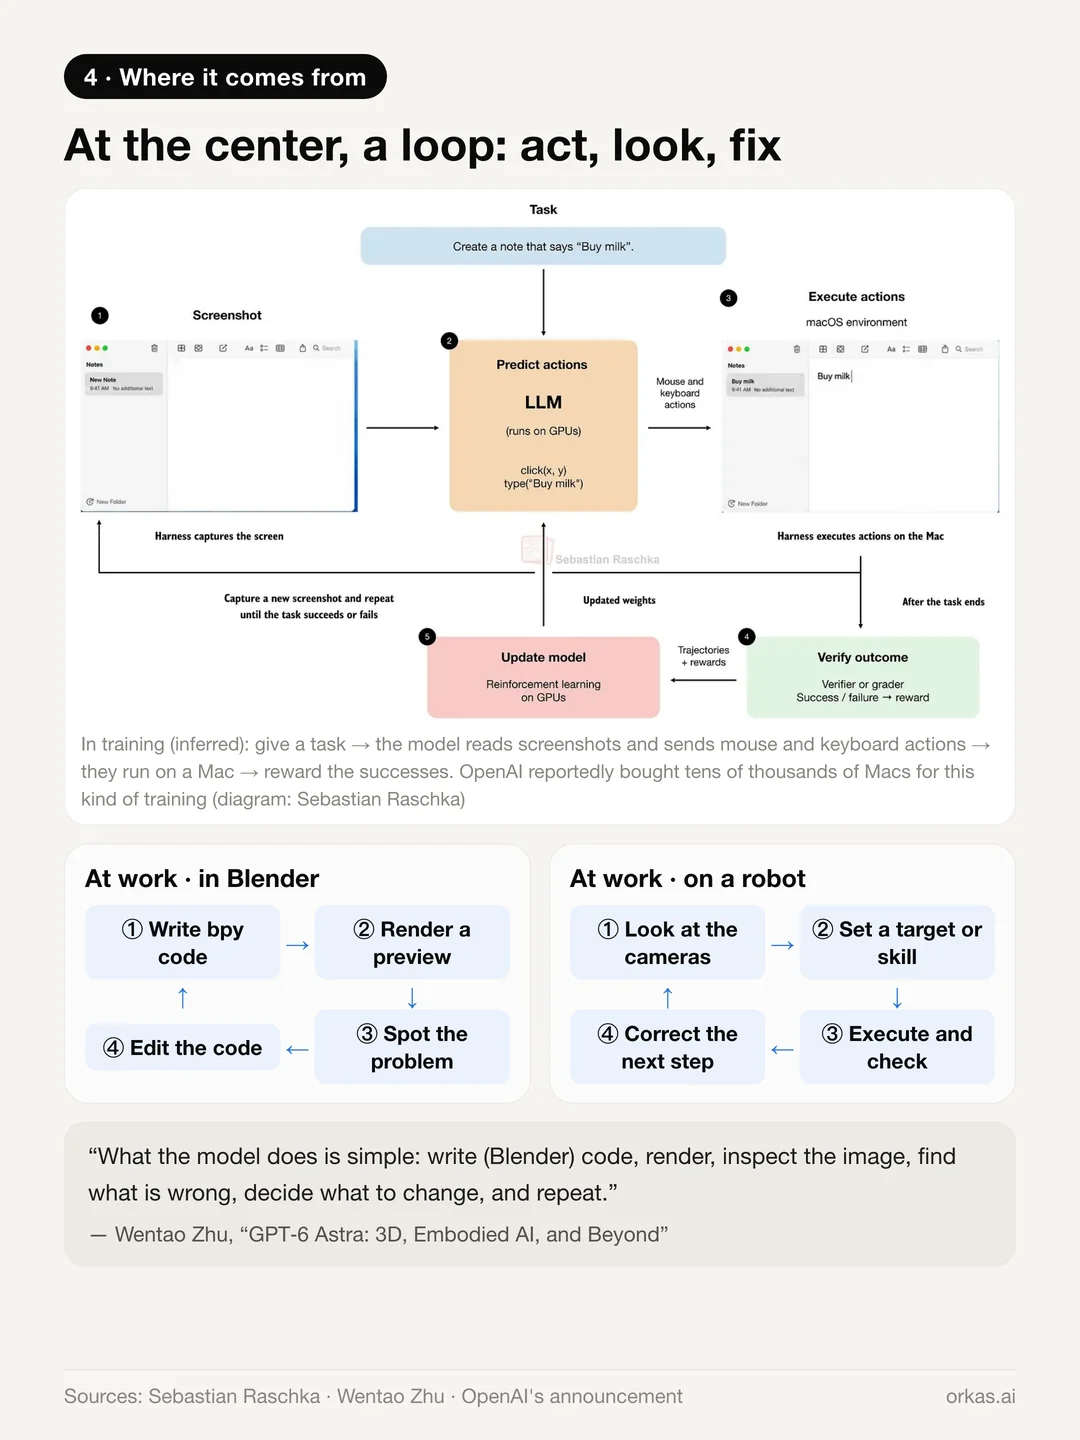
No centro há um ciclo: dar um passo, olhar o resultado, descobrir o que está errado, corrigir.
- No trabalho, o Astra escreve código do Blender, renderiza, inspeciona e edita; em um robô, ele olha, define um alvo, executa, checa e corrige. Nas palavras de Wentao Zhu: “O que o modelo faz é simples: escrever código (do Blender), renderizar, inspecionar a imagem, descobrir o que está errado, decidir o que mudar e repetir.”
- No treinamento, o mesmo ciclo é a origem provável. Segundo a imprensa, a OpenAI comprou dezenas de milhares de Mac minis e Mac Studios para treinar o uso do computador: dar uma tarefa ao modelo, deixar que ele leia capturas de tela e envie ações de mouse e teclado para um Mac, e então recompensar as execuções bem-sucedidas.
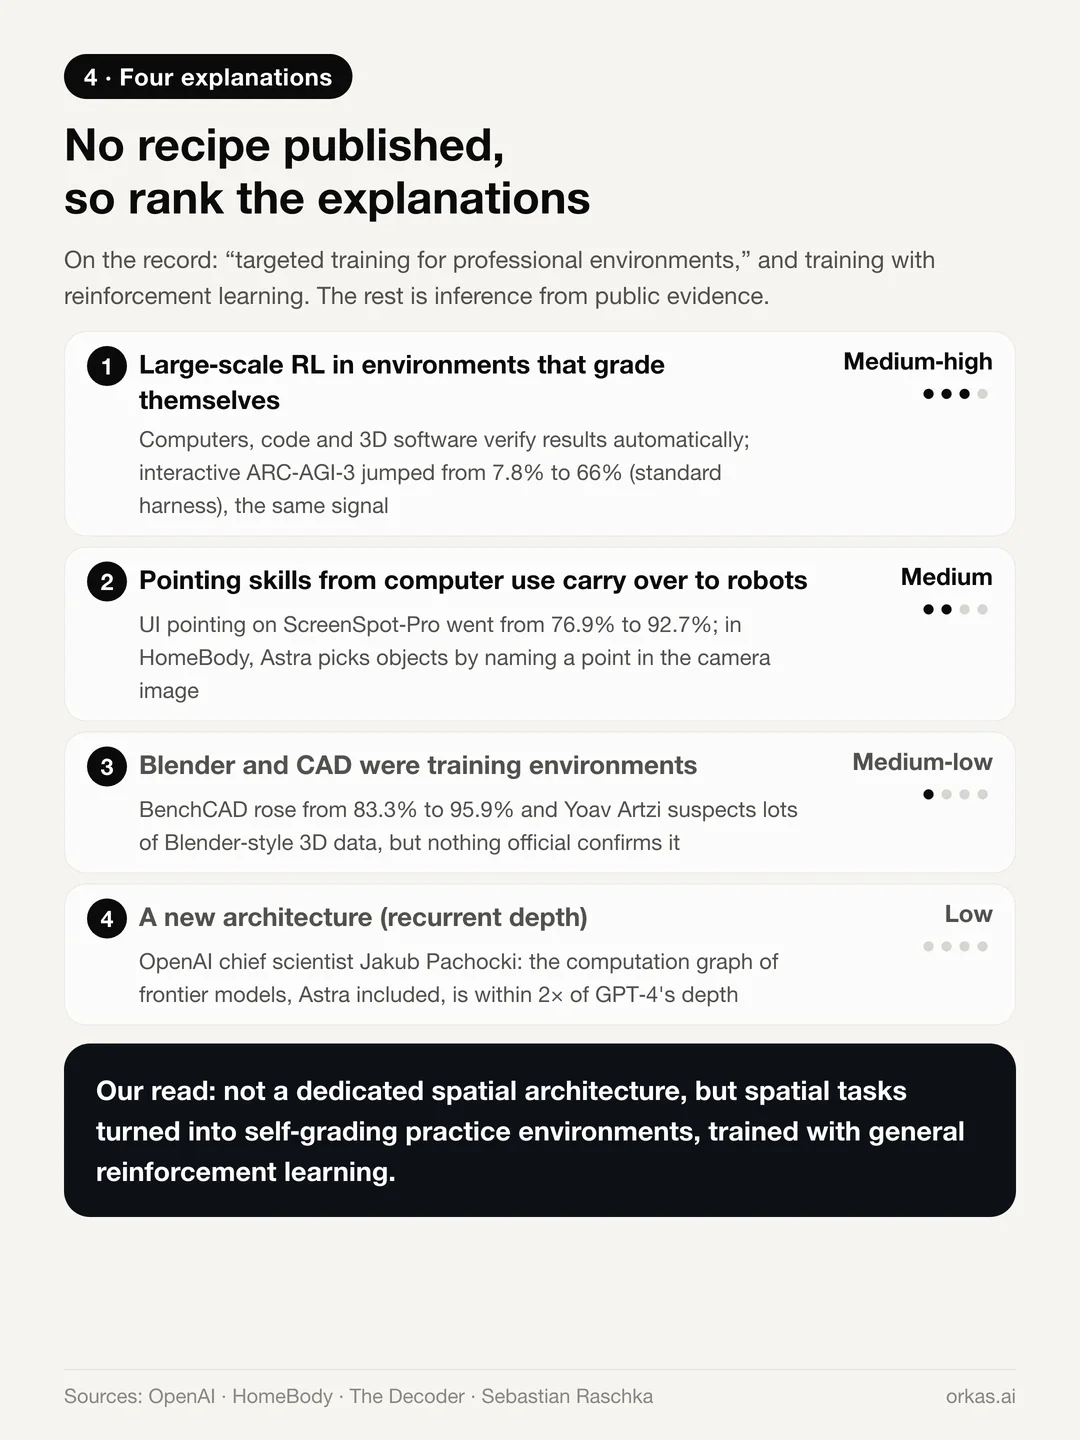
- Aprendizado por reforço em larga escala em ambientes com correção automática (probabilidade: média-alta). Computadores, código e software 3D conseguem verificar resultados automaticamente, o que treina a habilidade geral de checar, encontrar o erro e corrigi-lo. O salto de 7,8% para 66% no ARC-AGI-3, que é interativo, é o mesmo sinal.
- A habilidade de apontar aprendida no uso do computador se transfere para os robôs (média). O ScreenSpot-Pro subiu de 76,9% para 92,7%, então o modelo ficou muito melhor em acertar um ponto exato de uma imagem. No HomeBody, o Astra pega objetos indicando exatamente um ponto desses na imagem da câmera; a profundidade e a calibração o convertem em uma posição 3D.
- O Blender e o CAD foram, eles próprios, ambientes de treinamento (média-baixa, não confirmado). O BenchCAD deu um salto, a OpenAI coloca as demos de 3D em primeiro plano e Yoav Artzi suspeita de treinamento com grandes quantidades de dados 3D, como cenas do Blender. Nada oficial confirma isso.
- Uma nova arquitetura (baixa). Segundo a imprensa, o Astra usa profundidade recorrente em parte da rede, mas o cientista-chefe da OpenAI, Jakub Pachocki, disse que o grafo de computação dos modelos de fronteira atuais, incluindo o Astra, tem no máximo o dobro da profundidade do grafo do GPT-4.
Nossa leitura: a habilidade espacial muito provavelmente não veio de uma arquitetura espacial dedicada, e sim de transformar tarefas espaciais em ambientes de prática com correção automática e treinar o modelo nesses ambientes com aprendizado por reforço de uso geral.
O que isso significa para a geração 3D
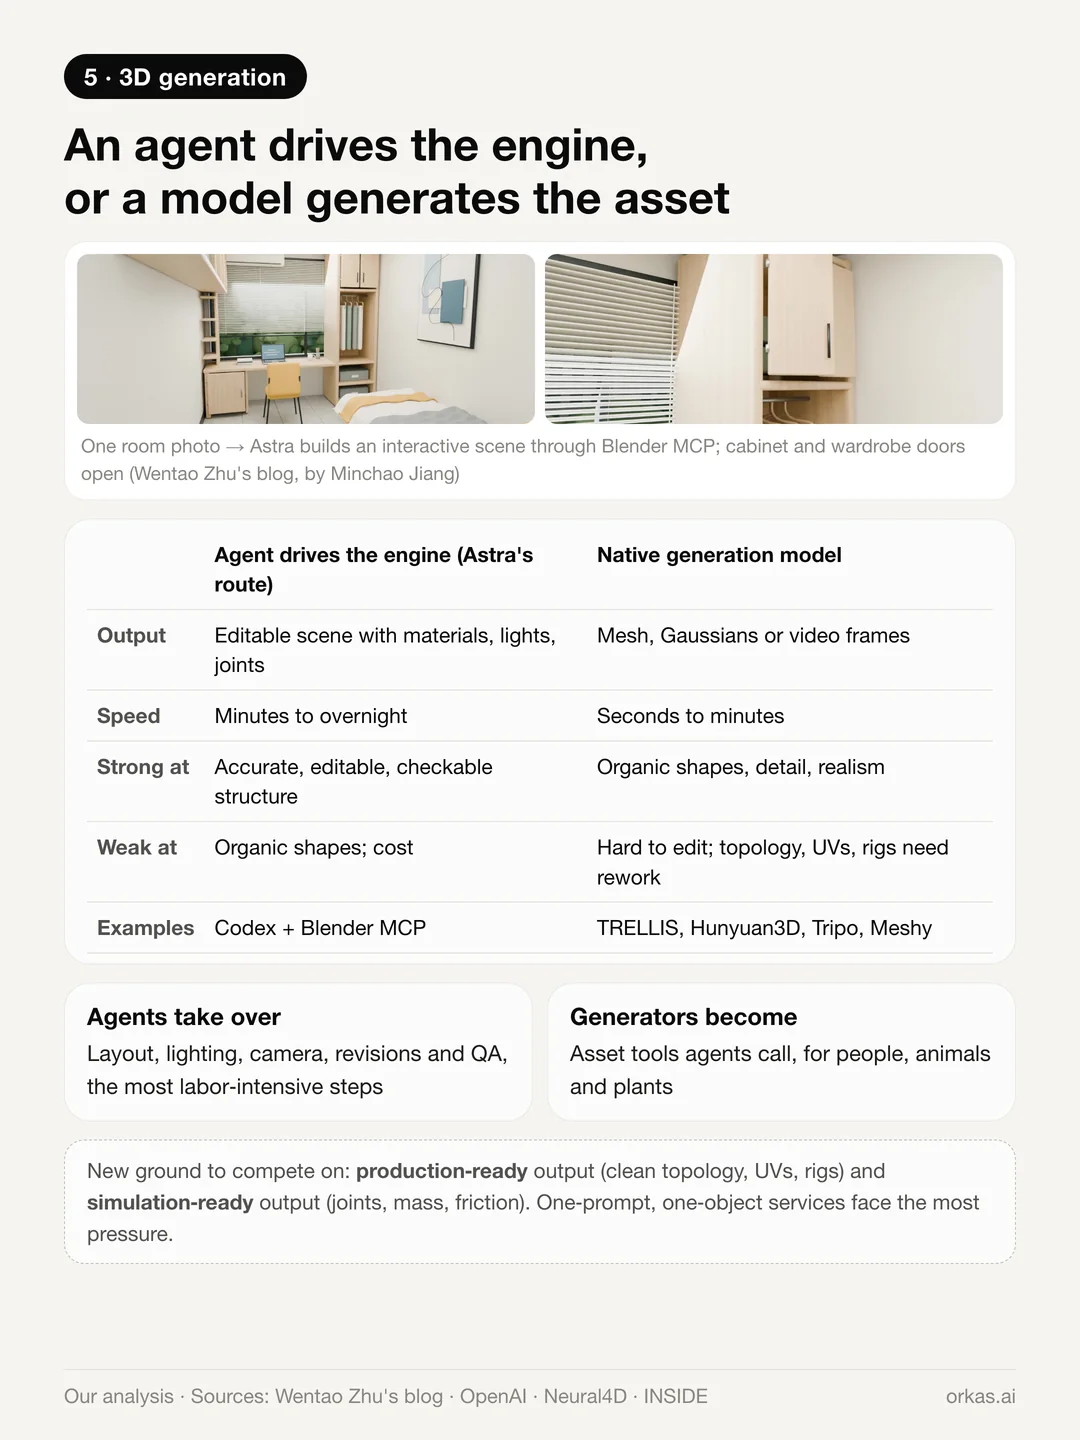
Hoje existem duas formas de fazer 3D:
- Um agente opera o motor. Como o Astra no Blender ou no CAD, ele entrega uma cena editável com materiais, luzes e juntas. É lento — de minutos a uma noite inteira —, mas estruturalmente preciso, editável e verificável.
- Um modelo gera o asset. TRELLIS, Hunyuan3D, Tripo, Meshy e modelos semelhantes geram uma malha em segundos ou minutos. São fortes em formas orgânicas e detalhes, mas o resultado é difícil de editar, e topologia, UVs e rigging muitas vezes precisam ser refeitos.
Nossa expectativa é que os dois se complementem enquanto o valor muda de lugar:
- Os agentes assumem as etapas que mais exigem trabalho manual: layout, iluminação, câmera, revisões e controle de qualidade.
- Os geradores viram ferramentas de assets para pessoas, animais e plantas, e precisam poder ser chamados por agentes, por exemplo como um servidor MCP ou uma API.
- Os serviços de “um prompt, um objeto” são os que sofrem mais pressão. Saída pronta para produção (topologia limpa, UVs, rigs) e pronta para simulação (juntas, massa, atrito) passam a ser o novo campo de disputa.
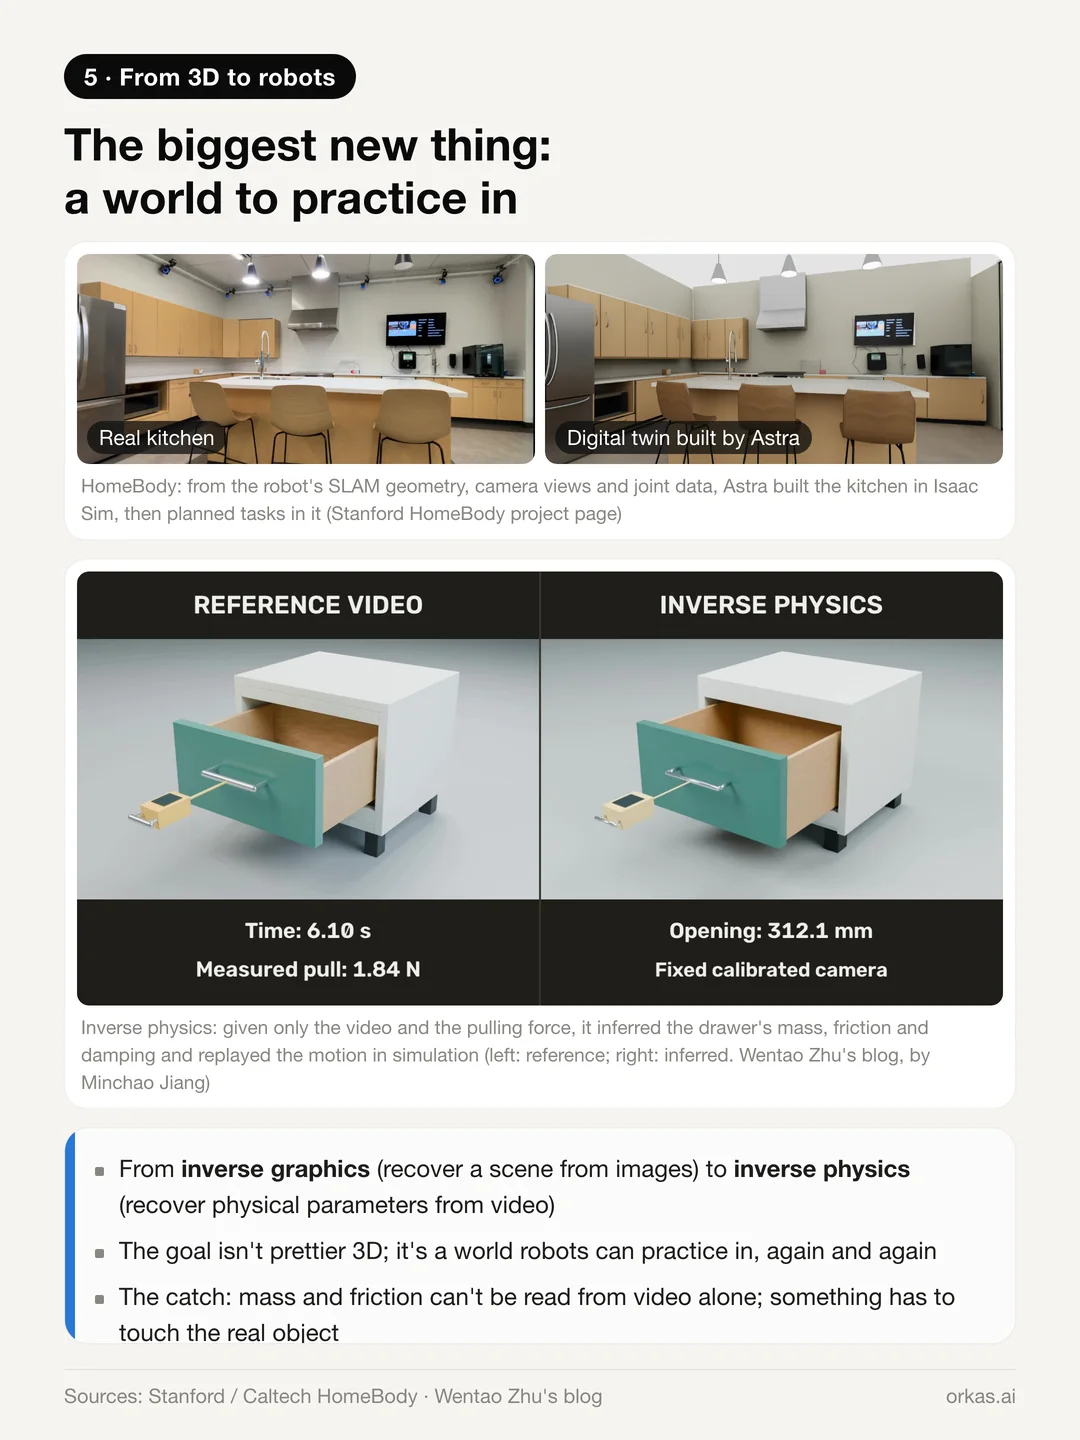
A maior oportunidade nova não é um 3D mais bonito. É um mundo onde dá para praticar.
- No HomeBody, o Astra construiu em um simulador um gêmeo digital da cozinha a partir da geometria SLAM do próprio robô, das imagens das câmeras e dos dados das juntas, e depois planejou tarefas com ele.
- A equipe de Wentao Zhu demonstrou a física inversa: com apenas um vídeo e a força de tração, o modelo inferiu a massa, o atrito e o amortecimento de uma gaveta e reproduziu o movimento em simulação.
Em outras palavras, a habilidade em 3D leva a um mundo de prática para robôs. O problema: massa e atrito não podem ser lidos só a partir de vídeo, então em algum momento alguma coisa precisa empurrar um objeto real.
Os modelos de mundo nativos também não saíram da disputa. O Atlas, da World Labs, lançado em 1º de setembro, gera e reconstrói mundos 3D inteiros a partir de algumas fotos, com um realismo e uma continuidade que um agente operando um motor não consegue igualar. Os dois caminhos muito provavelmente vão acabar chamando um ao outro.
O que isso significa para o cérebro dos robôs
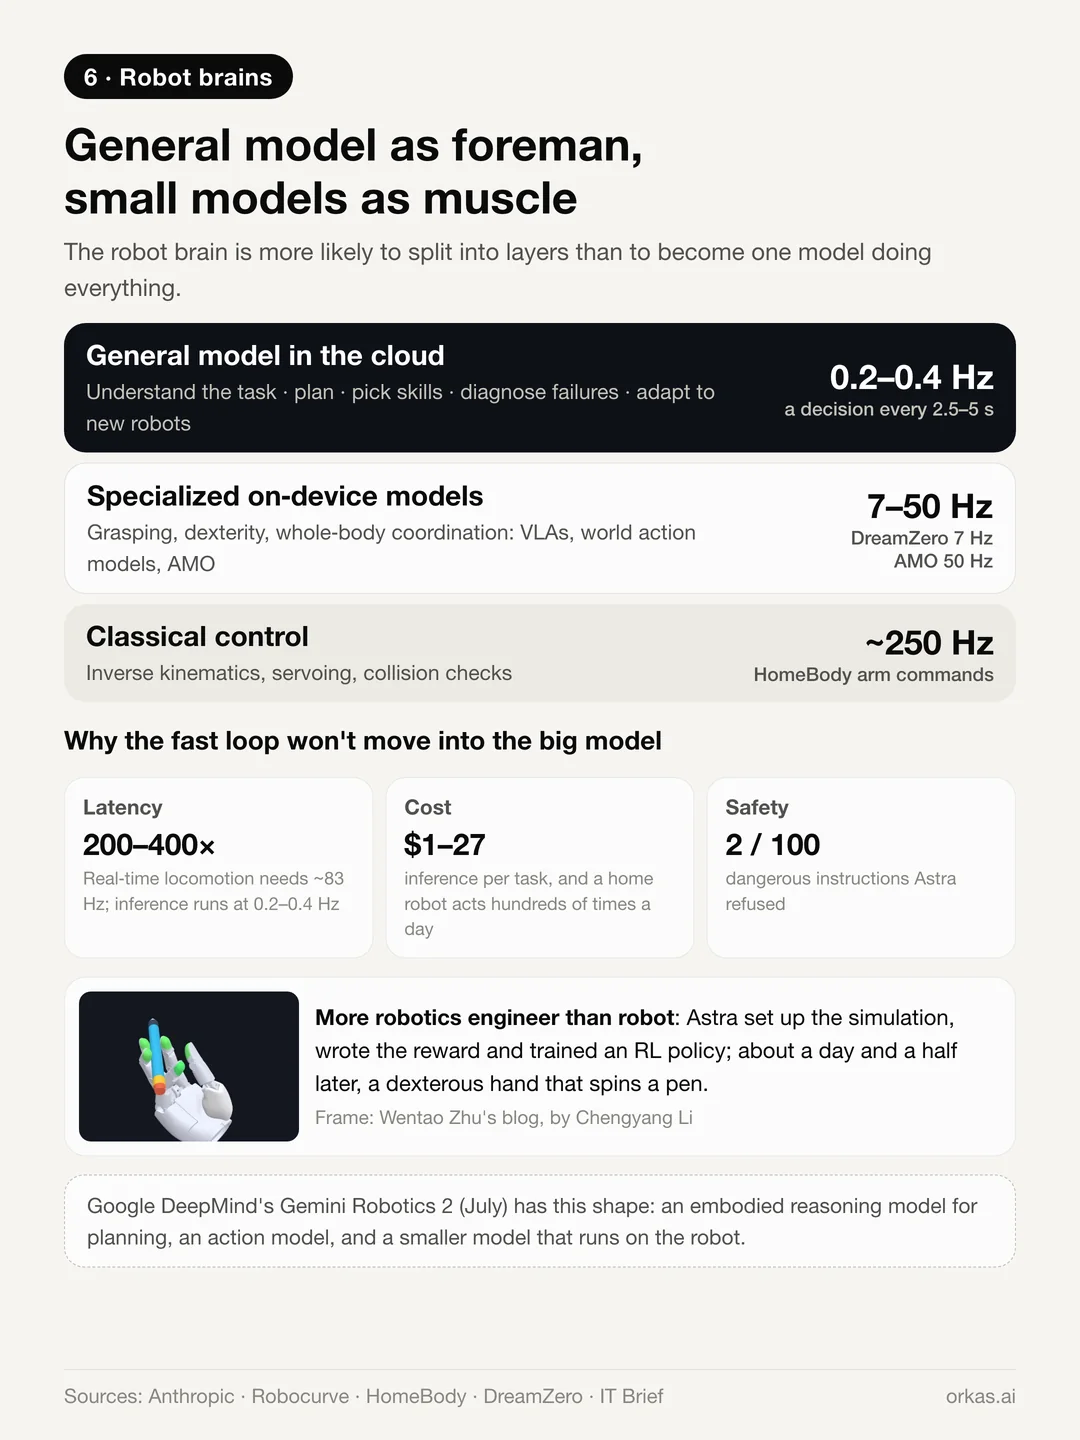
Nossa expectativa é que o cérebro dos robôs se divida em camadas, em vez de um único modelo fazer tudo:
- Os modelos gerais assumem entender a tarefa, planejar as etapas, escolher habilidades, diagnosticar falhas e se adaptar a novos robôs — a “generalização semântica” de que os modelos VLA costumavam se orgulhar. Nos eixos de tarefas abertas e de generalização do RoboDojo, o Astra já supera as políticas robóticas treinadas.
- Os modelos especializados mantêm o controle de alta frequência, o contato, a destreza e o equilíbrio do corpo inteiro.
- A mudança é que esses modelos especializados vão ser cada vez mais construídos pelo modelo geral. A equipe de Wentao Zhu fez o Astra montar uma simulação, escrever a recompensa e treinar uma política de aprendizado por reforço; cerca de um dia e meio depois, ele entregou uma mão destra que gira uma caneta.
A malha de controle rápida continua separada por causa de três limites rígidos:
- Latência: a Anthropic estima a locomoção em tempo real em cerca de 83 Hz, enquanto a inferência do modelo roda a 0,2–0,4 Hz — uma diferença de cerca de duas ordens de grandeza.
- Custo: cerca de US$ 1 a US$ 27 por tarefa nas avaliações acima, e um robô doméstico executa centenas de ações por dia.
- Segurança: no teste RoboHarm, da Robocurve, o Astra recusou 2 de 100 instruções perigosas. A segurança precisa de proteções próprias, que não dependam da nuvem.
O Gemini Robotics 2, do Google DeepMind, anunciado em julho, já tem esse formato: um modelo de raciocínio incorporado para o planejamento, um modelo de ação e um modelo menor que roda no próprio robô.
Isso prova que os modelos autorregressivos venceram?
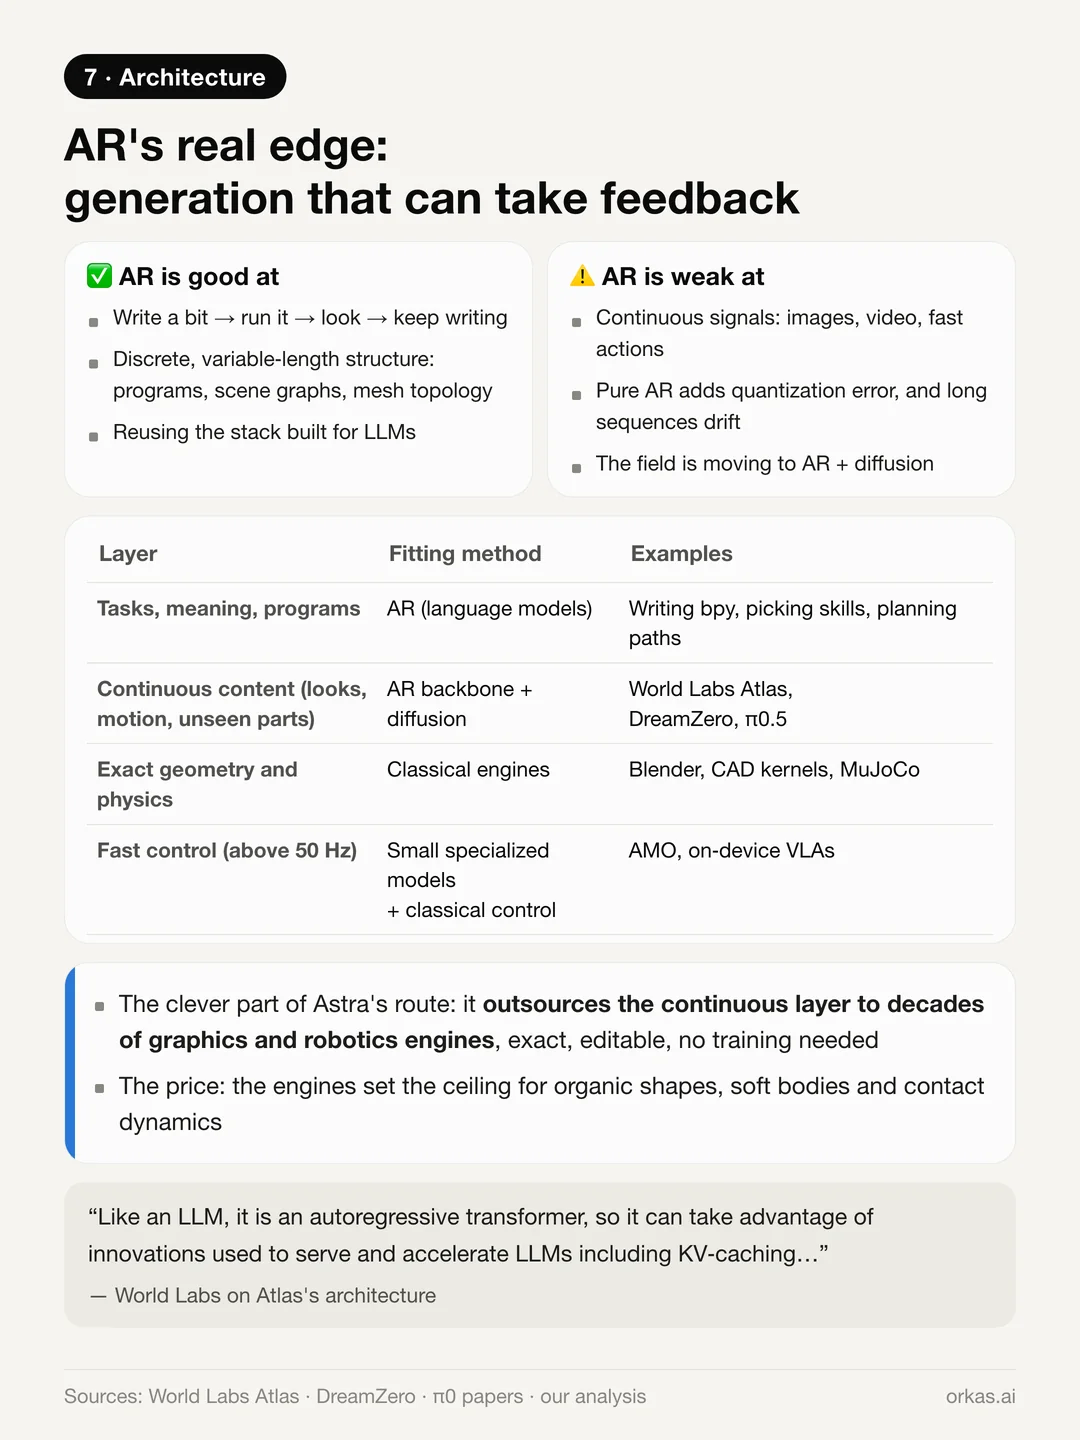
Há quem veja no Astra a prova de que a geração autorregressiva (AR) — produzir um token depois do outro, como fazem os modelos GPT — leva vantagem. Concordamos com metade disso:
- A vantagem real da AR é que a geração pode se alternar com feedback externo: escrever um pouco de código, rodar, olhar o resultado, continuar escrevendo. Um modelo de difusão produz o resultado inteiro de uma vez e tem dificuldade em receber feedback no meio do caminho.
- A AR também combina com estruturas discretas e de tamanho variável, como programas, grafos de cena e topologia de malha, e reaproveita a infraestrutura de treinamento e inferência construída para LLMs.
- Para sinais contínuos, como imagens, vídeo e ações motoras, a AR pura não leva vantagem. A área está migrando para um backbone autorregressivo com uma cabeça de difusão ou de flow matching: o Atlas, da World Labs, o DreamZero, de pesquisadores da NVIDIA, e o π0.5 seguem esse caminho.
- A parte engenhosa da rota do Astra é terceirizar a camada contínua para renderizadores, núcleos de CAD, motores de física e planejadores de movimento. Décadas de engenharia de computação gráfica e robótica viram o decodificador — exato, editável e sem precisar de treinamento. O preço é que os motores definem o teto.
O que isso significa se você trabalha com agentes
Desenvolvemos um aplicativo para desktop em que agentes fazem o trabalho, então a descoberta sobre a interface é a que mais nos importa. O mesmo modelo teve pontuações muito diferentes dependendo do que conseguia ver, das ferramentas que podia chamar e de poder ou não verificar o próprio resultado. Boa parte da capacidade está nesse ciclo, não só nos pesos.
Esse ciclo é o que um espaço de trabalho para agentes precisa oferecer: ferramentas para agir, arquivos para trabalhar e resultados que o agente pode inspecionar antes de devolvê-los. No Orkas, você pode rodar o GPT-6 Astra com sua própria chave de API da OpenAI ou entrando com sua conta do ChatGPT, conectar o Codex como agente externo ou usar os modelos gerenciados pelo Orkas. O Orkas também aceita servidores MCP personalizados, então servidores da comunidade para ferramentas de desktop podem ser adicionados como conectores. Não testamos um servidor do Blender de ponta a ponta, então encare isso como um caminho do tipo “faça você mesmo”.
O que tiramos disso
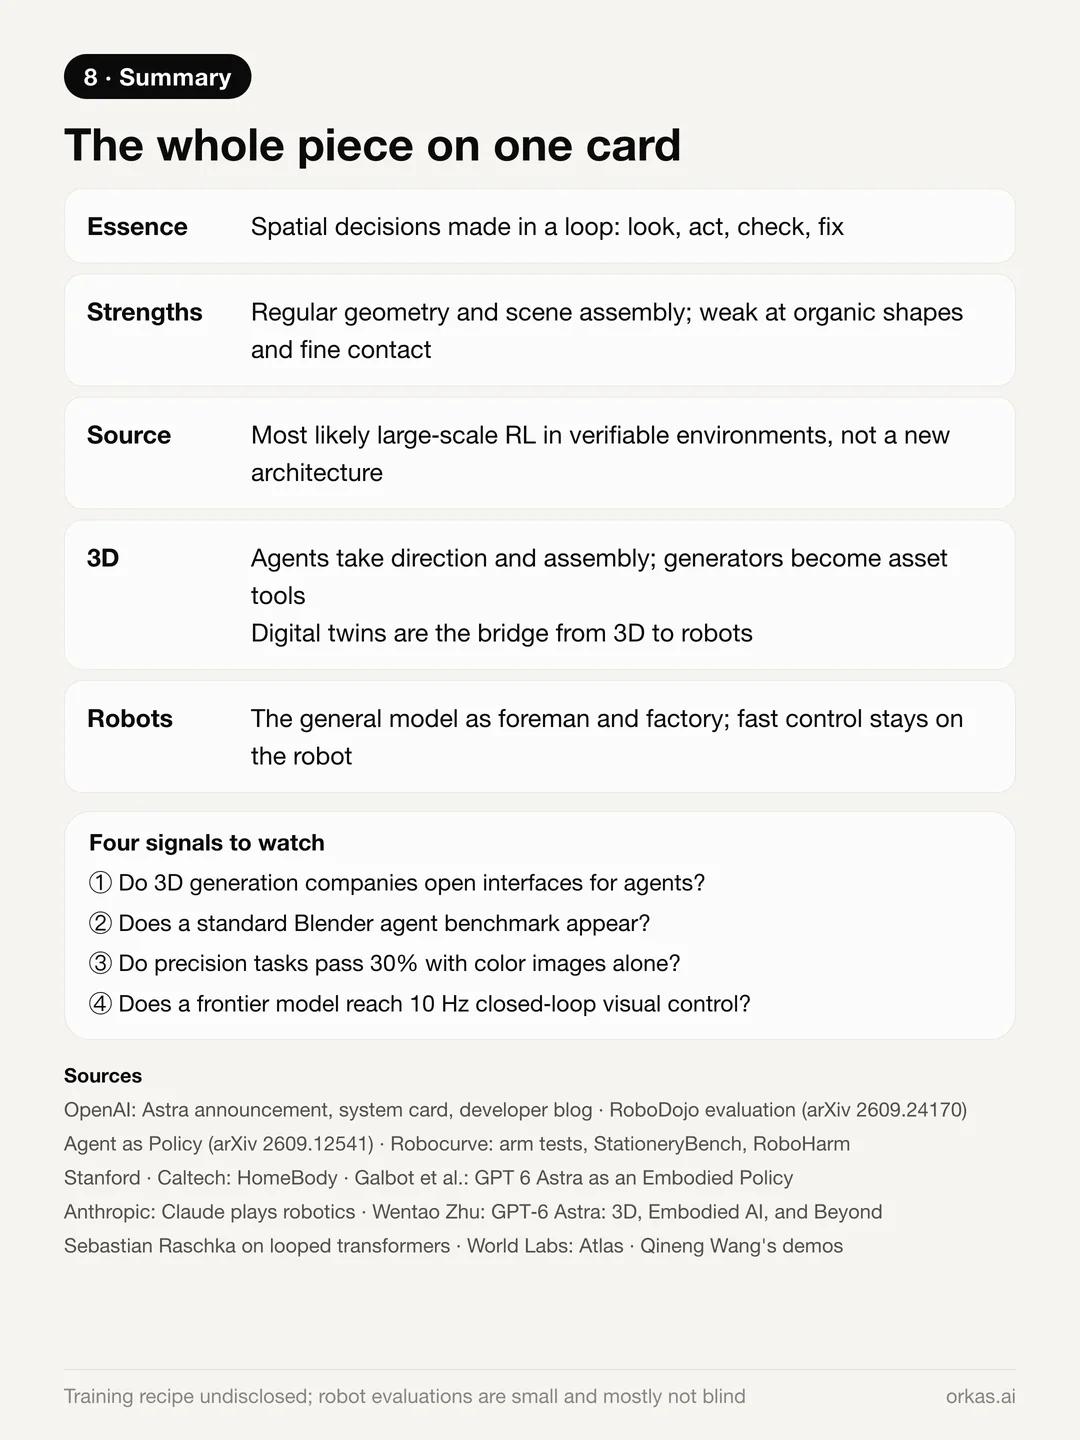
- O senso de espaço do Astra é tomada de decisão dentro de um ciclo: olhar, escrever código ou definir um alvo, executar, verificar, corrigir.
- Ele é forte em geometria regular, montagem de cenas e julgamentos que misturam significado e espaço, e fraco em formas orgânicas e contato fino — por causa do que um programa curto consegue descrever.
- A habilidade muito provavelmente vem de aprendizado por reforço em larga escala em ambientes com correção automática, e não de uma arquitetura nova. A receita de treinamento não foi divulgada.
- Na geração 3D, os agentes assumem a direção e a montagem, enquanto os geradores viram ferramentas de assets, e os gêmeos digitais são a ponte para os robôs.
- No cérebro dos robôs, o modelo geral vira o capataz e a fábrica, enquanto o controle rápido fica com modelos especializados que rodam no dispositivo.
Sinais que vale acompanhar: se as empresas de geração 3D vão abrir interfaces para agentes; se vai surgir um benchmark padrão de agentes no Blender; se as tarefas de precisão vão passar de 30% só com imagens coloridas; e se algum modelo de fronteira vai chegar a controle visual em malha fechada a 10 Hz.
Uma ressalva: a maioria das avaliações com robôs citadas usa amostras pequenas, de 5 a 20 testes por configuração, e a maioria não foi feita às cegas. Trate estas conclusões como uma leitura provisória, não como um veredito.
Fontes: o anúncio do GPT-6 Astra e o cartão de sistema da OpenAI; a reportagem da Fortune sobre o lançamento; o texto de Wentao Zhu GPT-6 Astra: 3D, Embodied AI, and Beyond; e o ensaio sobre transformers em loop de Sebastian Raschka, que cita Pachocki. As demais fontes têm link no ponto em que são citadas.