
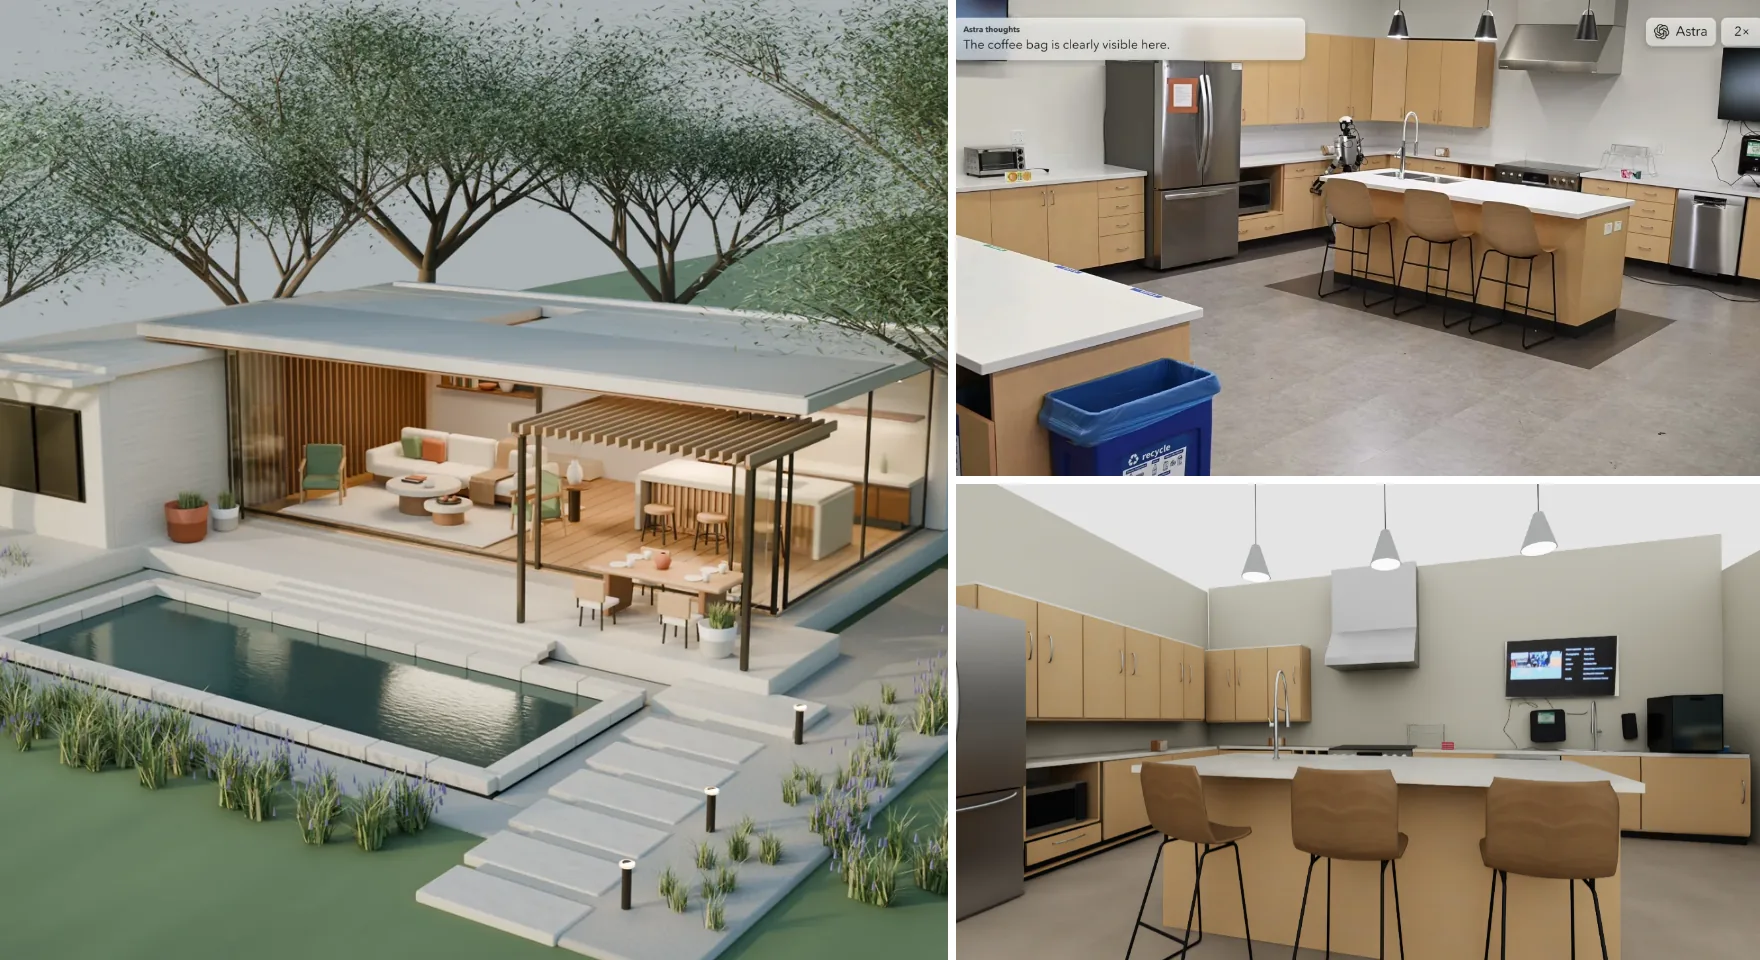
OpenAI eylül başında GPT-6 Astra'yı yayımladı ve iki tür video hızla yayıldı. Birinde model, Blender'da sıfırdan, tamamen döşenmiş bir ev inşa ediyor, ardından evi Unreal Engine 5'e aktarıyor; orada içeri girip kapıları açabiliyor, ışıkları yakabiliyor ve espresso makinesini çalıştırabiliyorsunuz. Diğerinde robot kollarını ve insansı robotları yönetiyor.
Bir dil modeli nasıl oldu da birdenbire uzamsal işlerde bu kadar iyi hâle geldi? OpenAI bunun için özel olarak optimizasyon yaptı mı? Peki bu yol, 3D üretimi ve robotların “beyni” için ne anlama geliyor? OpenAI'ın duyurusunu, sistem kartını ve geliştirici blogunu, o zamandan beri yayımlanan robot değerlendirmelerini ve araştırmacıların analizlerini okuduk. Kısaca:
- Kazanımlar gerçek ama dengesiz: 3D, görsel konumlandırma ve etkileşimli görevlerde büyük sıçrama var; genel zekâ ise neredeyse hiç kıpırdamadı.
- Robotlardaki sonuçlar büyük ölçüde arayüze bağlı. Aynı model farklı biçimde kullanıldığında çok farklı skorlar alıyor.
- Bu beceri büyük olasılıkla yeni bir mimariden değil, sonuçları kendiliğinden puanlayan ortamlarda yapılan pratikten geliyor.
- 3D üretimi ve robot beyinleri için bir modelin diğerinin yerini almasını değil, yeni bir iş bölümünü bekleyin.
Resmî rakamlar: büyük kazanımlar, eşitsiz dağılım
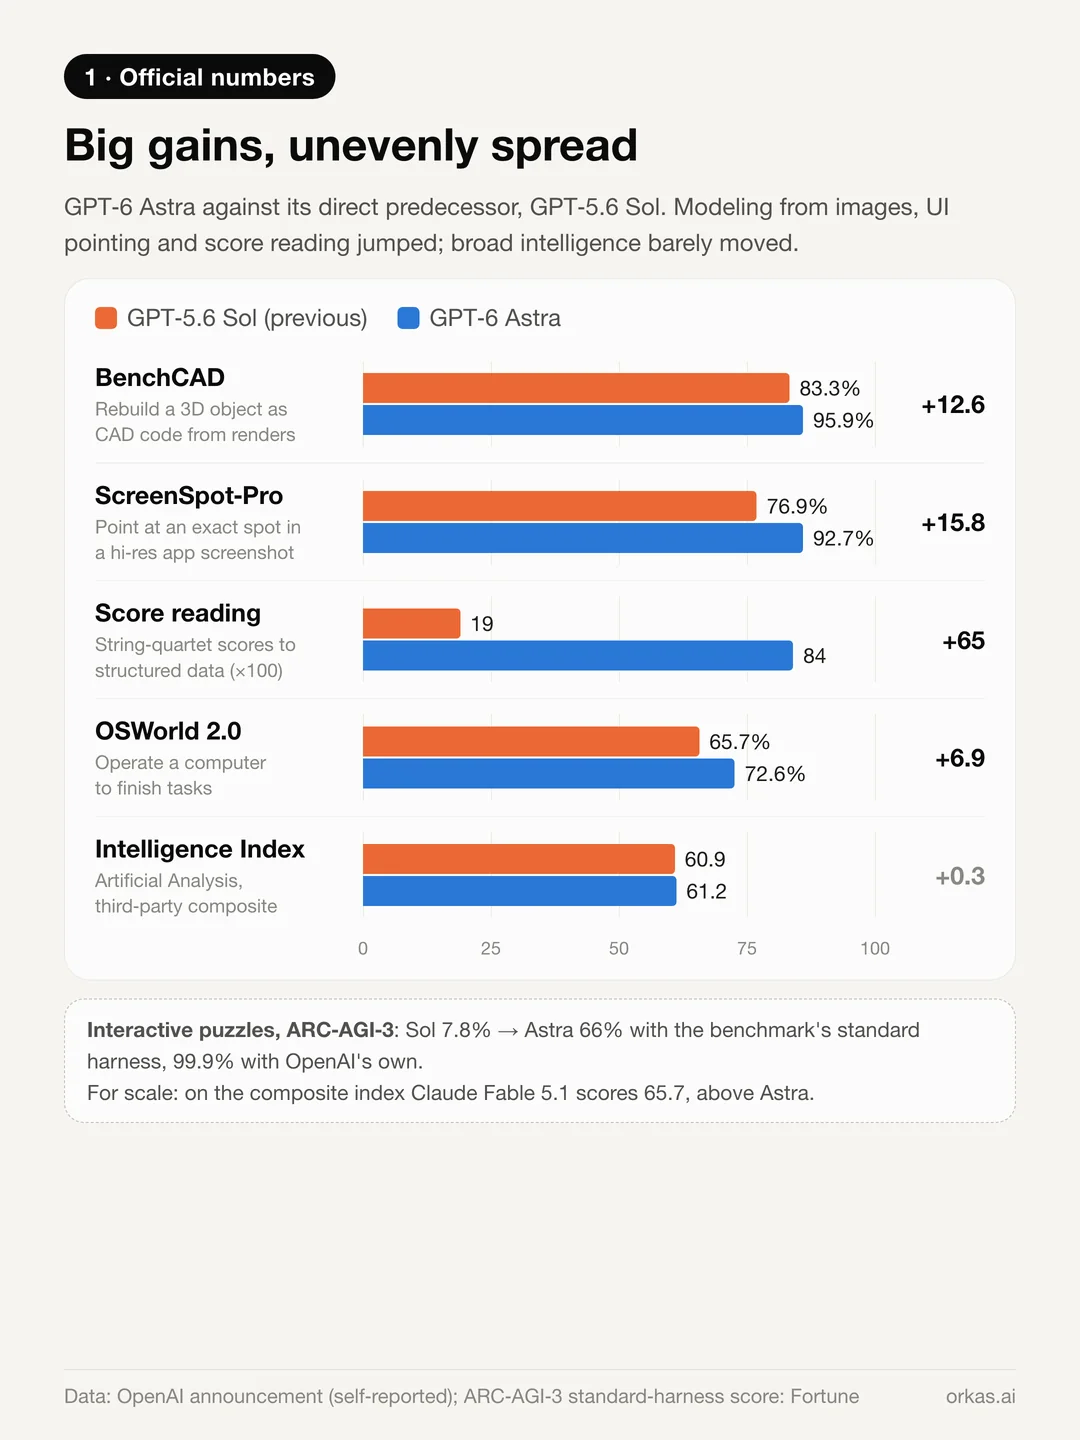
Doğrudan selefi GPT-5.6 Sol ile kıyaslandığında OpenAI'ın yayımladığı rakamlar şöyle:
- BenchCAD: %83,3 → %95,9. Model, bir nesnenin birkaç açıdan alınmış render görüntülerini görüyor ve nesneyi yeniden oluşturan CAD kodu yazıyor; yani resimden modelleme.
- ScreenSpot-Pro (araçsız): %76,9 → %92,7. Model, profesyonel bir yazılımın yüksek çözünürlüklü ekran görüntüsünde belirli bir düğmeyi ya da öğeyi tam olarak göstermek zorunda.
- Nota okuma: OpenScore yaylı dörtlülerinde 0,19 → 0,84; yoğun basılı partisyonları yapılandırılmış müzik verisine dönüştürmek gerekiyor.
- ARC-AGI-3, etkileşimli bir bulmaca kıyaslaması: kıyaslamanın standart test düzeneğiyle %7,8 → %66, OpenAI'ın kendi düzeneğiyle ise %99,9.
Buna karşılık üçüncü taraf Artificial Analysis Intelligence Index yalnızca 60,9'dan 61,2'ye çıktı; bu, Claude Fable 5.1'in 65,7'lik skorunun altında.
Yani Astra her alanda daha zeki olmadı. Bakmayı, harekete geçmeyi ve ayarlama yapmayı birleştiren görevlerde çok daha iyi hâle geldi. Cornell ve Google DeepMind'da araştırmacı olan Yoav Artzi bunu uzamsal akıl yürütmede “sıçrama niteliğinde bir değişim” olarak nitelendirdi.
Blender'da aslında ne yaptı?
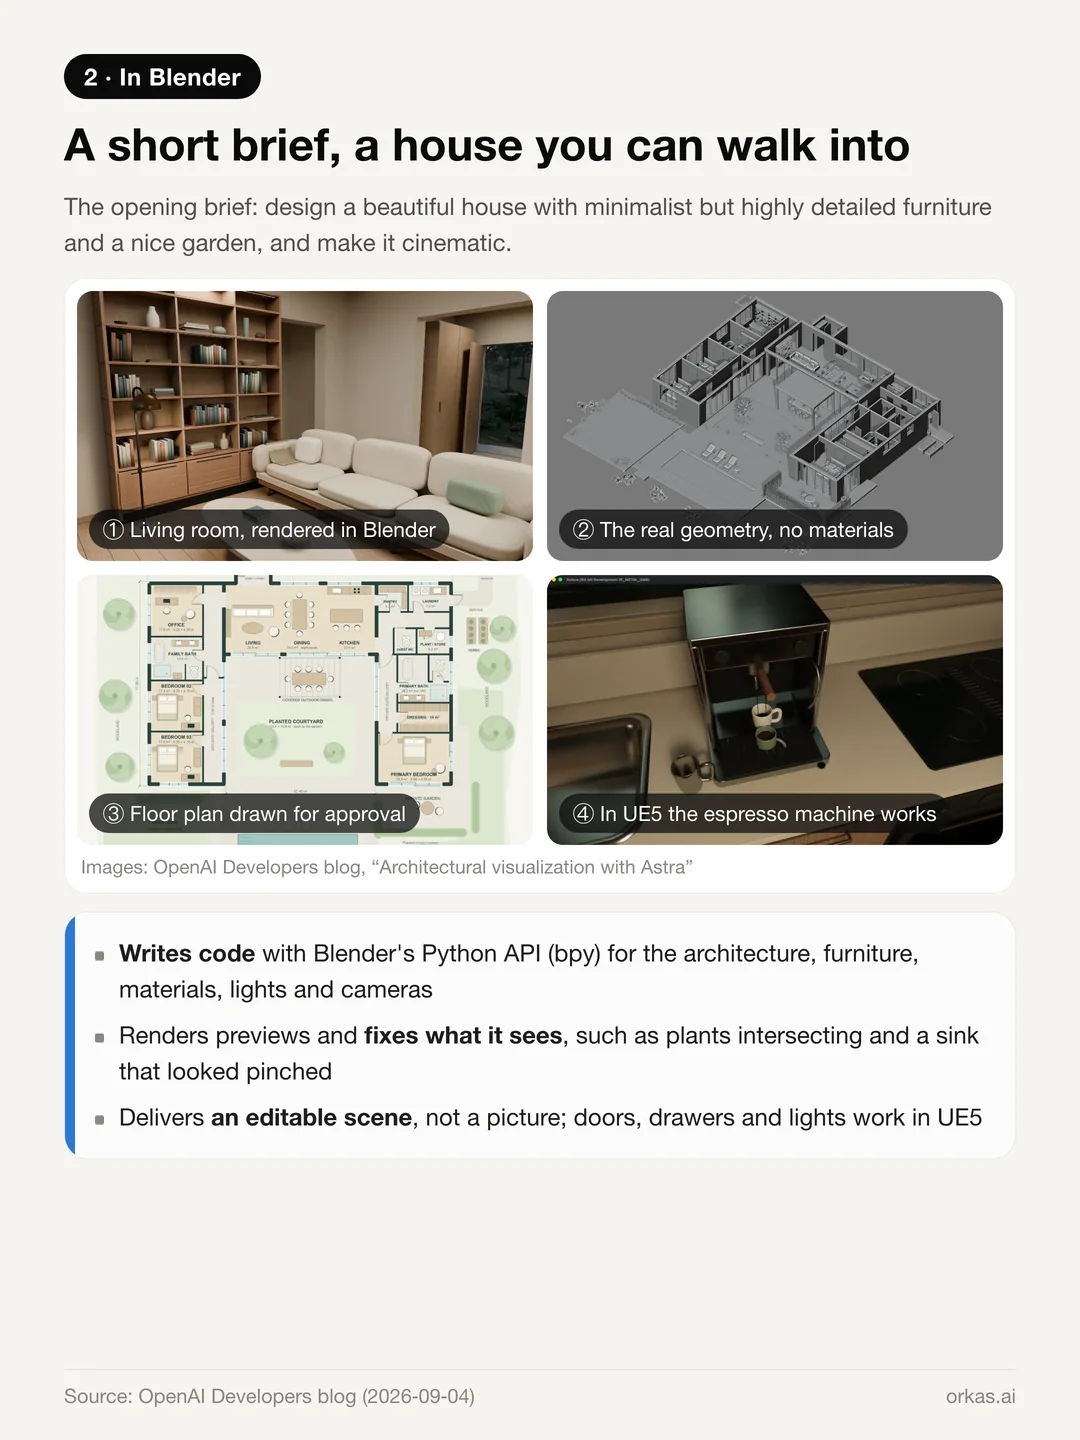
OpenAI'ın geliştirici blogu eksiksiz bir projeyi adım adım anlatıyor. İlk talimat kısaydı: minimalist ama son derece detaylı mobilyaları ve hoş bir bahçesi olan güzel bir ev tasarla, sahne de sinematik olsun.
- Astra; mimariyi, ahşap işçiliğini, mobilyaları, bitkileri, malzemeleri, ışıkları ve kameraları oluşturmak için Blender Python (bpy) kodu yazdı.
- Önizlemeler render etti, sorunları aradı ve kendi kodunu düzeltti: birbirinin içine geçen bitkiler, yüzey normalleri yüzünden haznesi içe göçmüş gibi görünen çelik bir evye.
- Önce onay için bir kat planı çizdi, ardından evi üç yatak odası ve bir çalışma odası olan tek katlı, U biçimli bir konut olarak yeniden inşa etti.
- Sahneyi Unreal Engine 5'e birinci şahıs bakışlı bir gezinti olarak aktardı; bu gezintide kapılar, çekmeceler, ışıklar ve espresso makinesi çalışıyor.
Teslim edilen şey bir resim değil; düzenlemeye devam edebileceğiniz bir Blender sahnesi.
Sınırlar da aynı derecede net:
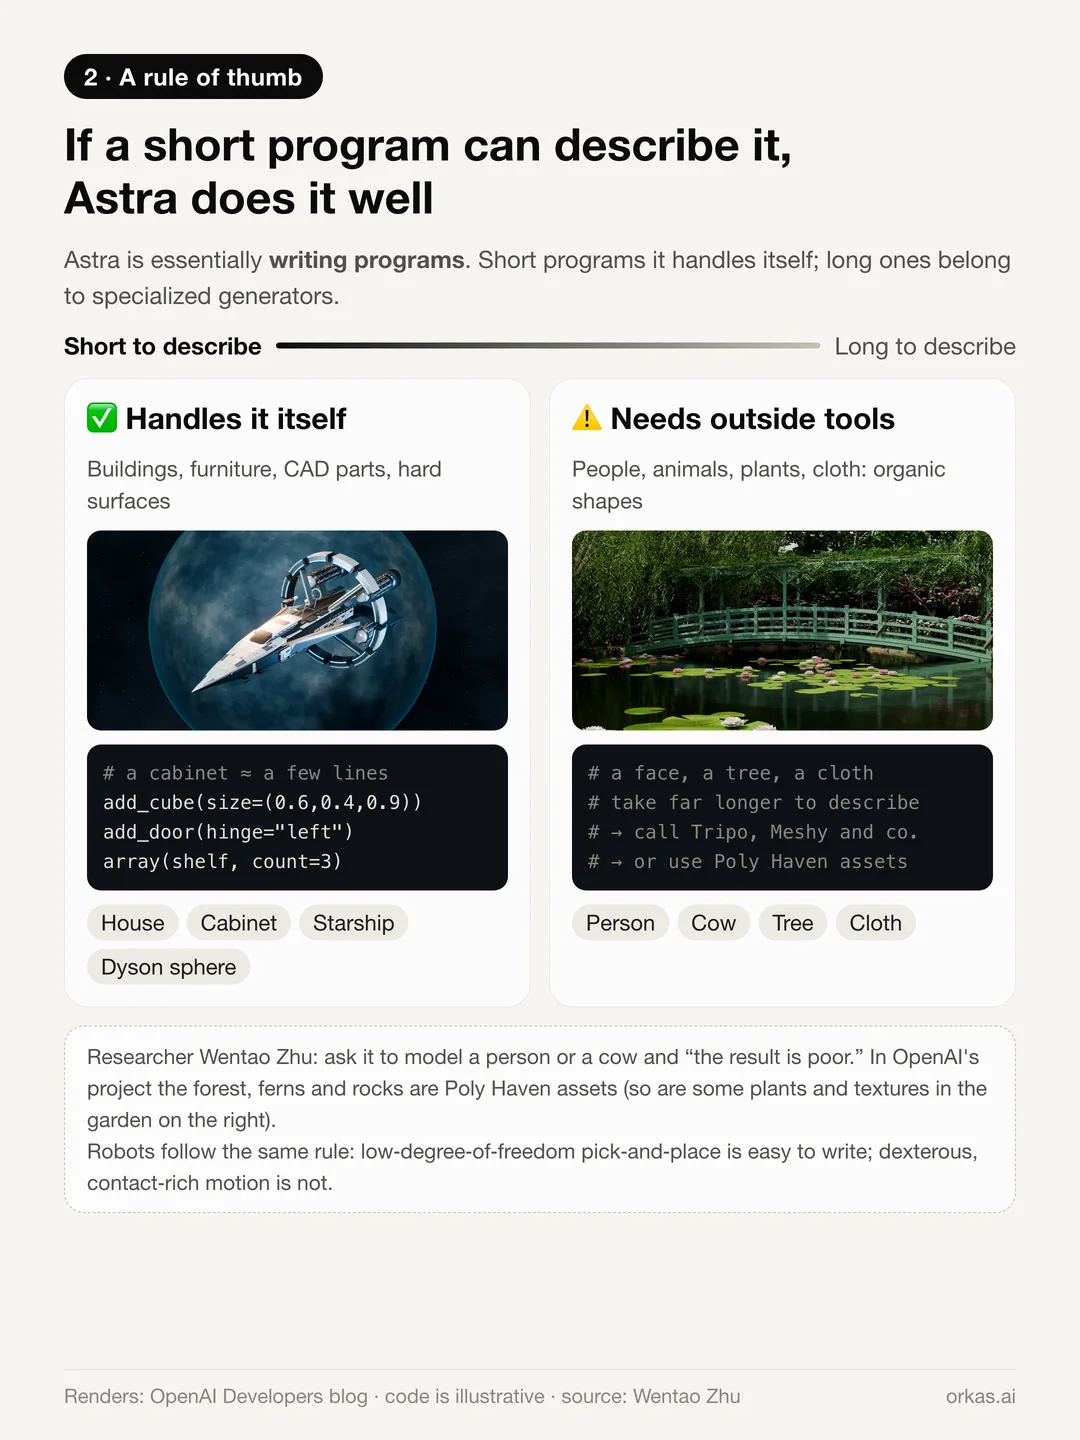
- Düzenli, insan yapımı geometri iyi sonuç veriyor: binalar, mobilyalar, CAD parçaları ve bir yıldız gemisi ya da Dyson küresi gibi sert yüzeyli (hard-surface) modeller.
- Organik şekiller vermiyor. Araştırmacı Wentao Zhu'nun yazdığına göre ondan bir insan ya da inek modellemesini isterseniz sonuç kötü oluyor.
- OpenAI'ın kendi projesinde orman, eğrelti otları ve kayalar Poly Haven'dan alınmış hazır varlıklar (asset). Toplulukta yaygın bir iş akışı, modeli Tripo gibi bir 3D araçta üretmek, ardından malzemeleri, yüz ifadeleri için shape key'leri ve rigging'i Astra'ya bırakmak.
Örüntüyü tek bir fikir açıklıyor: kod, sıkıştırılmış geometridir. Bir dolap birkaç kutu, bir ekstrüzyon ve bir diziden ibarettir; bir avuç satır. Bir yüz, bir ağaç ya da dökümlü bir kumaş çok daha fazlasını gerektirir. Astra program yazıyor; bu yüzden kısa bir programla anlatılabileni kendisi hallediyor, uzun bir program gerektireni ise uzmanlaşmış bir üreticiye devretmeli. Aynı kural robotlarda da karşımıza çıkıyor.
Robotlar: güçlü sonuçlar, ama koşullara dikkat edin
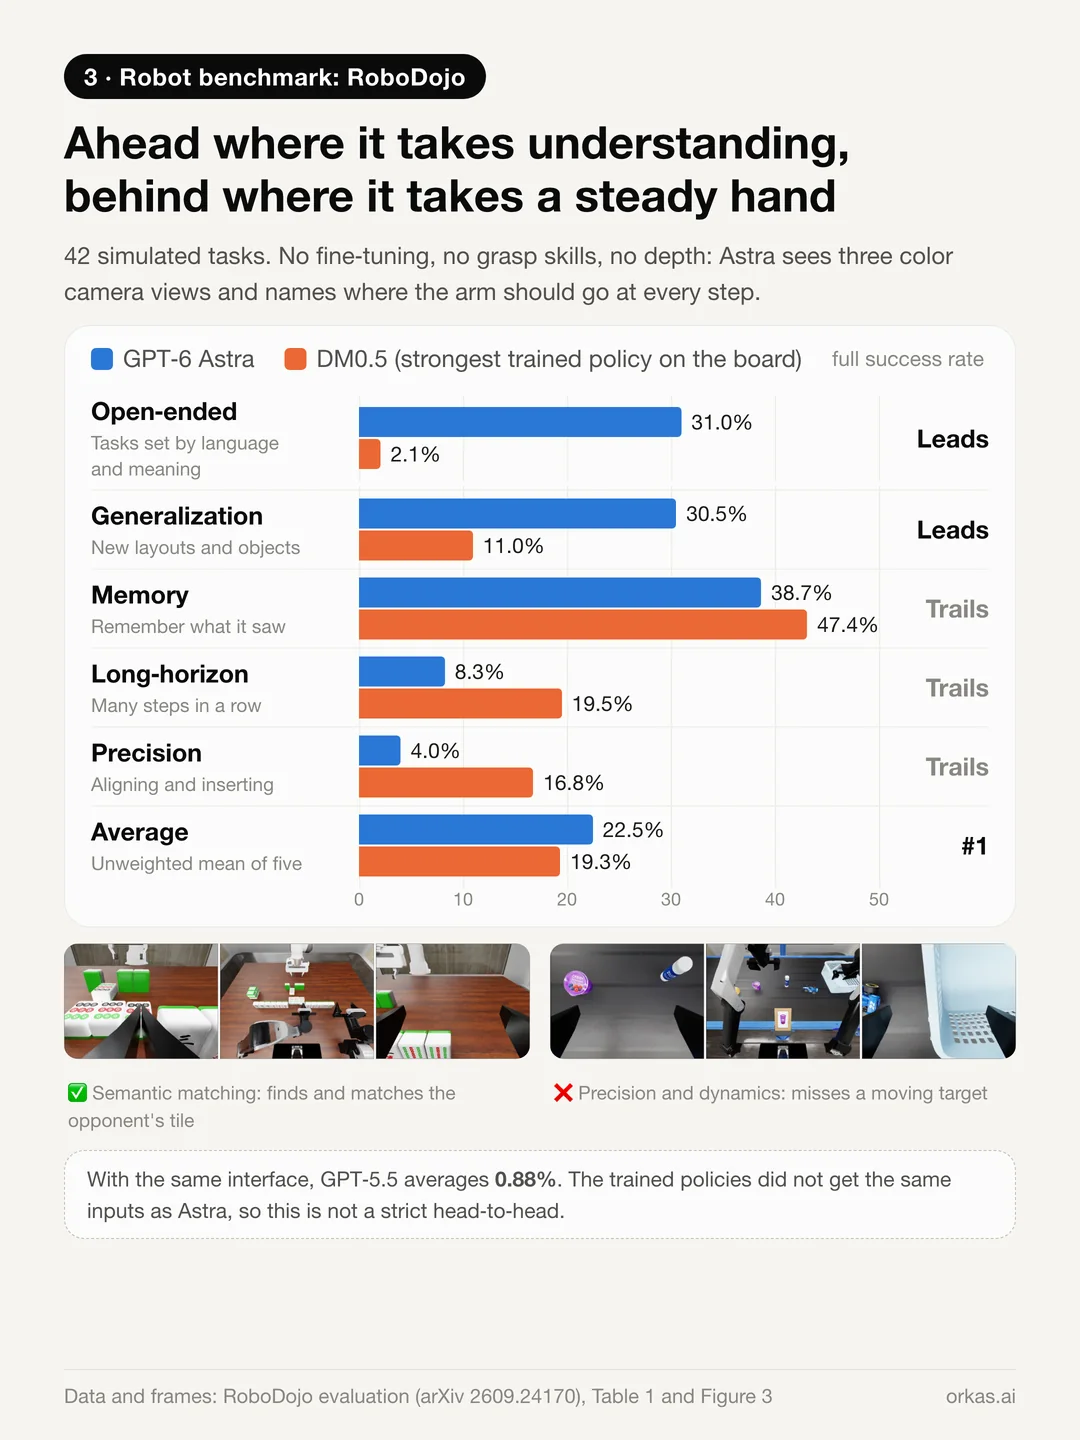
RoboDojo, 42 simülasyon görevi ve 40 eğitilmiş robot politikasının yer aldığı bir liderlik tablosu içeren bir robot kıyaslamasıdır. Bir değerlendirmenin yazarları Astra'yı doğrudan politikanın kendisi olarak bağladı: ince ayar yok, hazır kavrama becerileri yok, derinlik verisi yok. Model, üç kameradan gelen renkli görüntüleri ve robotun durumunu gördü; her adımda kolun nereye gitmesi gerektiğini söyledi.
- Astra ortalama %22,48 başarıyla birinci oldu. Aynı kurulumda GPT-5.5 %0,88'de kaldı.
- Profil dengesiz. Açık uçlu görevlerde (%31'e karşı DM0.5'te %2,1) ve genellemede (%30,5'e karşı %11) önde; ama hassasiyette (%4'e karşı %16,8), uzun vadeli görevlerde ve bellekte geride.
Basitçe söylemek gerekirse: anlayış gerektiren görevlerde kazanıyor, sağlam bir el gerektirenlerde kaybediyor.
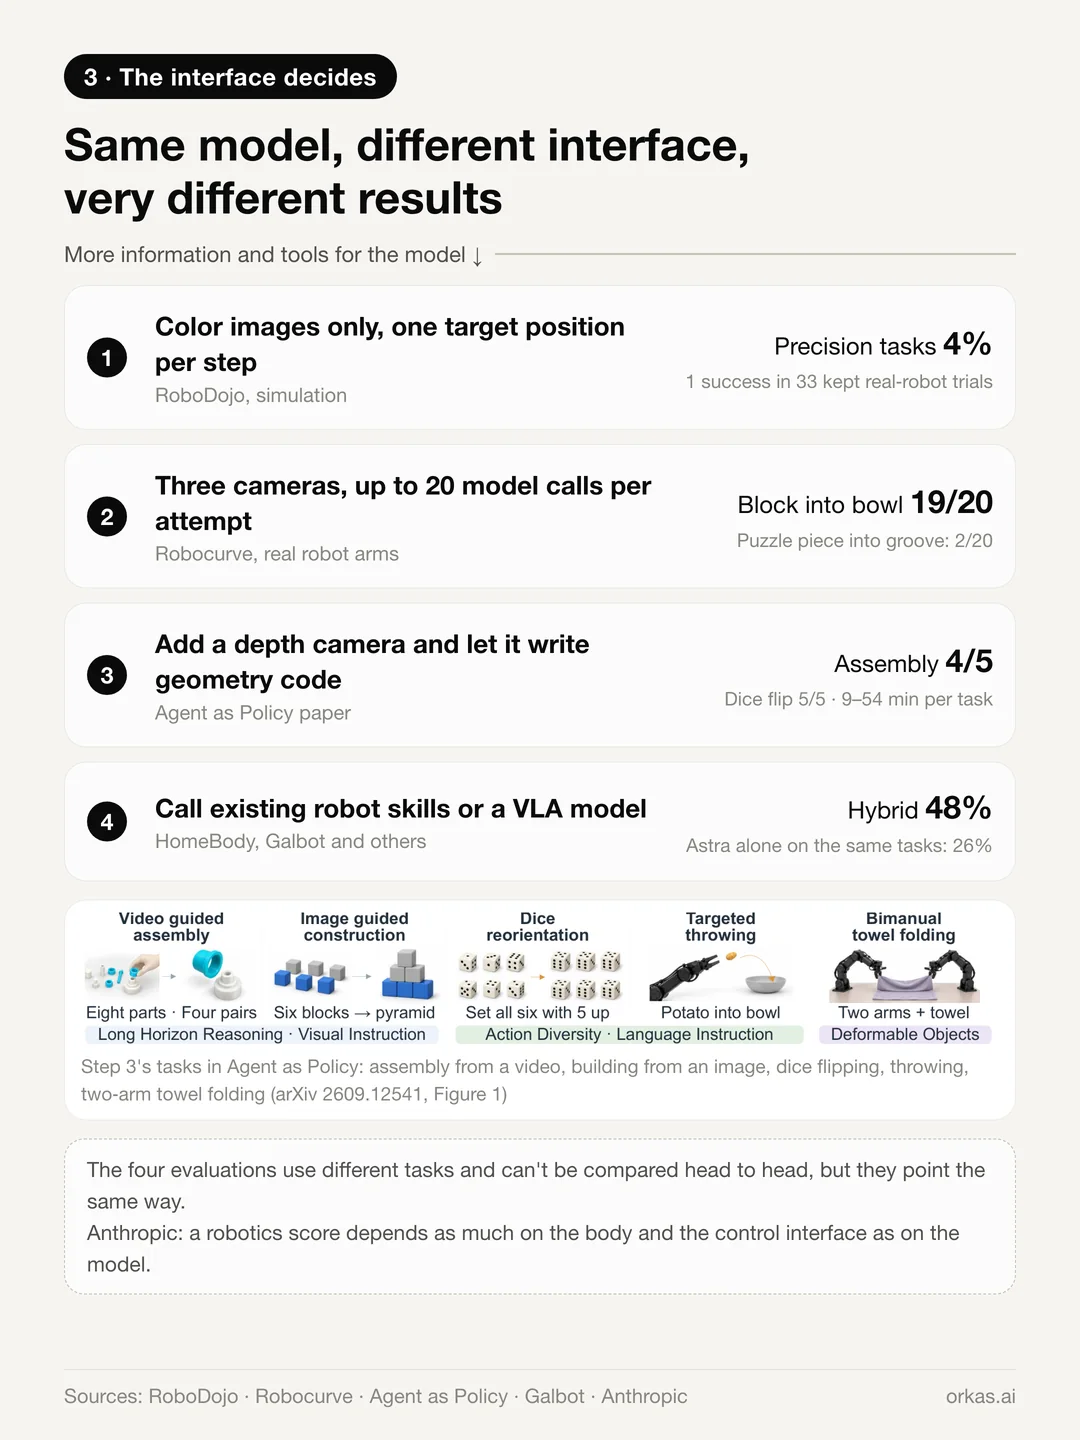
Daha büyük ders, sonucun arayüze ne kadar bağlı olduğu:
- Yalnızca renkli görüntüler, adım başına tek hedef konum (RoboDojo): hassasiyet görevlerinde %4; acil durdurma hazırda tutularak yapılan 33 gerçek robot denemesinde bir tam başarı.
- Üç kamera, deneme başına en fazla 20 model çağrısı (Robocurve'ün gerçek robot kollarıyla yaptığı testler): 20 bloğun 19'u kâseye girdi, ama 20 yapboz parçasından 2'si yuvasına oturdu.
- Bir derinlik kamerası, artı kendi geometri kodunu yazma izni (Agent as Policy v1 · Tablo 1 makalesi): dört çiftli montajlarda 5'te 4, zar çevirmede 5'te 5, blok yapımlarında 5/5, 5/5 ve 4/5; başarılı denemelerde göreve bağlı olarak ortalama yaklaşık 21–54 dakika.
- Mevcut robot becerilerini ya da bir VLA modelini çağırmak: uzun görevler tamamlanıyor. Bir raporda, Astra'nın bir VLA'nın eylemlerini gözden geçirip düzelttiği hibrit bir düzen, Astra'nın tek başına %26'da kaldığı görevlerde %48 başarı elde etti.
Bunlar farklı görevler ve birebir karşılaştırılamaz, ama aynı yönü gösteriyorlar. Anthropic'in temmuzdaki robotik çalışması da aynı sonuca vardı: bir modelin robotik skoru, modelin kendisi kadar robotun gövdesine ve kontrol arayüzüne de bağlı. Astra'nın uzamsal açıdan ne kadar iyi olduğuna dair her iddianın yanında “hangi arayüzle?” sorusu da olmalı.
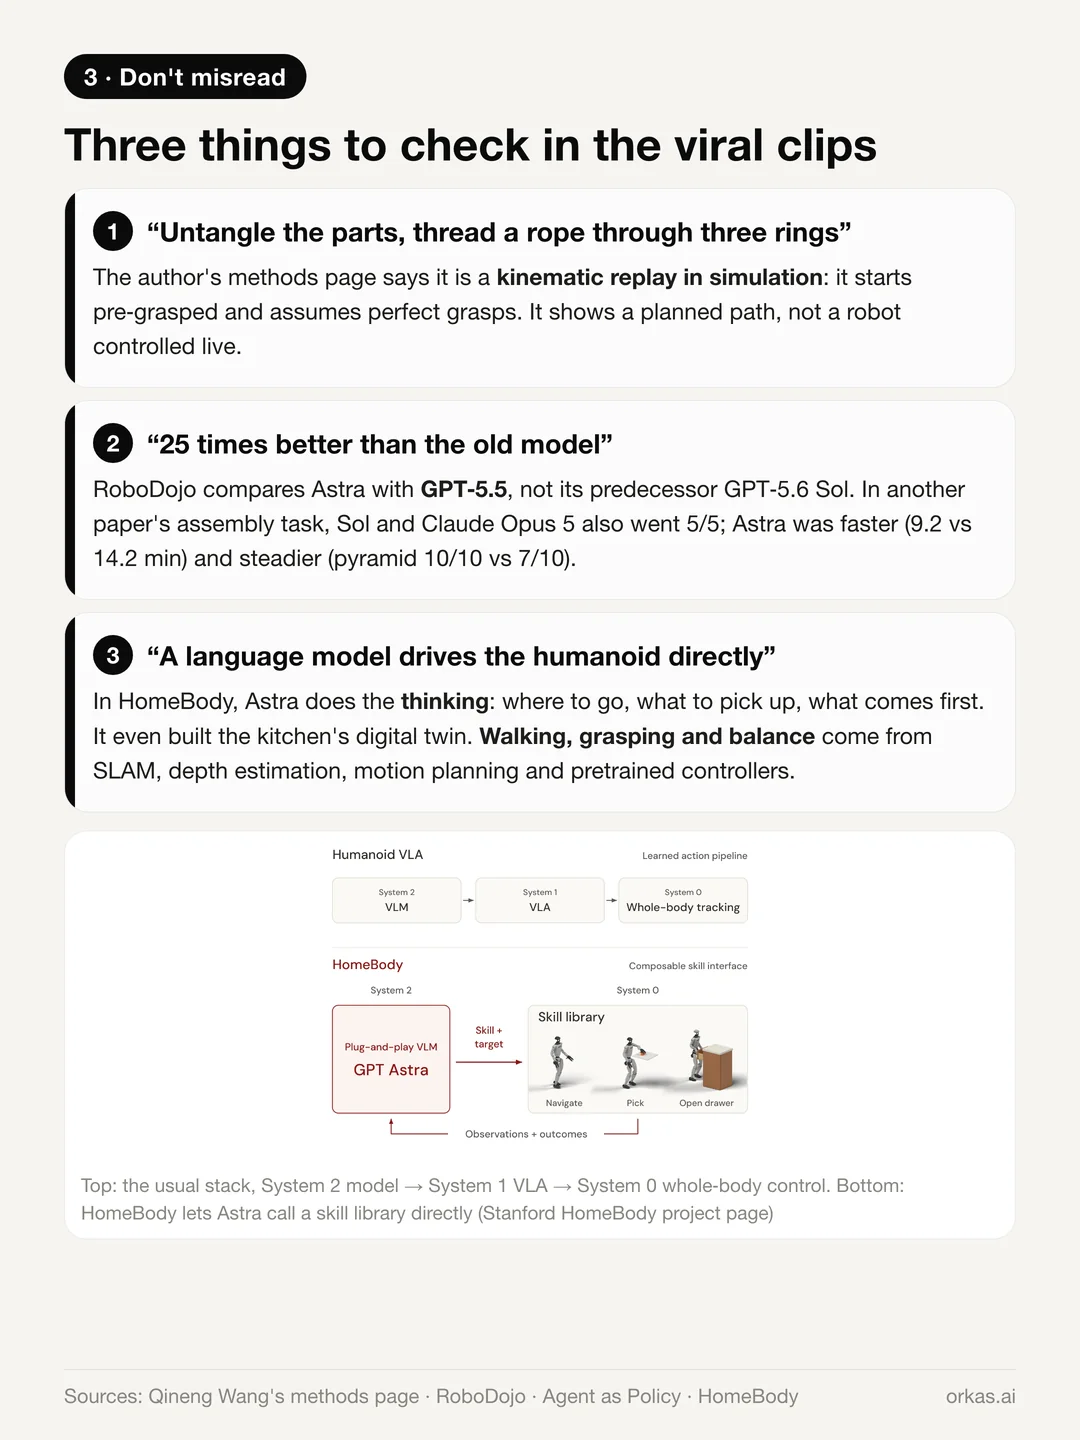
Demolar akıp giderken aklınızda tutmanız gereken üç şey:
- Viral olan “iç içe geçmiş parçaları ayır, bir halatı üç halkadan geçir” videosu, simülasyonda kinematik bir tekrar oynatmadır. Yazarın yöntem sayfasına göre video, nesnelerin önceden kavrandığı bir durumdan başlıyor ve kavramaların ideal olduğunu varsayıyor: canlı kontrol edilen bir robotu değil, planlanmış bir yolu gösteriyor.
- “Eski modelden 25 kat daha iyi” ifadesi Astra'yı doğrudan selefi GPT-5.6 Sol ile değil, GPT-5.5 ile karşılaştırıyor. İki çiftli montaj karşılaştırmasında (AGP v1 · Tablo 2), Sol ve Claude Opus 5 de 5/5 denemeyi tamamladı; başarılı denemelerde Astra ortalama 9,2 dakika, Sol ise 14,2 dakika aldı. Ayrı piramit karşılaştırmasında (AGP v1 · Ek C, Tablo 5), Astra 10/10, Sol ise 7/10 denemede başarılı oldu.
- Stanford'un HomeBody mutfak robotu: düşünme işini Astra yapıyor (nereye gidileceği, neyin alınacağı, önce ne yapılacağı) ve mutfağın dijital ikizini bile kendisi kurdu. Yürüme, kavrama ve denge ise SLAM, derinlik tahmini, hareket planlama ve önceden eğitilmiş düşük seviyeli kontrolcülerden geliyor.
Bu yetenek nereden geliyor?
OpenAI resmî olarak iki şey söyledi: Astra “profesyonel ortamlar için hedefli eğitim” aldı ve OpenAI'ın diğer akıl yürütme modelleri gibi pekiştirmeli öğrenmeyle eğitildi. Şirket eğitim verilerini, Blender'ın kullanılıp kullanılmadığını ya da robot verisinin kullanılıp kullanılmadığını açıklamadı. Bundan sonrası kamuya açık kanıtlardan yapılan çıkarımlardır.
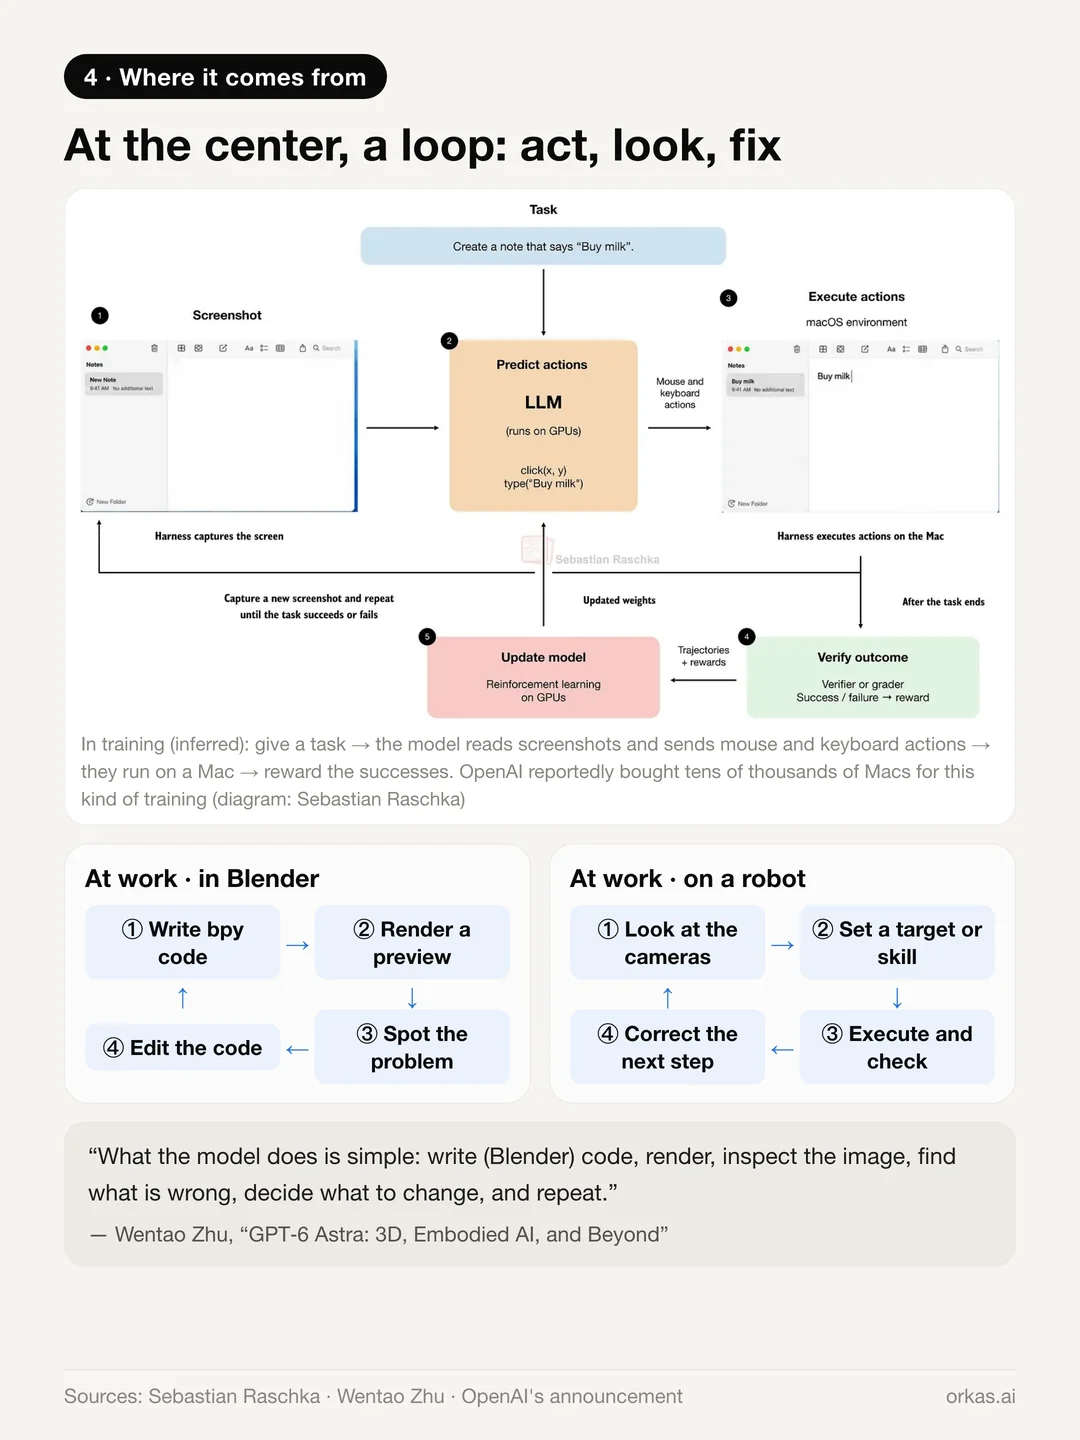
Merkezde bir döngü var: bir adım at, sonuca bak, neyin yanlış olduğunu bul, düzelt.
- İş başında Astra Blender kodu yazıyor, render alıyor, inceliyor ve düzenliyor; bir robotta ise bakıyor, hedef belirliyor, uyguluyor, kontrol ediyor ve düzeltiyor. Wentao Zhu'nun sözleriyle: “Modelin yaptığı şey basit: (Blender) kodu yaz, render al, görüntüyü incele, neyin yanlış olduğunu bul, neyi değiştireceğine karar ver ve tekrarla.”
- Eğitimde de muhtemel kaynak aynı döngü. Bildirildiğine göre OpenAI, bilgisayar kullanımını eğitmek için on binlerce Mac mini ve Mac Studio satın aldı: modele bir görev ver, ekran görüntülerini okumasına ve bir Mac'e fare ve klavye eylemleri göndermesine izin ver, ardından başarılı olan denemeleri ödüllendir.
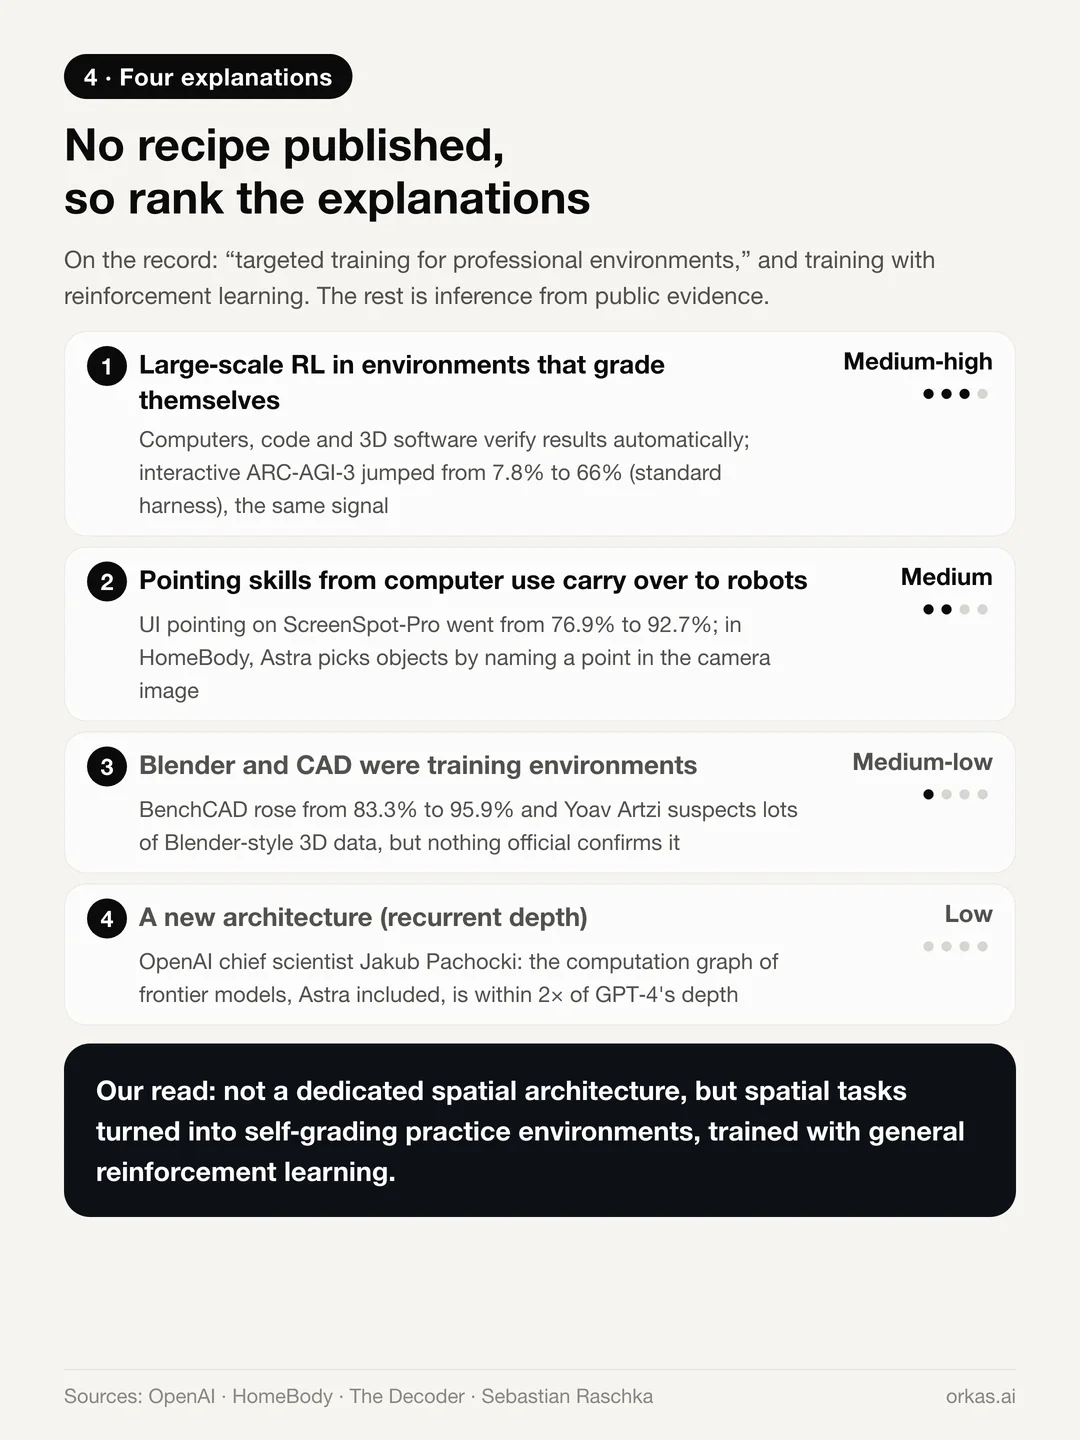
- Sonuçları kendiliğinden puanlayan ortamlarda büyük ölçekli pekiştirmeli öğrenme (olasılık: orta-yüksek). Bilgisayarlar, kod ve 3D yazılımlar sonuçları otomatik olarak doğrulayabilir; bu da kontrol etme, hatayı bulma ve düzeltme şeklindeki genel beceriyi eğitir. Etkileşimli ARC-AGI-3'teki %7,8'den %66'ya sıçrama da aynı sinyali veriyor.
- Bilgisayar kullanımından gelen işaret etme becerisi robotlara aktarılıyor (orta). ScreenSpot-Pro %76,9'dan %92,7'ye çıktı; yani model bir görüntüde tam bir noktayı isabetle göstermede çok daha iyi hâle geldi. HomeBody'de Astra nesneleri tam olarak böyle bir noktayı kamera görüntüsünde belirterek alıyor; derinlik ve kalibrasyon bu noktayı 3D bir konuma çeviriyor.
- Blender ve CAD bizzat eğitim ortamıydı (orta-düşük, doğrulanmadı). BenchCAD sıçradı, OpenAI tanıtımda 3D demoları öne çıkarıyor ve Yoav Artzi, Blender sahneleri gibi büyük miktarda 3D veriyle eğitim yapıldığından şüpheleniyor. Bunu doğrulayan resmî hiçbir bilgi yok.
- Yeni bir mimari (düşük). Bildirildiğine göre Astra ağın bir bölümünde yinelemeli derinlik (recurrent depth) kullanıyor; ancak OpenAI'ın baş bilim insanı Jakub Pachocki, Astra dahil bugünkü öncü modellerin hesaplama grafiğinin derinliğinin GPT-4'ünkünden en fazla iki kat farklı olduğunu söyledi.
Bizim yorumumuz: uzamsal beceri büyük olasılıkla özel bir uzamsal mimariden değil, uzamsal görevlerin sonuçları kendiliğinden puanlayan pratik ortamlarına dönüştürülmesinden ve bu ortamlarda genel amaçlı pekiştirmeli öğrenmeyle eğitim yapılmasından geldi.
3D üretimi için ne anlama geliyor?
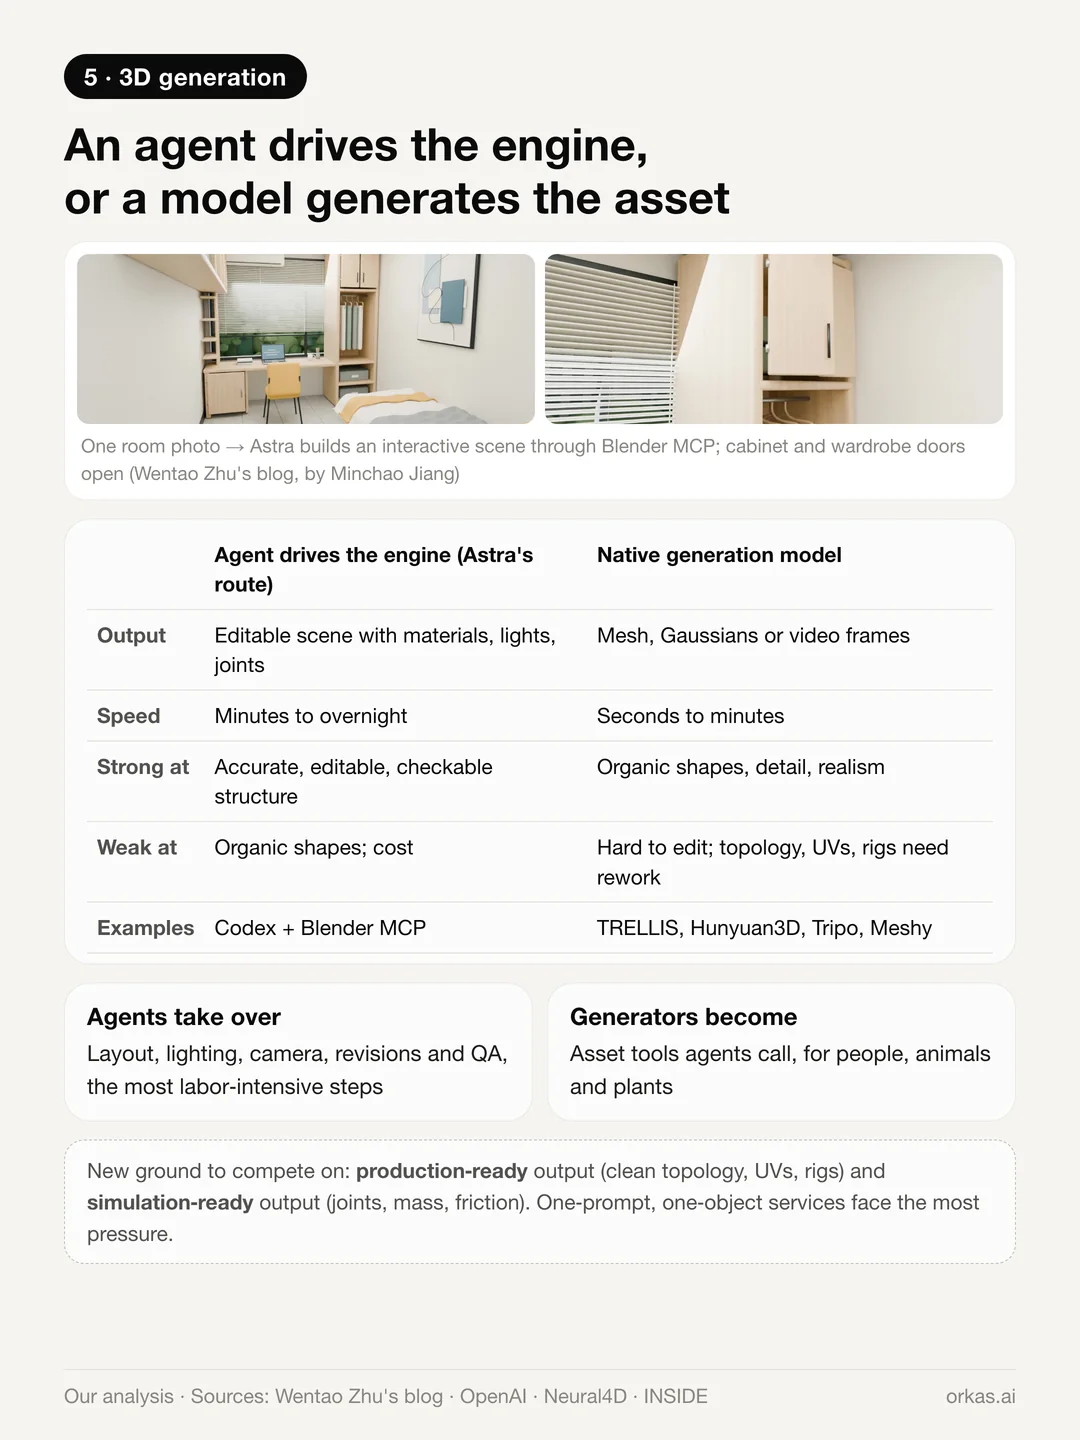
Artık 3D üretmenin iki yolu var:
- Bir ajan motoru yönetir. Blender ya da CAD'deki Astra gibi; malzemeleri, ışıkları ve eklemleri olan düzenlenebilir bir sahne teslim eder. Yavaştır (dakikalardan bir geceye kadar sürebilir), ama yapısal olarak doğru, düzenlenebilir ve denetlenebilirdir.
- Bir model varlığı üretir. TRELLIS, Hunyuan3D, Tripo, Meshy ve benzeri modeller saniyeler ila dakikalar içinde bir mesh çıkarır. Organik şekillerde ve ayrıntıda güçlüdürler, ama sonucu düzenlemek zordur; topoloji, UV'ler ve rigging çoğu zaman yeniden elden geçirilmelidir.
İkisinin birbirini tamamlayacağını, değerin ise yer değiştireceğini bekliyoruz:
- Ajanlar en emek yoğun adımları üstlenir: yerleşim, ışıklandırma, kamera çalışması, revizyonlar ve kalite kontrol.
- Üreticiler insanlar, hayvanlar ve bitkiler için varlık araçlarına dönüşür ve ajanlar tarafından çağrılabilmeleri gerekir; örneğin bir MCP sunucusu ya da bir API olarak.
- “Tek istem, tek nesne” sunan hizmetler en büyük baskı altında. Üretime hazır çıktı (temiz topoloji, UV'ler, rig'ler) ve simülasyona hazır çıktı (eklemler, kütle, sürtünme) yeni rekabet alanı hâline gelir.
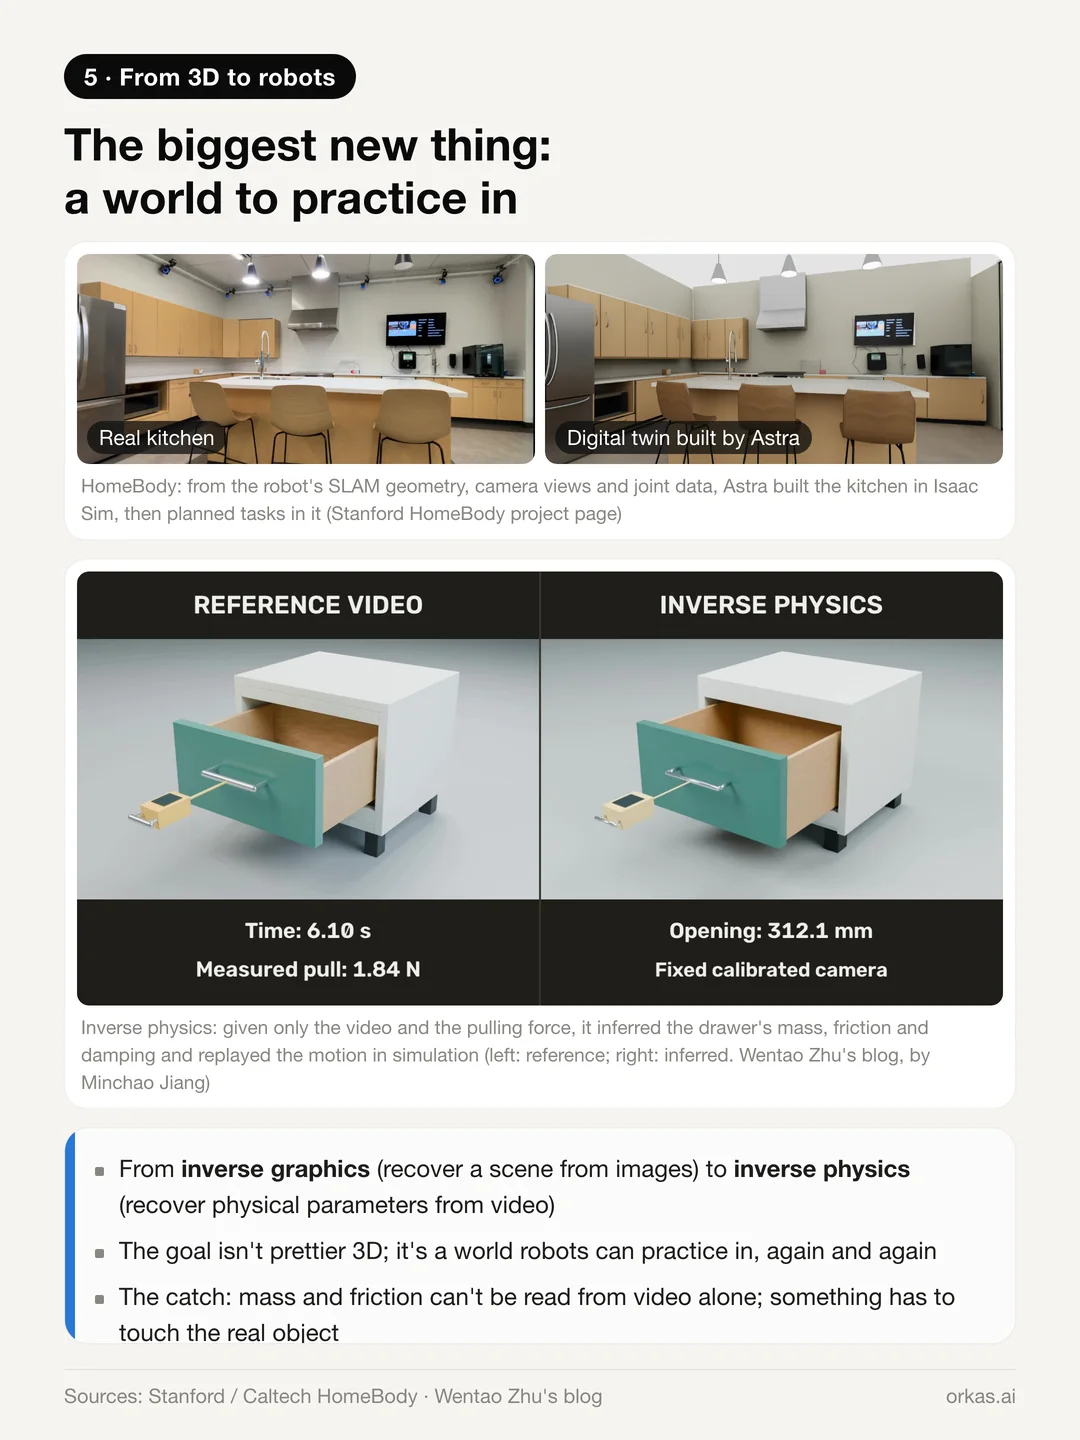
En büyük yeni fırsat daha güzel 3D değil, içinde pratik yapılabilecek bir dünya.
- HomeBody'de Astra, robotun kendi SLAM geometrisinden, kamera görüntülerinden ve eklem verilerinden yola çıkarak bir simülatörde mutfağın dijital ikizini kurdu, ardından görevleri bu ikizle planladı.
- Wentao Zhu'nun ekibi ters fiziği gösterdi: yalnızca bir video ve çekme kuvveti verildiğinde model bir çekmecenin kütlesini, sürtünmesini ve sönümlemesini çıkarsadı ve hareketi simülasyonda yeniden üretti.
Başka bir deyişle, 3D becerisinin vardığı yer robotlar için bir pratik dünyası. Sorun şu: kütle ve sürtünme yalnızca videodan okunamaz; dolayısıyla bir noktada bir şeyin gerçek bir nesneyi itmesi gerekir.
Dünyayı doğrudan üreten modeller de yarıştan çekilmiş değil. 1 Eylül'de yayımlanan World Labs'in Atlas'ı, birkaç fotoğraftan koca 3D dünyalar üretip yeniden kuruyor; üstelik motoru yöneten bir ajanın yakalayamayacağı bir gerçekçilik ve süreklilikle. İki yol büyük olasılıkla sonunda birbirini çağıracak.
Robot beyinleri için ne anlama geliyor?
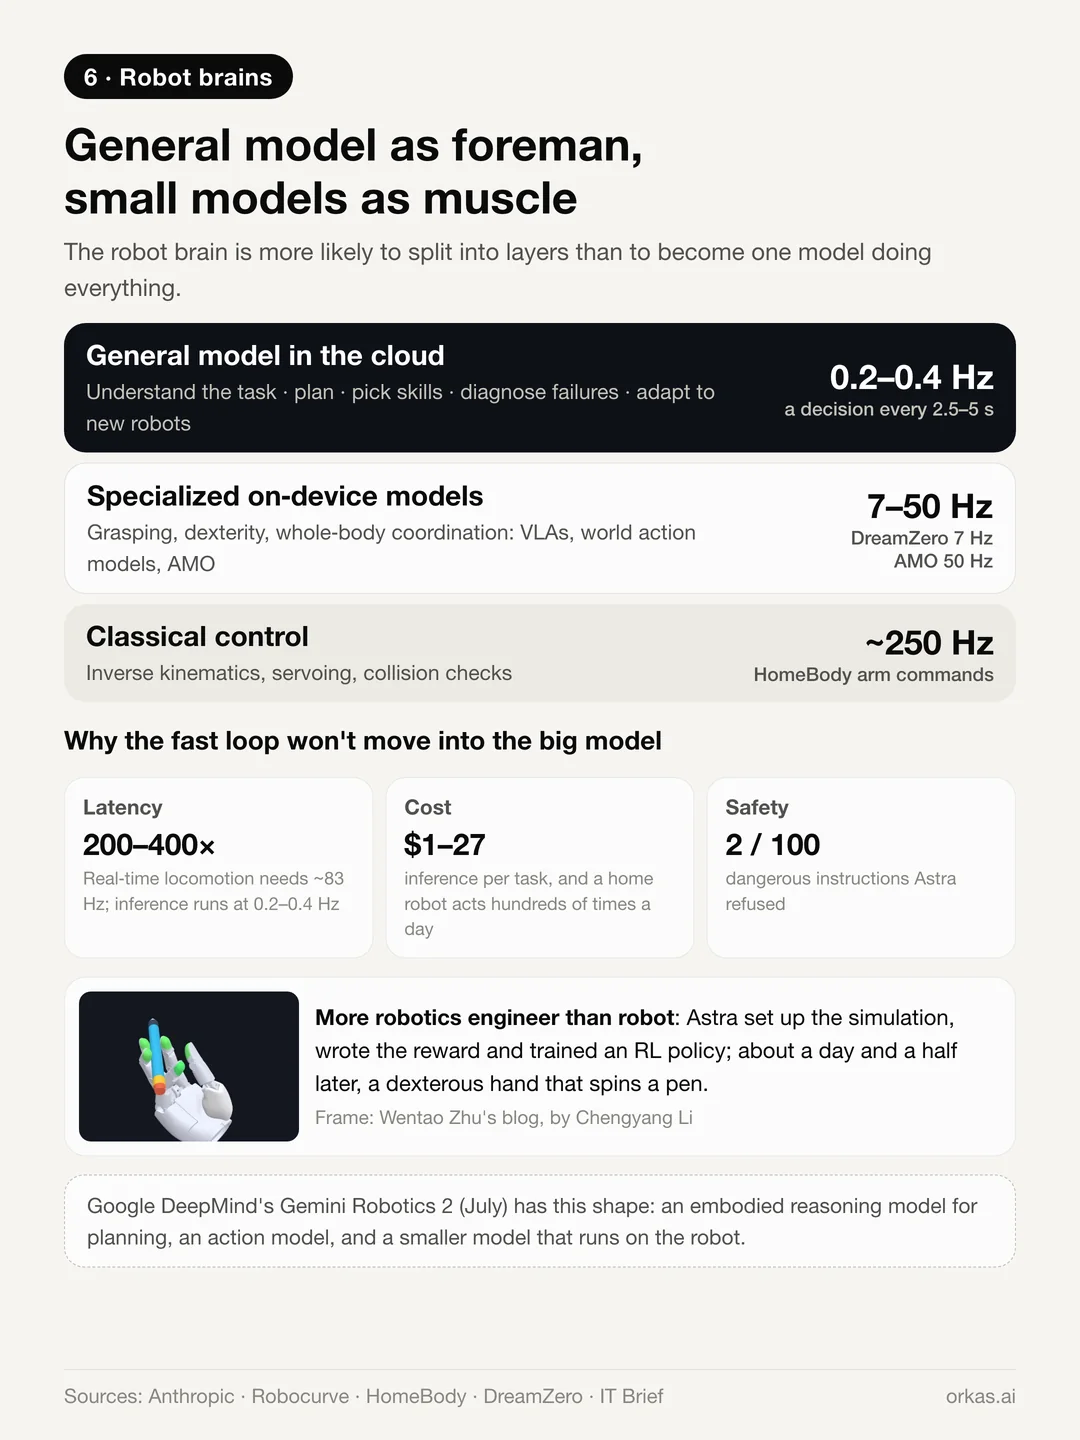
Robot beyninin her şeyi yapan tek bir model olmak yerine katmanlara ayrılacağını bekliyoruz:
- Genel modeller şunları üstleniyor: görevi anlamak, adımları planlamak, becerileri seçmek, hataları teşhis etmek ve yeni robotlara uyum sağlamak; yani VLA modellerinin eskiden gurur duyduğu “anlamsal genelleme”. RoboDojo'nun açık uçlu görevler ve genelleme eksenlerinde Astra, eğitilmiş robot politikalarını şimdiden geride bırakıyor.
- Uzmanlaşmış modellere kalanlar: yüksek frekanslı kontrol, temas, el becerisi ve tüm vücut dengesi.
- Değişim şu: bu uzmanlaşmış modelleri giderek daha sık genel model inşa edecek. Wentao Zhu'nun ekibi Astra'ya bir simülasyon kurdurdu, ödül fonksiyonunu yazdırdı ve bir pekiştirmeli öğrenme politikası eğittirdi; yaklaşık bir buçuk gün sonra Astra, kalem çeviren becerikli bir el teslim etti.
Hızlı kontrol döngüsünün neden ayrı kaldığı üç katı sınıra dayanıyor:
- Gecikme: Anthropic'e göre gerçek zamanlı hareket kontrolü yaklaşık 83 Hz gerektiriyor; model çıkarımı ise 0,2–0,4 Hz'de çalışıyor. Arada kabaca iki büyüklük mertebesi var.
- Maliyet: yukarıdaki değerlendirmelerde görev başına yaklaşık 1 ila 27 dolar; bir ev robotu ise günde yüzlerce eylem gerçekleştirir.
- Güvenlik: Robocurve'ün RoboHarm testinde Astra 100 tehlikeli talimatın 2'sini reddetti. Güvenliğin, buluta bağlı olmayan kendi koruma bariyerlerine ihtiyacı var.
Google DeepMind'ın temmuzda duyurduğu Gemini Robotics 2 zaten bu yapıda: planlama için bir bedenlenmiş akıl yürütme modeli, bir eylem modeli ve doğrudan robotun üzerinde çalışan daha küçük bir model.
Bu, otoregresif modellerin kazandığını kanıtlıyor mu?
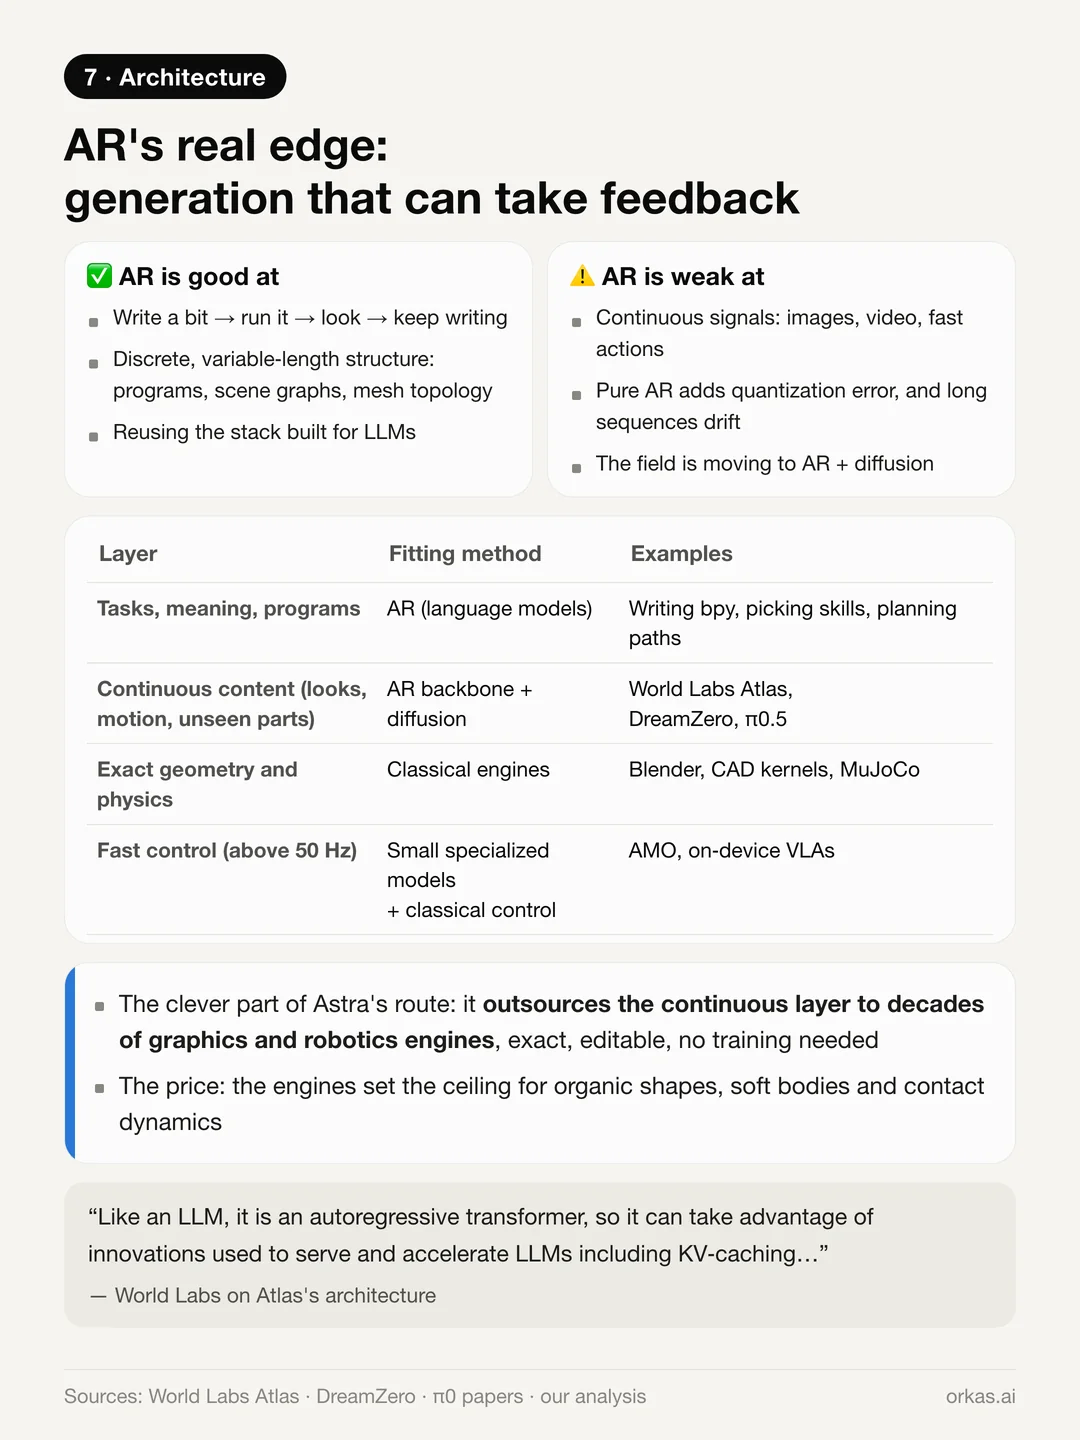
Bazıları Astra'yı, otoregresif (AR) üretimin, yani GPT modellerinin yaptığı gibi tokenları birbiri ardına üretmenin, üstün olduğunun kanıtı olarak okuyor. Buna yarı yarıya katılıyoruz:
- AR'nin asıl avantajı, üretimin dış geri bildirimle dönüşümlü ilerleyebilmesidir: biraz kod yaz, çalıştır, sonuca bak, yazmaya devam et. Bir difüzyon modeli sonucun tamamını tek seferde üretir ve süreç ortasında geri bildirim almakta zorlanır.
- AR ayrıca programlar, sahne grafikleri ve mesh topolojisi gibi ayrık, değişken uzunluklu yapılara uygundur ve LLM'ler için kurulmuş eğitim ve sunum altyapısını yeniden kullanır.
- Görüntü, video ve motor eylemleri gibi sürekli sinyallerde saf AR'nin hiçbir üstünlüğü yok. Alan, difüzyon ya da flow matching başlığına sahip otoregresif bir omurgaya doğru ilerliyor: World Labs'in Atlas'ı, NVIDIA araştırmacılarının DreamZero'su ve π0.5 bu yolu izliyor.
- Astra'nın yolunun zekice tarafı, sürekli katmanı render motorlarına, CAD çekirdeklerine, fizik motorlarına ve hareket planlayıcılarına dış kaynak olarak devretmesi. Onlarca yıllık grafik ve robotik mühendisliği kod çözücü hâline geliyor: kesin, düzenlenebilir ve eğitim gerektirmeyen bir kod çözücü. Bedeli ise tavanı motorların belirlemesi.
Ajanlarla çalışıyorsanız bunun anlamı
Ajanların işi yaptığı bir masaüstü uygulaması geliştiriyoruz; bu yüzden en çok önemsediğimiz bulgu arayüzle ilgili olanı. Aynı model, neyi görebildiğine, hangi araçları çağırabildiğine ve kendi çıktısını kontrol edip edemediğine bağlı olarak çok farklı skorlar aldı. Yeteneğin büyük bir kısmı yalnızca ağırlıklarda değil, bu döngüde yaşıyor.
Bir ajan çalışma alanının sağlaması gereken de bu döngü: iş yapmak için araçlar, üzerinde çalışılacak dosyalar ve ajanın teslim etmeden önce inceleyebileceği sonuçlar. Orkas'ta GPT-6 Astra'yı kendi OpenAI API anahtarınızla ya da ChatGPT hesabınızla oturum açarak çalıştırabilir, Codex'i harici ajan olarak bağlayabilir veya Orkas tarafından yönetilen modelleri kullanabilirsiniz. Orkas özel MCP sunucularını da kabul eder; böylece masaüstü araçları için hazırlanmış topluluk sunucuları bağlayıcı olarak eklenebilir. Bir Blender sunucusunu uçtan uca test etmedik; bu yüzden bunu kendiniz kurup deneyeceğiniz bir yol olarak görün.
Çıkardığımız sonuçlar
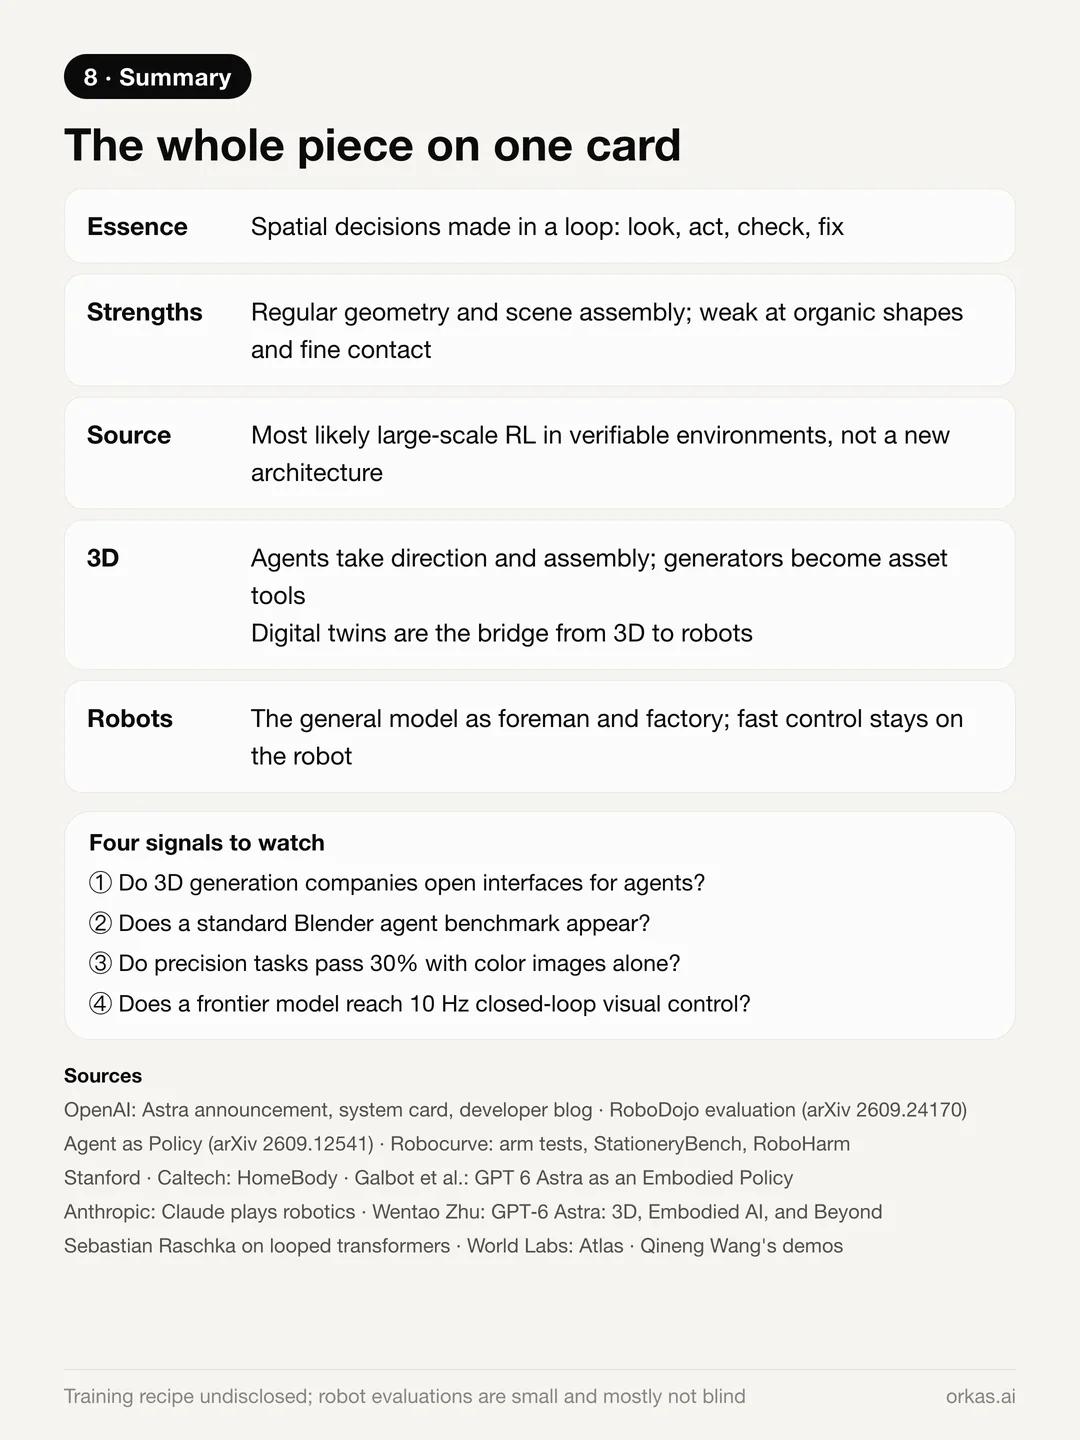
- Astra'nın uzamsal sezgisi, bir döngü içinde karar vermektir: bak, kod yaz ya da hedef belirle, uygula, kontrol et, düzelt.
- Düzenli geometride, sahne kurgusunda ve anlamla uzamı birleştiren yargılarda güçlü; organik şekillerde ve hassas temasta zayıf. Bunun nedeni, kısa bir programın neyi tarif edebildiği.
- Beceri büyük olasılıkla yeni bir mimariden değil, sonuçları kendiliğinden puanlayan ortamlarda büyük ölçekli pekiştirmeli öğrenmeden geliyor. Eğitim tarifi açıklanmadı.
- 3D üretiminde ajanlar yönetmenliği ve montajı üstlenirken üreticiler varlık araçlarına dönüşüyor; dijital ikizler de robotlara uzanan köprü oluyor.
- Robot beyinlerinde genel model hem ustabaşı hem fabrika oluyor; hızlı kontrol ise cihaz üzerindeki uzmanlaşmış modellerde kalıyor.
İzlemeye değer sinyaller: 3D üretim şirketlerinin ajanlara arayüz açıp açmayacağı; standart bir Blender ajan kıyaslamasının ortaya çıkıp çıkmayacağı; hassasiyet görevlerinin yalnızca renkli görüntülerle %30'u geçip geçmeyeceği; ve öncü bir modelin 10 Hz'de kapalı döngü görsel kontrole ulaşıp ulaşmayacağı.
Bir uyarı: yukarıdaki robot değerlendirmelerinin çoğu küçük örneklemler kullanıyor (ayar başına 5 ila 20 deneme) ve çoğu kör değil. Bu sonuçları kesin bir hüküm olarak değil, geçici bir değerlendirme olarak okuyun.
Kaynaklar: OpenAI'ın GPT-6 Astra duyurusu ve sistem kartı; Fortune'un lansman haberi; Wentao Zhu'nun GPT-6 Astra: 3D, Embodied AI, and Beyond yazısı; ve Sebastian Raschka'nın Pachocki'den alıntı yapan döngülü transformer'lar üzerine yazısı. Diğer kaynakların bağlantıları, atıf yapıldıkları yerde verilmiştir.