
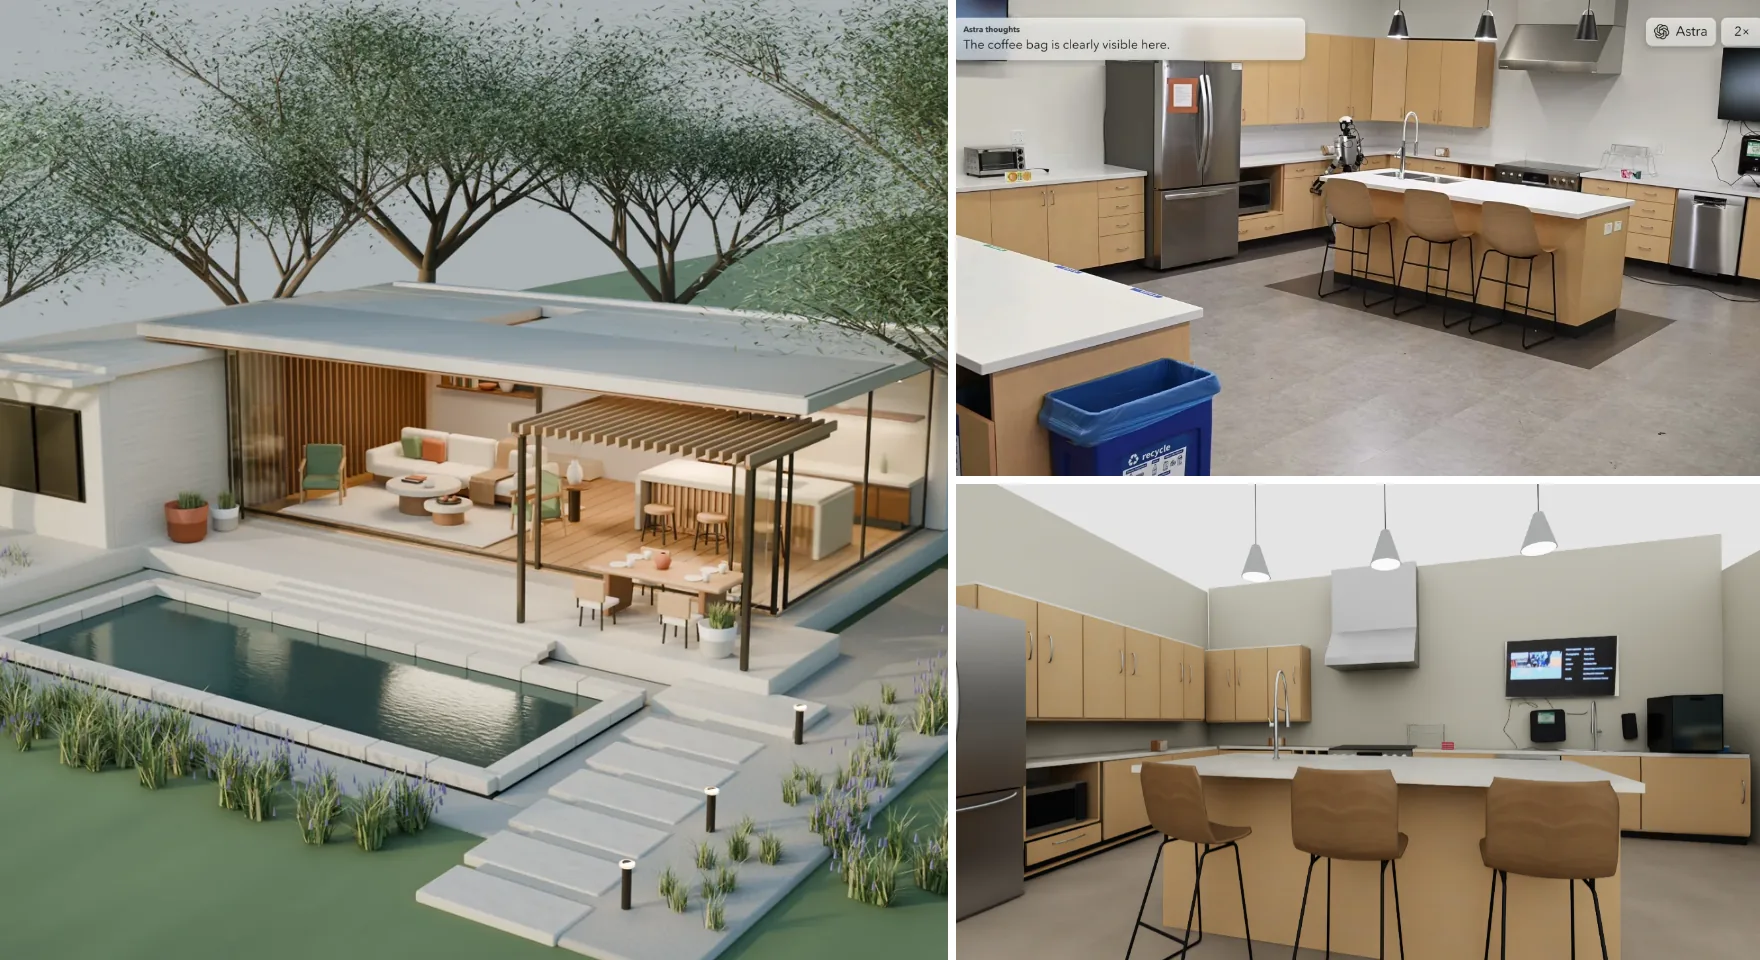
Đầu tháng 9, OpenAI ra mắt GPT-6 Astra, và hai kiểu video lan truyền rất nhanh. Ở kiểu thứ nhất, mô hình dựng từ đầu một ngôi nhà đầy đủ nội thất trong Blender, rồi xuất sang Unreal Engine 5, nơi bạn có thể bước vào, mở cửa, bật đèn và chạy máy pha espresso. Ở kiểu thứ hai, nó điều khiển cánh tay robot và robot hình người.
Làm thế nào một mô hình ngôn ngữ bỗng dưng giỏi về không gian? OpenAI có tối ưu riêng cho việc này không? Và hướng đi này có ý nghĩa gì với tạo sinh 3D và với “bộ não” của robot? Chúng tôi đã đọc thông báo, thẻ hệ thống và blog dành cho nhà phát triển của OpenAI, các đánh giá robot được công bố từ đó đến nay, cùng phân tích của các nhà nghiên cứu. Tóm tắt nhanh:
- Tiến bộ là thật nhưng lệch hẳn một phía: 3D, định vị thị giác và tác vụ tương tác tăng vọt, trong khi trí tuệ tổng quát gần như đứng yên.
- Kết quả trên robot phụ thuộc rất nhiều vào giao diện. Cùng một mô hình, dùng theo cách khác nhau, cho điểm số rất khác nhau.
- Kỹ năng này nhiều khả năng đến từ việc luyện tập trong những môi trường tự chấm điểm, chứ không phải từ một kiến trúc mới.
- Với tạo sinh 3D và bộ não robot, hãy chờ đợi một sự phân công lao động mới, thay vì mô hình này thay thế mô hình kia.
Số liệu chính thức: tăng mạnh nhưng không đều
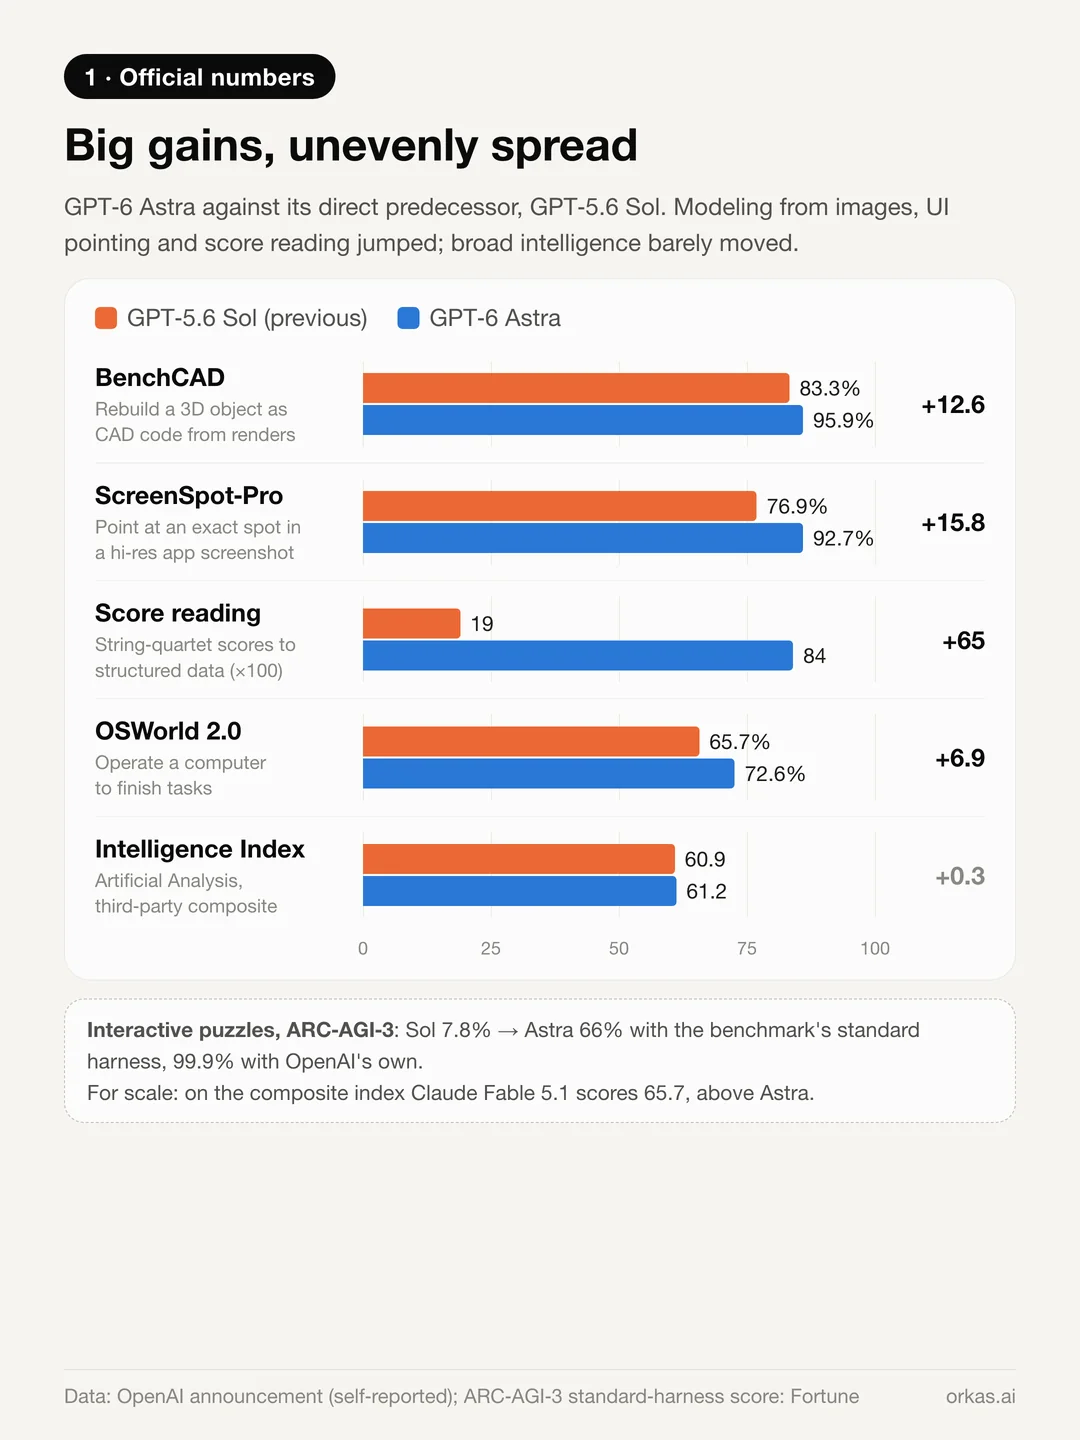
So với GPT-5.6 Sol, phiên bản tiền nhiệm trực tiếp, các con số OpenAI công bố như sau:
- BenchCAD: 83,3% → 95,9%. Mô hình xem ảnh render của một vật thể từ nhiều góc và viết mã CAD để dựng lại nó — dựng mô hình từ hình ảnh.
- ScreenSpot-Pro (không dùng công cụ): 76,9% → 92,7%. Mô hình phải chỉ đúng một nút hoặc phần tử trong ảnh chụp màn hình độ phân giải cao của phần mềm chuyên nghiệp.
- Đọc bản nhạc: 0,19 → 0,84 trên các bản tứ tấu đàn dây của OpenScore, tức là chuyển những bản nhạc in dày đặc thành dữ liệu âm nhạc có cấu trúc.
- ARC-AGI-3, một benchmark giải đố tương tác: 7,8% → 66% với bộ khung đánh giá chuẩn của benchmark, hoặc 99,9% với bộ khung riêng của OpenAI.
Ngược lại, chỉ số Artificial Analysis Intelligence Index của bên thứ ba chỉ tăng từ 60,9 lên 61,2 — thấp hơn Claude Fable 5.1 ở mức 65,7.
Vậy Astra không thông minh hơn trên mọi mặt. Nó giỏi hơn hẳn ở những tác vụ kết hợp quan sát, hành động và điều chỉnh. Yoav Artzi, nhà nghiên cứu tại Cornell và Google DeepMind, gọi đây là một “bước nhảy vọt” về suy luận không gian.
Nó thực sự đã làm gì trong Blender
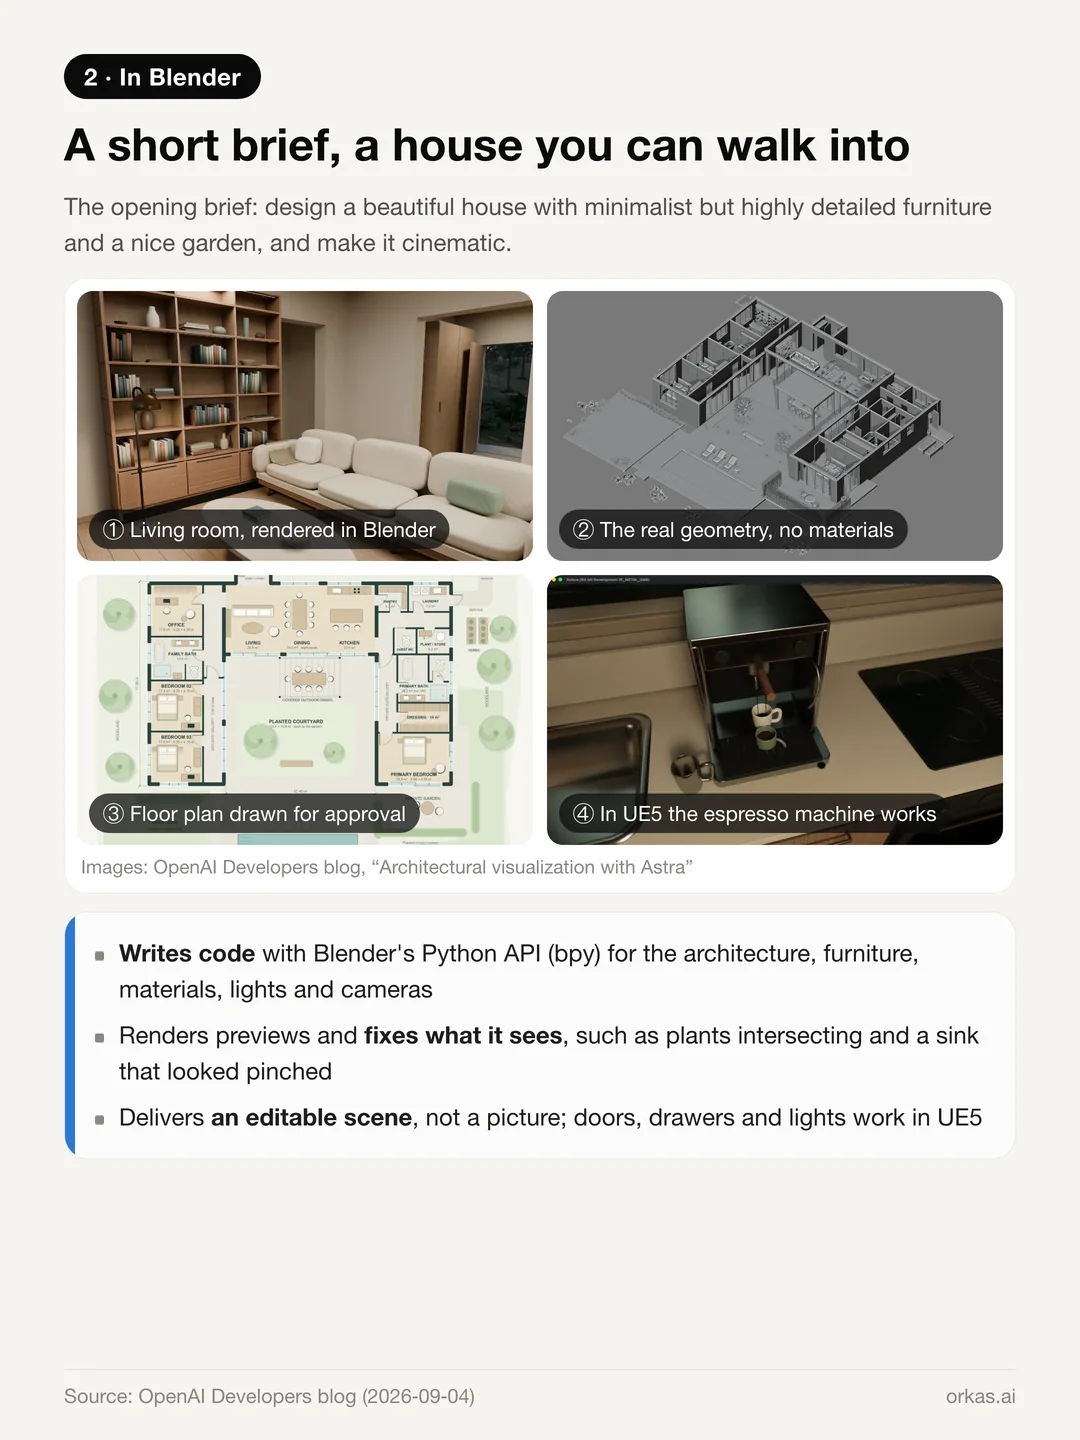
Blog nhà phát triển của OpenAI trình bày chi tiết một dự án hoàn chỉnh. Yêu cầu ban đầu rất ngắn: thiết kế một ngôi nhà đẹp với nội thất tối giản nhưng rất chi tiết và một khu vườn xinh xắn, đồng thời làm cho cảnh trông như điện ảnh.
- Astra viết Blender Python (bpy) để dựng kiến trúc, đồ mộc, nội thất, cây cối, vật liệu, ánh sáng và camera.
- Nó render bản xem trước, tìm lỗi và tự sửa mã của mình — cây cối đâm xuyên vào nhau, hay một bồn rửa bằng thép có pháp tuyến bề mặt khiến lòng bồn trông như bị bóp méo.
- Nó vẽ mặt bằng để duyệt trước, rồi dựng lại ngôi nhà thành nhà một tầng hình chữ U với ba phòng ngủ và một phòng làm việc.
- Nó xuất cảnh sang Unreal Engine 5 thành một chuyến tham quan góc nhìn thứ nhất, trong đó cửa, ngăn kéo, đèn và máy pha espresso đều hoạt động.
Thành phẩm không phải một bức ảnh, mà là một cảnh Blender bạn có thể tiếp tục chỉnh sửa.
Giới hạn cũng rõ ràng không kém:
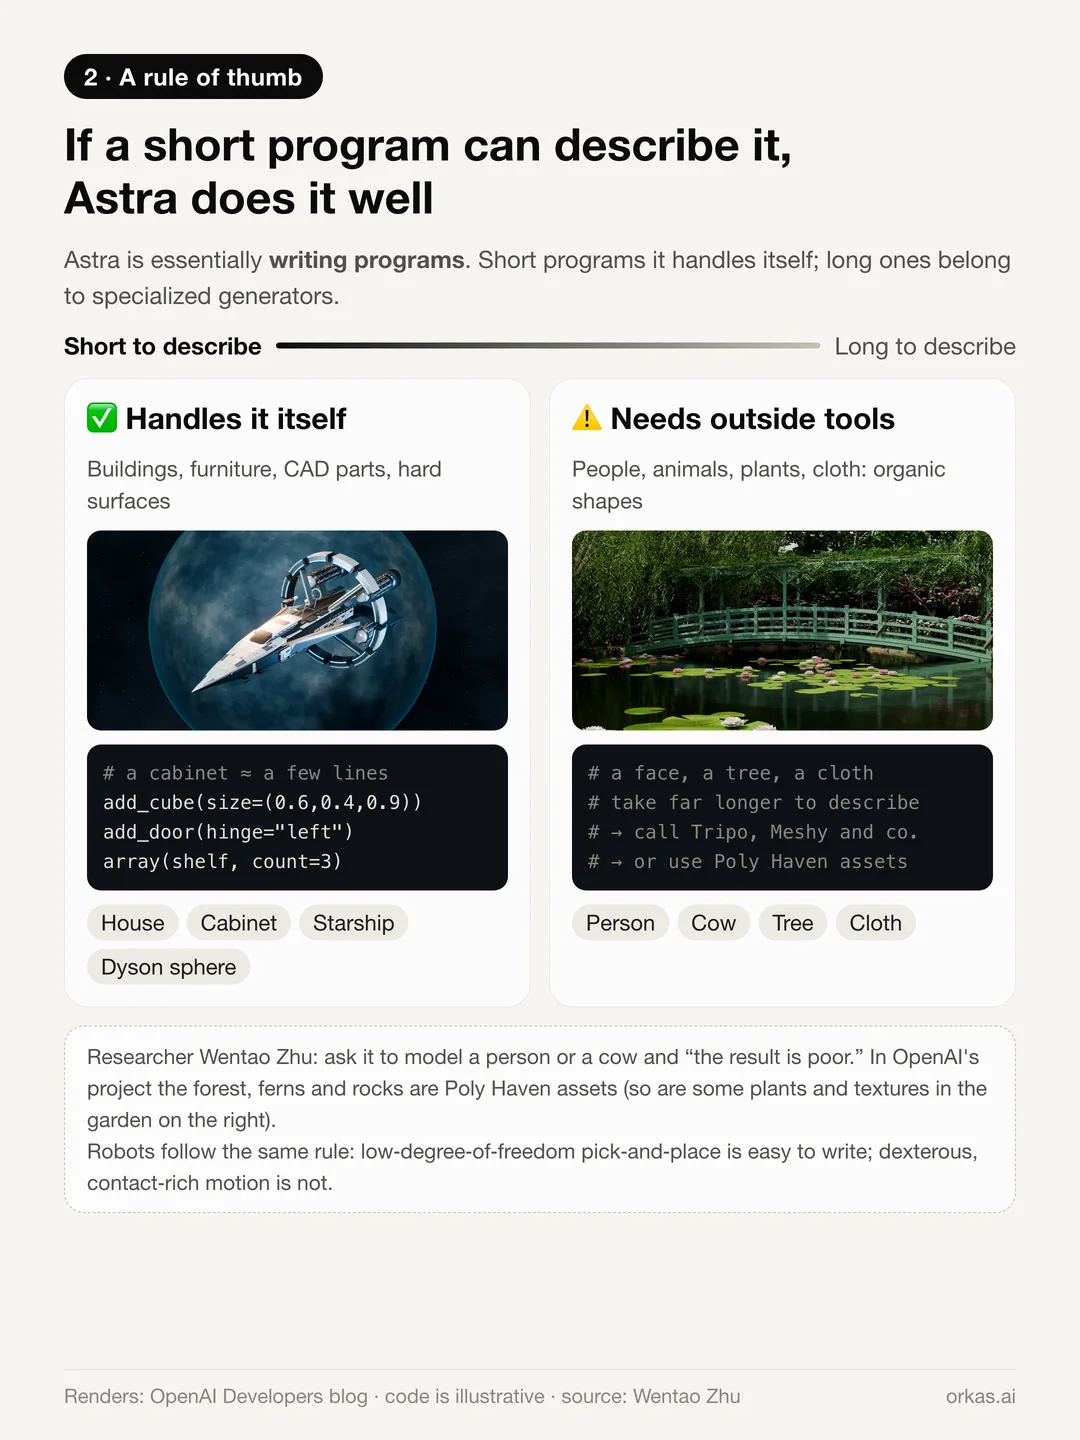
- Hình học nhân tạo, có quy tắc thì làm tốt: tòa nhà, nội thất, chi tiết CAD và các mô hình bề mặt cứng (hard-surface) như phi thuyền hay quả cầu Dyson.
- Hình dạng hữu cơ thì không. Theo nhà nghiên cứu Wentao Zhu, nếu bạn yêu cầu nó dựng mô hình một người hay một con bò, kết quả sẽ kém.
- Trong chính dự án của OpenAI, khu rừng, cây dương xỉ và đá đều là asset có sẵn từ Poly Haven. Một quy trình phổ biến trong cộng đồng là tạo mô hình bằng công cụ 3D như Tripo, rồi giao vật liệu, shape key biểu cảm khuôn mặt và rigging cho Astra.
Một ý tưởng giải thích quy luật này: mã là hình học được nén lại. Một chiếc tủ chỉ là vài khối hộp, một thao tác extrude và một mảng lặp — vài dòng mã. Một khuôn mặt, một cái cây hay một tấm vải rủ thì cần nhiều hơn rất nhiều. Astra viết chương trình, nên thứ gì mô tả được bằng chương trình ngắn thì nó tự làm, còn thứ gì cần chương trình dài thì nên giao cho một bộ tạo sinh chuyên dụng. Quy tắc này còn xuất hiện lại với robot.
Robot: kết quả ấn tượng, nhưng hãy xem kỹ điều kiện
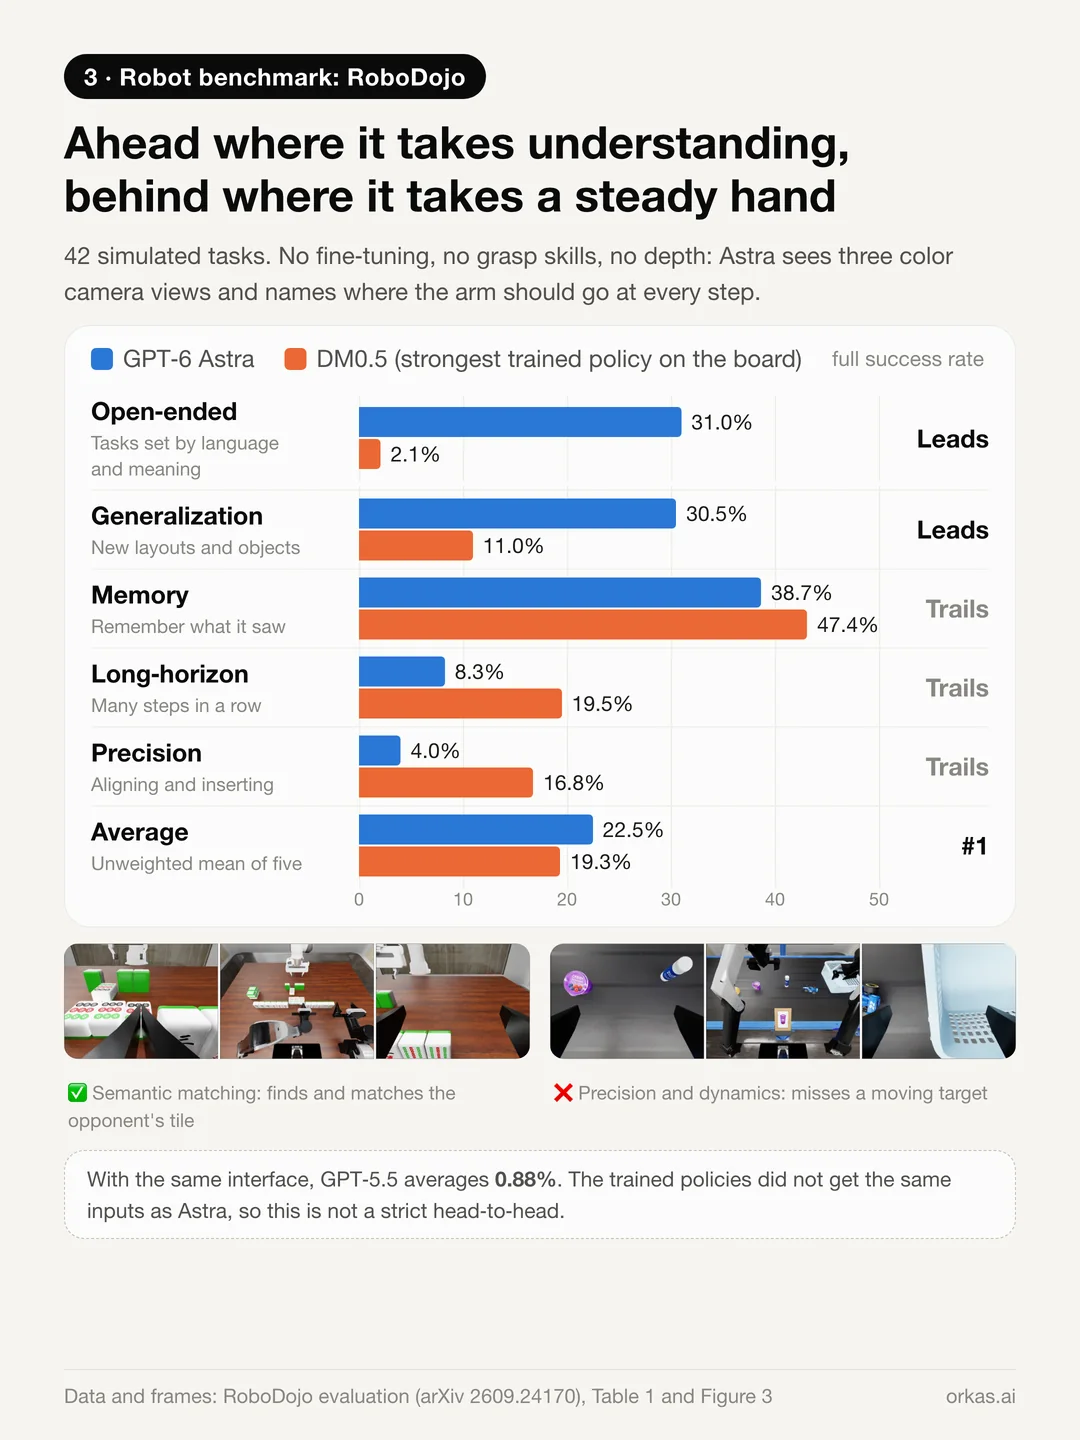
RoboDojo là một benchmark robot gồm 42 tác vụ mô phỏng và bảng xếp hạng 40 chính sách robot đã được huấn luyện. Nhóm tác giả của một đánh giá đã dùng chính Astra làm chính sách: không tinh chỉnh, không có sẵn kỹ năng cầm nắm, không có dữ liệu độ sâu. Nó nhìn ba góc camera màu cùng trạng thái của robot, và ở mỗi bước chỉ ra cánh tay nên di chuyển tới đâu.
- Astra đạt tỷ lệ thành công trung bình 22,48% và đứng đầu. Với cùng thiết lập, GPT-5.5 chỉ đạt 0,88%.
- Hồ sơ năng lực bị lệch. Nó dẫn đầu ở tác vụ mở (31% so với 2,1% của DM0.5) và khái quát hóa (30,5% so với 11%), nhưng thua ở độ chính xác (4% so với 16,8%), tác vụ dài và trí nhớ.
Nói đơn giản: tác vụ cần hiểu biết thì nó thắng; tác vụ cần bàn tay vững thì nó thua.
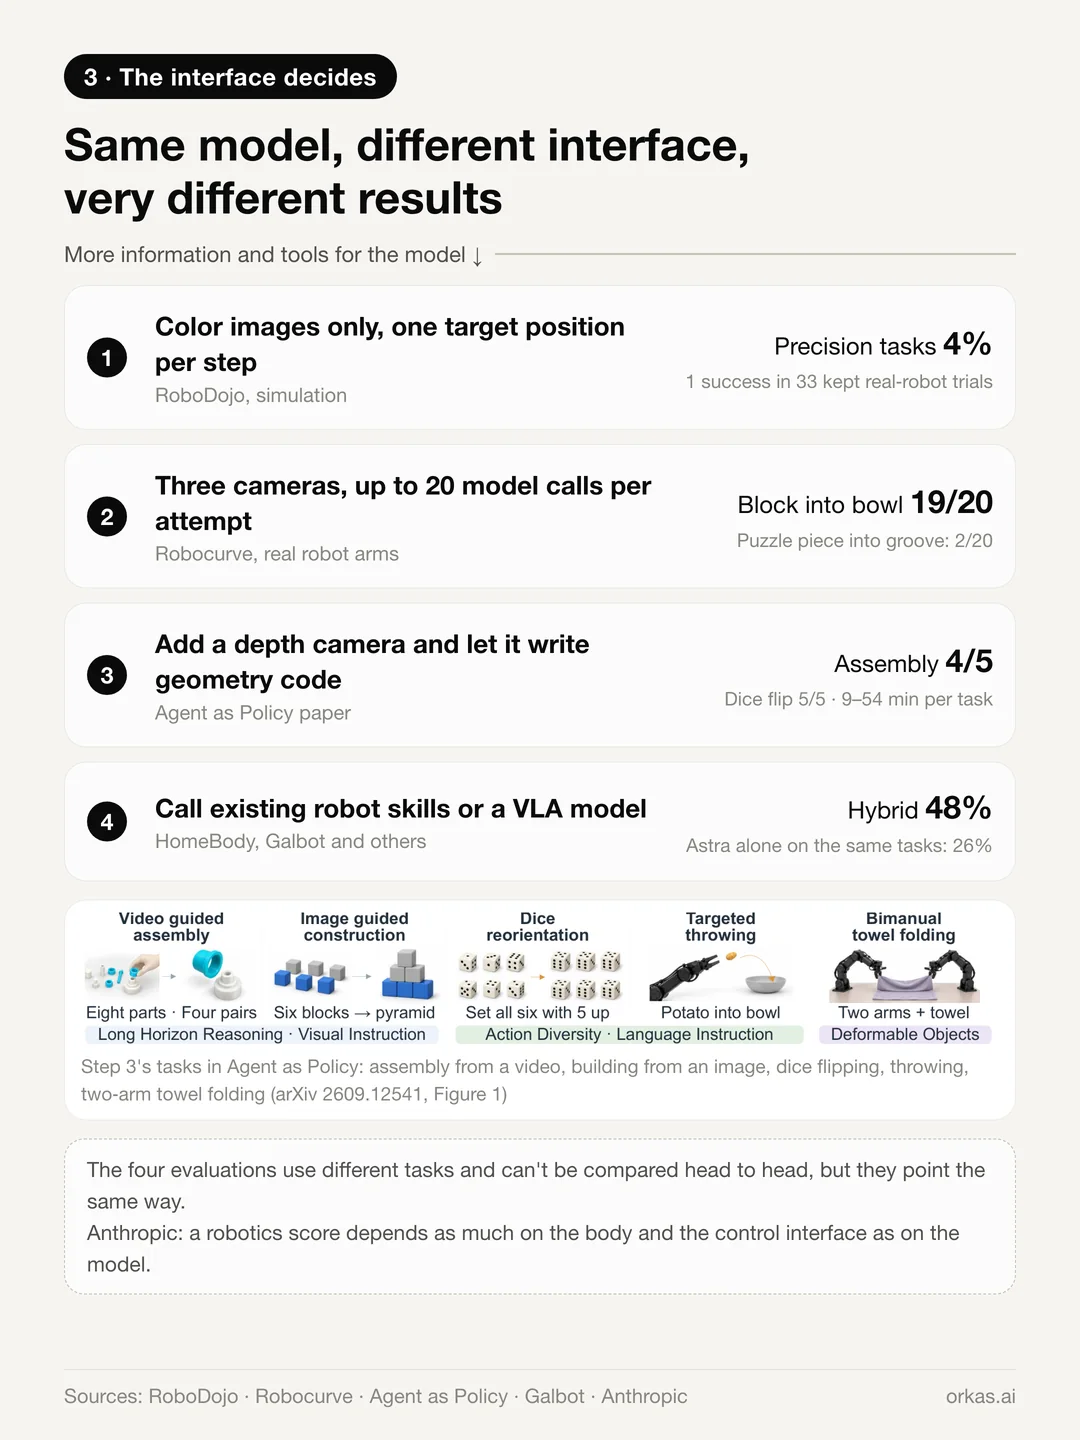
Bài học lớn hơn là kết quả phụ thuộc vào giao diện nhiều đến mức nào:
- Chỉ ảnh màu, mỗi bước một vị trí mục tiêu (RoboDojo): 4% ở tác vụ đòi hỏi độ chính xác; trong 33 lần thử trên robot thật với nút dừng khẩn cấp luôn sẵn sàng, có một lần thành công trọn vẹn.
- Ba camera, tối đa 20 lần gọi mô hình mỗi lần thử (các thử nghiệm của Robocurve trên cánh tay robot thật): 19 trên 20 khối vào bát, nhưng chỉ 2 trên 20 mảnh ghép vào đúng rãnh.
- Một camera độ sâu, cộng quyền tự viết mã hình học (bài báo Agent as Policy v1 · Bảng 1): 4 trên 5 lần lắp ráp bốn cặp, 5 trên 5 lần lật xúc xắc, và các bài xếp khối đạt 5/5, 5/5 và 4/5 — với thời gian trung bình của các lần thử thành công khoảng 21–54 phút, tùy tác vụ.
- Gọi các kỹ năng robot có sẵn hoặc một mô hình VLA: các tác vụ dài được hoàn thành. Trong một báo cáo, một hệ lai trong đó Astra xem xét và sửa hành động của VLA thành công 48% số lần, ở những tác vụ mà riêng Astra chỉ đạt 26%.
Đây là những tác vụ khác nhau và không thể so sánh trực tiếp, nhưng chúng cùng chỉ về một hướng. Nghiên cứu về robot của Anthropic hồi tháng 7 cũng đi đến kết luận tương tự: điểm số robot của một mô hình phụ thuộc vào thân robot và giao diện điều khiển nhiều không kém gì vào bản thân mô hình. Bất kỳ nhận định nào về việc Astra giỏi không gian đến đâu cũng cần kèm theo câu hỏi “với giao diện nào”.
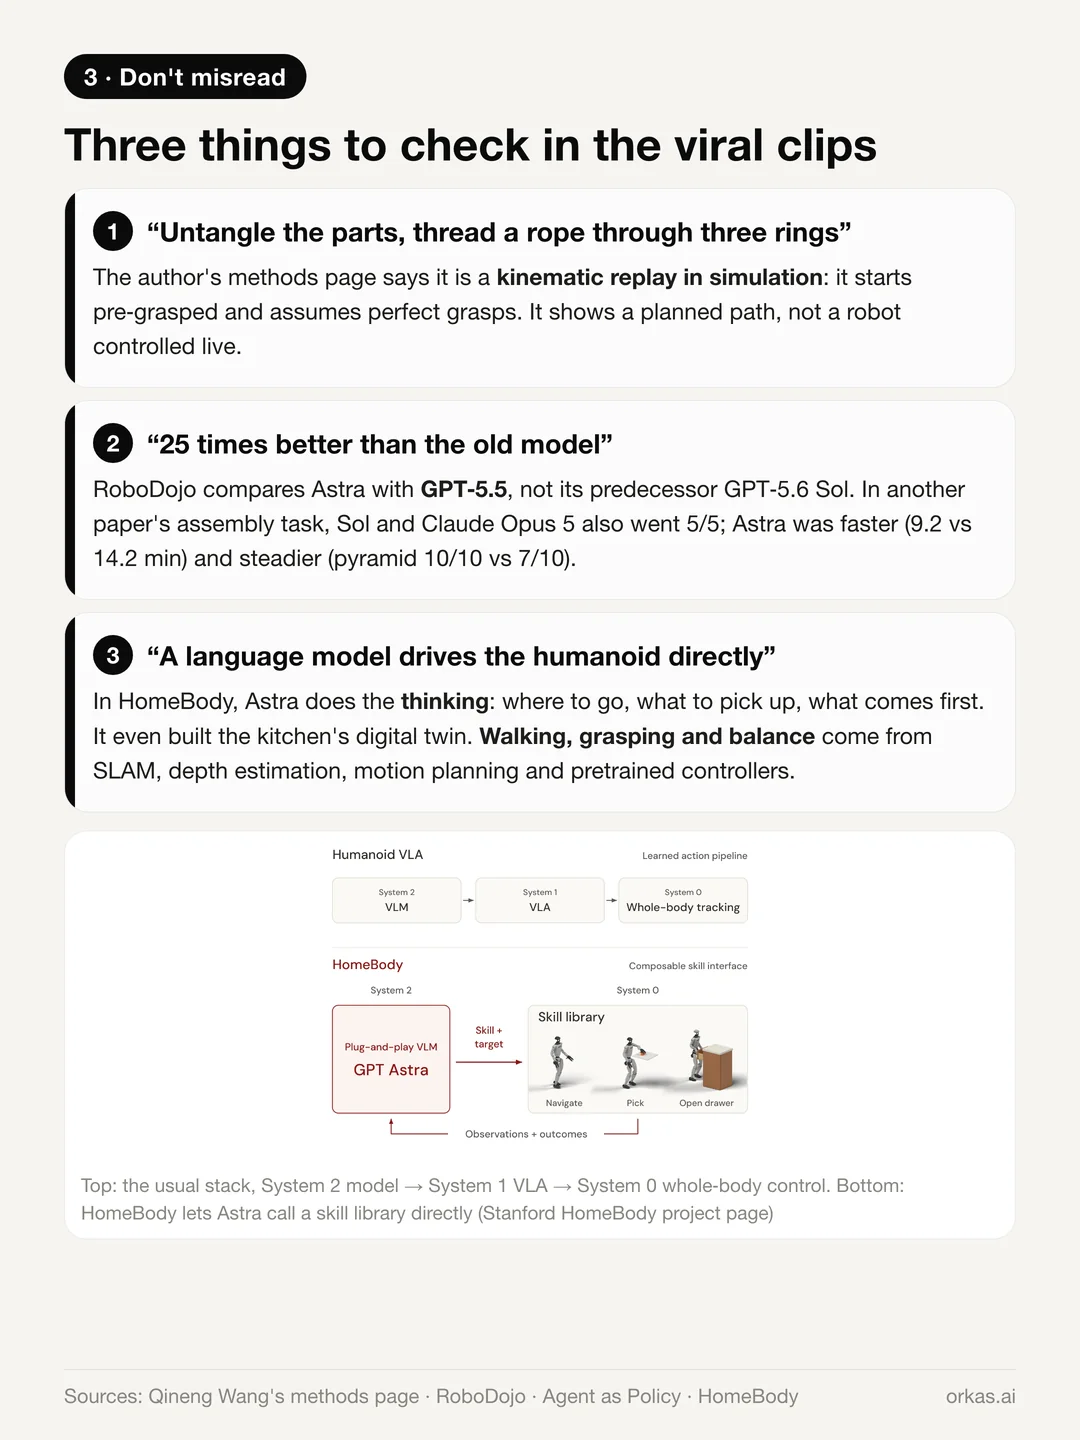
Ba điều cần nhớ khi lướt qua các bản demo:
- Video lan truyền “gỡ các chi tiết lồng vào nhau, luồn sợi dây qua ba chiếc vòng” là bản phát lại động học trong mô phỏng. Trang phương pháp của tác giả cho biết video bắt đầu từ trạng thái đã cầm sẵn và giả định thao tác cầm lý tưởng: nó cho thấy một quỹ đạo được lập kế hoạch, không phải một robot được điều khiển trực tiếp.
- “Tốt hơn mô hình cũ 25 lần” là so sánh Astra với GPT-5.5, không phải với phiên bản tiền nhiệm trực tiếp GPT-5.6 Sol. Trong phép so sánh lắp ráp hai cặp (AGP v1 · Bảng 2), Sol và Claude Opus 5 cũng hoàn thành 5/5 lần thử; các lần thử thành công của Astra mất trung bình 9,2 phút, so với 14,2 phút của Sol. Trong phép so sánh xếp kim tự tháp riêng (AGP v1 · Phụ lục C, Bảng 5), Astra đạt 10/10, còn Sol đạt 7/10.
- Robot nhà bếp HomeBody của Stanford: Astra lo phần suy nghĩ — đi đâu, nhặt gì, làm gì trước — và thậm chí còn dựng bản sao số của căn bếp. Việc đi lại, cầm nắm và giữ thăng bằng đến từ SLAM, ước lượng độ sâu, lập kế hoạch chuyển động và các bộ điều khiển cấp thấp đã được huấn luyện trước.
Năng lực này đến từ đâu
OpenAI đã chính thức nói hai điều: Astra được “huấn luyện có mục tiêu cho các môi trường chuyên nghiệp”, và giống các mô hình suy luận khác của OpenAI, nó được huấn luyện bằng học tăng cường. OpenAI chưa công bố dữ liệu huấn luyện, cũng không cho biết có dùng Blender hay dữ liệu robot hay không. Phần dưới đây là suy luận từ các bằng chứng công khai.
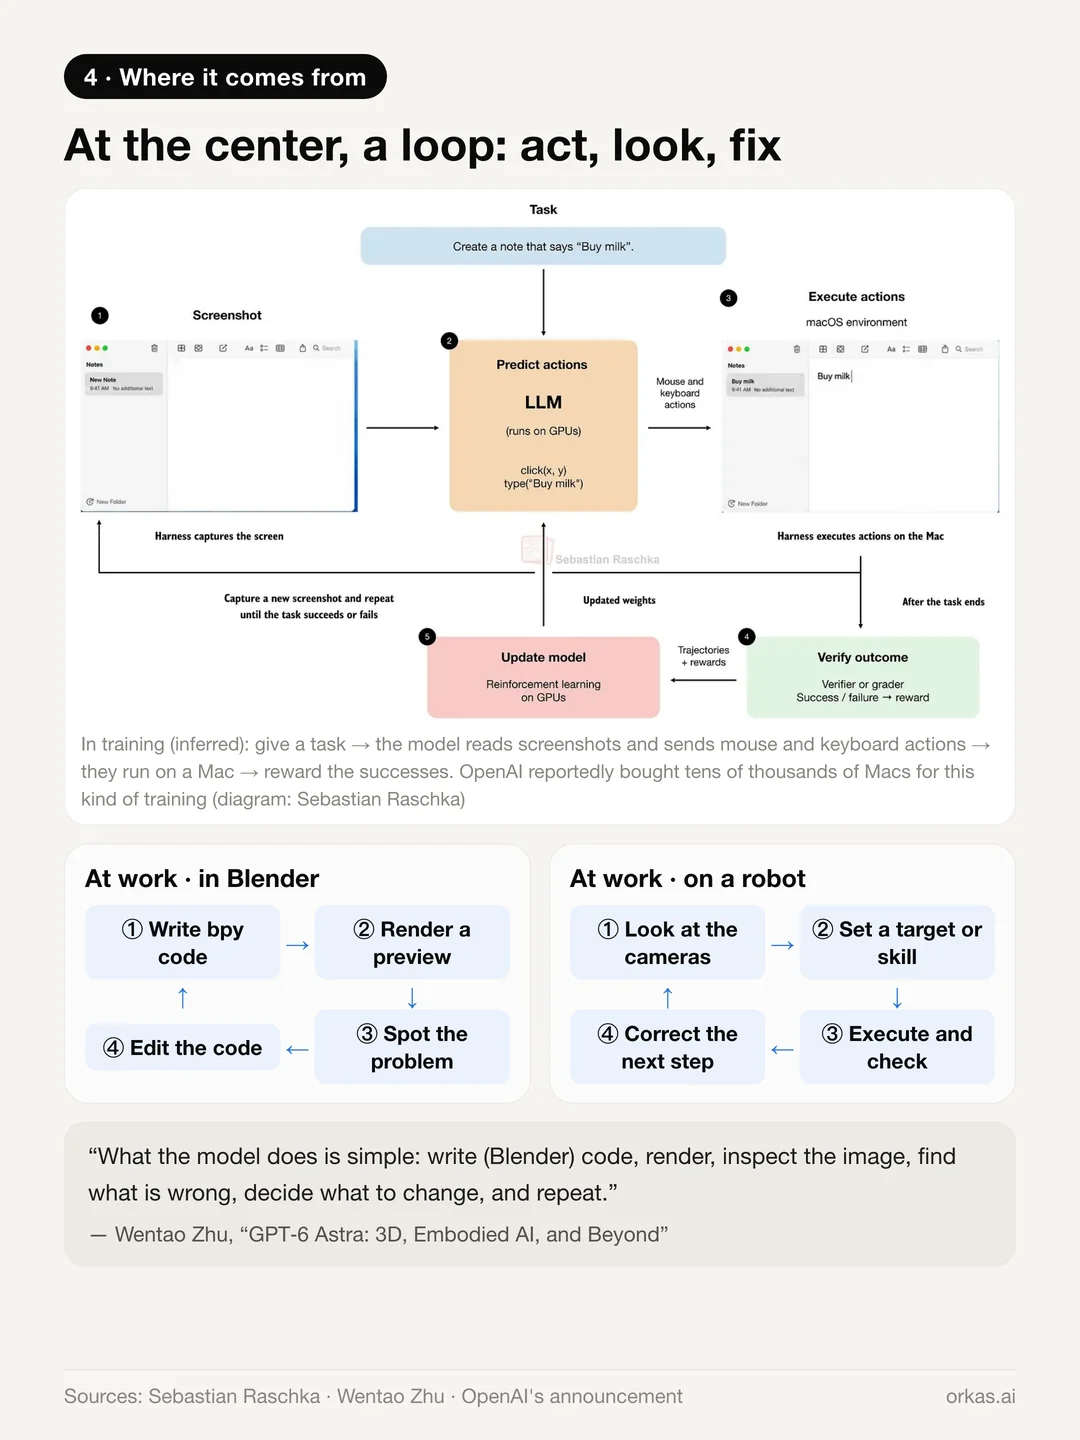
Cốt lõi là một vòng lặp: thực hiện một bước, xem kết quả, tìm chỗ sai, sửa lại.
- Khi làm việc, Astra viết mã Blender, render, kiểm tra và chỉnh sửa; trên robot, nó quan sát, đặt mục tiêu, thực thi, kiểm tra và hiệu chỉnh. Theo lời Wentao Zhu: “Những gì mô hình làm rất đơn giản: viết mã (Blender), render, kiểm tra hình ảnh, tìm chỗ sai, quyết định cần thay đổi gì, rồi lặp lại.”
- Khi huấn luyện, nhiều khả năng nguồn gốc cũng là vòng lặp đó. Theo các nguồn tin, OpenAI đã mua hàng chục nghìn máy Mac mini và Mac Studio để huấn luyện kỹ năng sử dụng máy tính: giao cho mô hình một tác vụ, để nó đọc ảnh chụp màn hình và gửi thao tác chuột, bàn phím tới máy Mac, rồi thưởng cho những lượt chạy thành công.
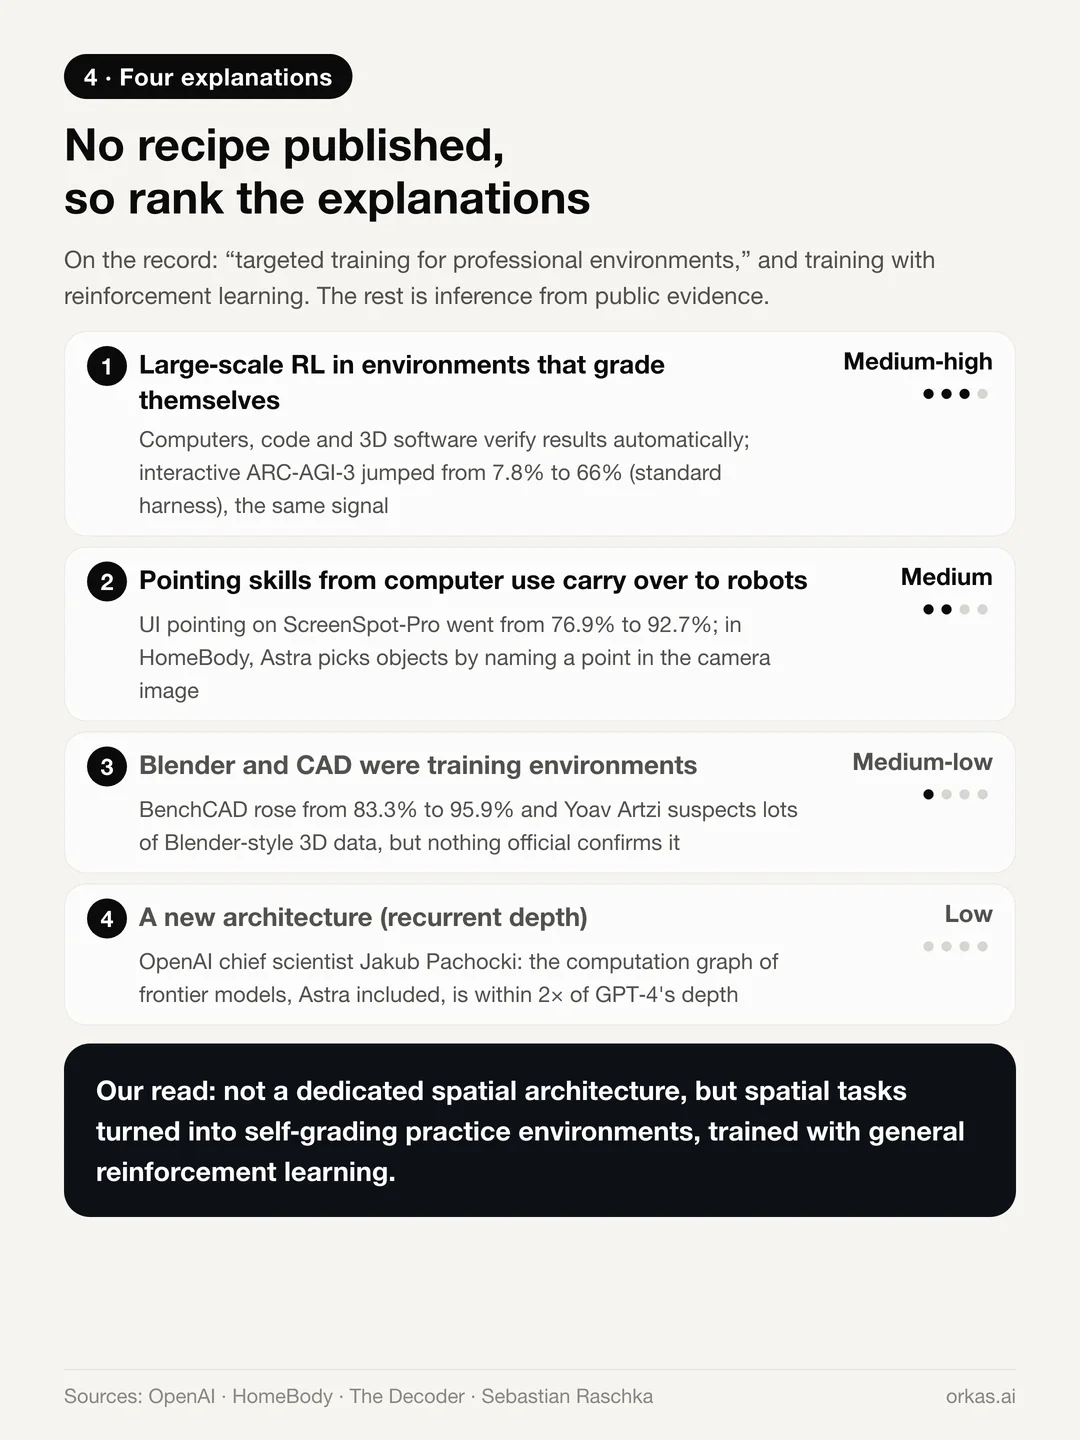
- Học tăng cường quy mô lớn trong những môi trường tự chấm điểm (khả năng: trung bình-cao). Máy tính, mã và phần mềm 3D đều có thể tự động kiểm chứng kết quả, qua đó rèn kỹ năng chung là kiểm tra, tìm lỗi và sửa lỗi. Bước nhảy trên ARC-AGI-3 mang tính tương tác, từ 7,8% lên 66%, cũng là cùng một tín hiệu.
- Kỹ năng trỏ từ việc sử dụng máy tính được chuyển sang robot (trung bình). ScreenSpot-Pro tăng từ 76,9% lên 92,7%, nghĩa là mô hình giỏi hơn hẳn trong việc chỉ trúng một điểm chính xác trên ảnh. Trong HomeBody, Astra nhặt đồ vật bằng cách chỉ ra đúng một điểm như vậy trên ảnh camera; dữ liệu độ sâu và hiệu chuẩn sẽ chuyển nó thành vị trí 3D.
- Bản thân Blender và CAD là môi trường huấn luyện (trung bình-thấp, chưa được xác nhận). BenchCAD tăng vọt, OpenAI đưa các bản demo 3D lên hàng đầu, và Yoav Artzi nghi rằng mô hình được huấn luyện trên lượng lớn dữ liệu 3D như các cảnh Blender. Chưa có xác nhận chính thức nào.
- Một kiến trúc mới (thấp). Theo các nguồn tin, Astra dùng độ sâu hồi quy (recurrent depth) ở một phần mạng, nhưng nhà khoa học trưởng của OpenAI, Jakub Pachocki, từng nói rằng đồ thị tính toán của các mô hình tiên phong hiện nay, kể cả Astra, có độ sâu chênh lệch không quá hai lần so với GPT-4.
Đánh giá của chúng tôi: kỹ năng không gian nhiều khả năng không đến từ một kiến trúc chuyên cho không gian, mà từ việc biến các tác vụ không gian thành những môi trường luyện tập tự chấm điểm, rồi huấn luyện trên đó bằng học tăng cường đa dụng.
Ý nghĩa đối với tạo sinh 3D
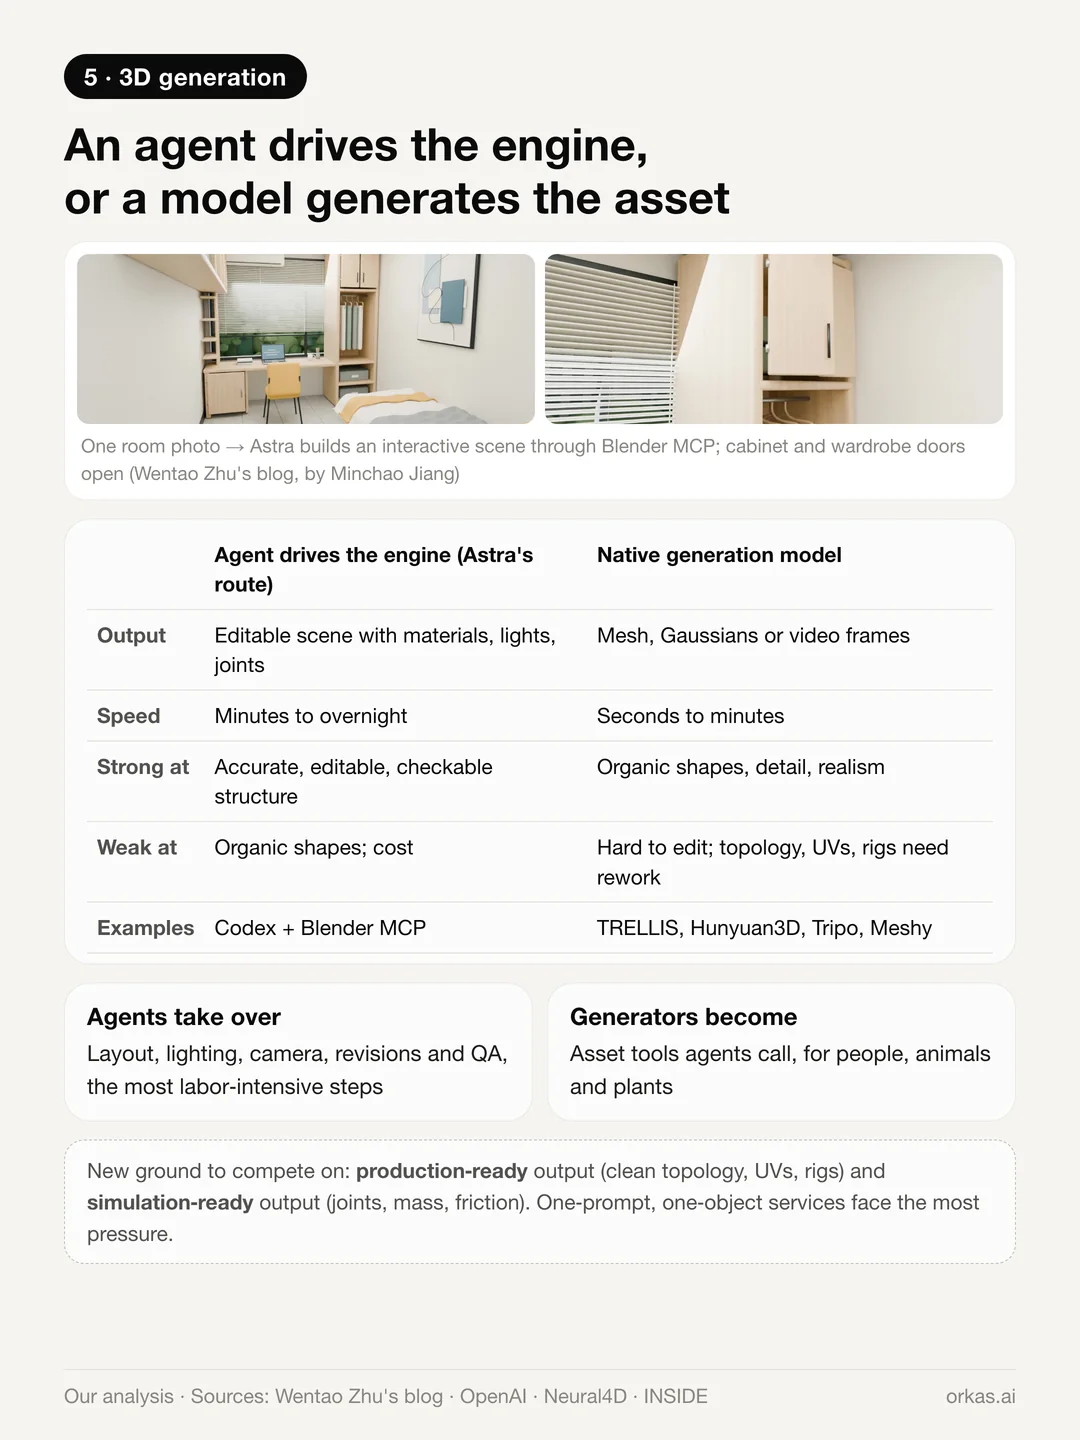
Giờ đây có hai cách làm 3D:
- Tác tử điều khiển engine. Giống Astra trong Blender hay CAD, cách này cho ra một cảnh có thể chỉnh sửa, kèm vật liệu, ánh sáng và khớp nối. Nó chậm — từ vài phút đến cả đêm — nhưng chính xác về cấu trúc, chỉnh sửa được và kiểm tra được.
- Mô hình tạo sinh asset. TRELLIS, Hunyuan3D, Tripo, Meshy và các mô hình tương tự cho ra một lưới (mesh) trong vài giây đến vài phút. Chúng mạnh về hình dạng hữu cơ và chi tiết, nhưng kết quả khó chỉnh sửa, còn topology, UV và rigging thường phải làm lại.
Chúng tôi dự đoán hai cách này sẽ bổ sung cho nhau, trong khi giá trị dịch chuyển:
- Tác tử đảm nhận những khâu tốn công nhất: bố cục, ánh sáng, góc máy, chỉnh sửa theo phản hồi và kiểm tra chất lượng.
- Các bộ tạo sinh trở thành công cụ làm asset cho người, động vật và cây cối, và cần gọi được từ tác tử, chẳng hạn dưới dạng máy chủ MCP hoặc API.
- Các dịch vụ kiểu “một prompt, một vật thể” chịu áp lực lớn nhất. Đầu ra sẵn sàng cho sản xuất (topology sạch, UV, rig) và sẵn sàng cho mô phỏng (khớp nối, khối lượng, ma sát) trở thành sân chơi cạnh tranh mới.
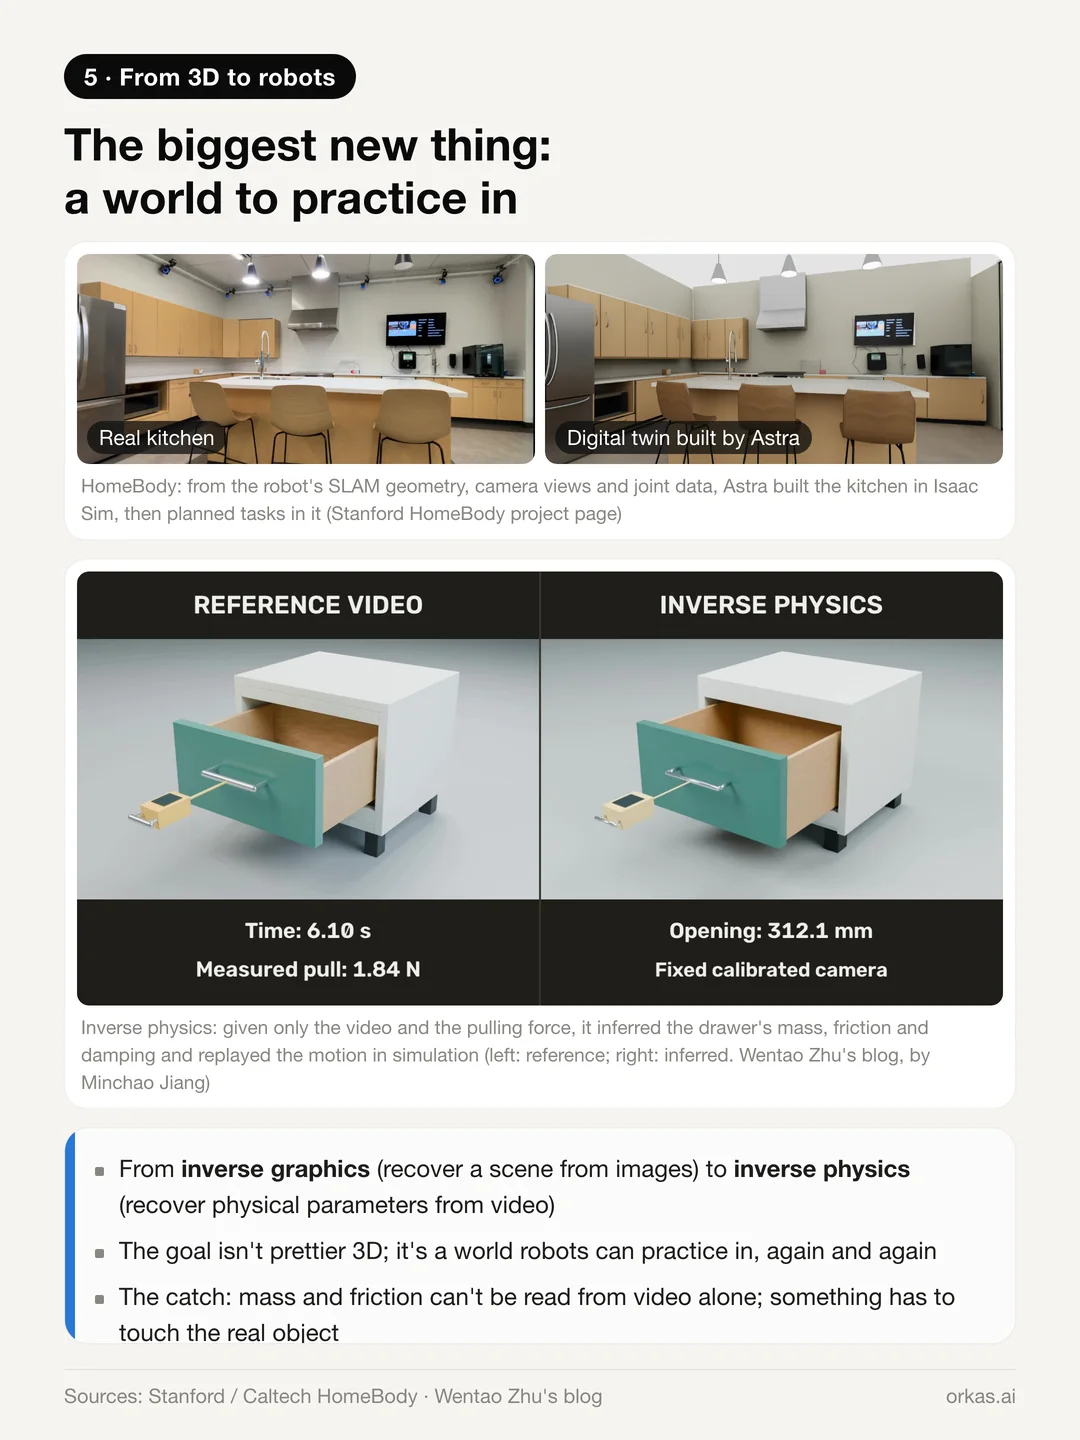
Cơ hội mới lớn nhất không phải là 3D đẹp hơn, mà là một thế giới để luyện tập.
- Trong HomeBody, Astra dựng bản sao số của căn bếp trong trình mô phỏng từ hình học SLAM, góc nhìn camera và dữ liệu khớp của chính robot, rồi dùng nó để lập kế hoạch tác vụ.
- Nhóm của Wentao Zhu đã trình diễn vật lý ngược: chỉ từ một video và lực kéo, mô hình suy ra khối lượng, ma sát và giảm chấn của một ngăn kéo, rồi tái hiện chuyển động đó trong mô phỏng.
Nói cách khác, kỹ năng 3D dẫn tới một thế giới luyện tập cho robot. Vấn đề là khối lượng và ma sát không thể đọc chỉ từ video, nên đến một lúc nào đó vẫn phải có thứ gì đó đẩy vào một vật thật.
Các mô hình thế giới thuần túy cũng chưa bị loại khỏi cuộc đua. Atlas của World Labs, ra mắt ngày 1 tháng 9, tạo sinh và tái dựng cả thế giới 3D từ vài bức ảnh, với độ chân thực và tính liền mạch mà một tác tử điều khiển engine không thể sánh được. Nhiều khả năng cuối cùng hai con đường sẽ gọi lẫn nhau.
Ý nghĩa đối với bộ não robot
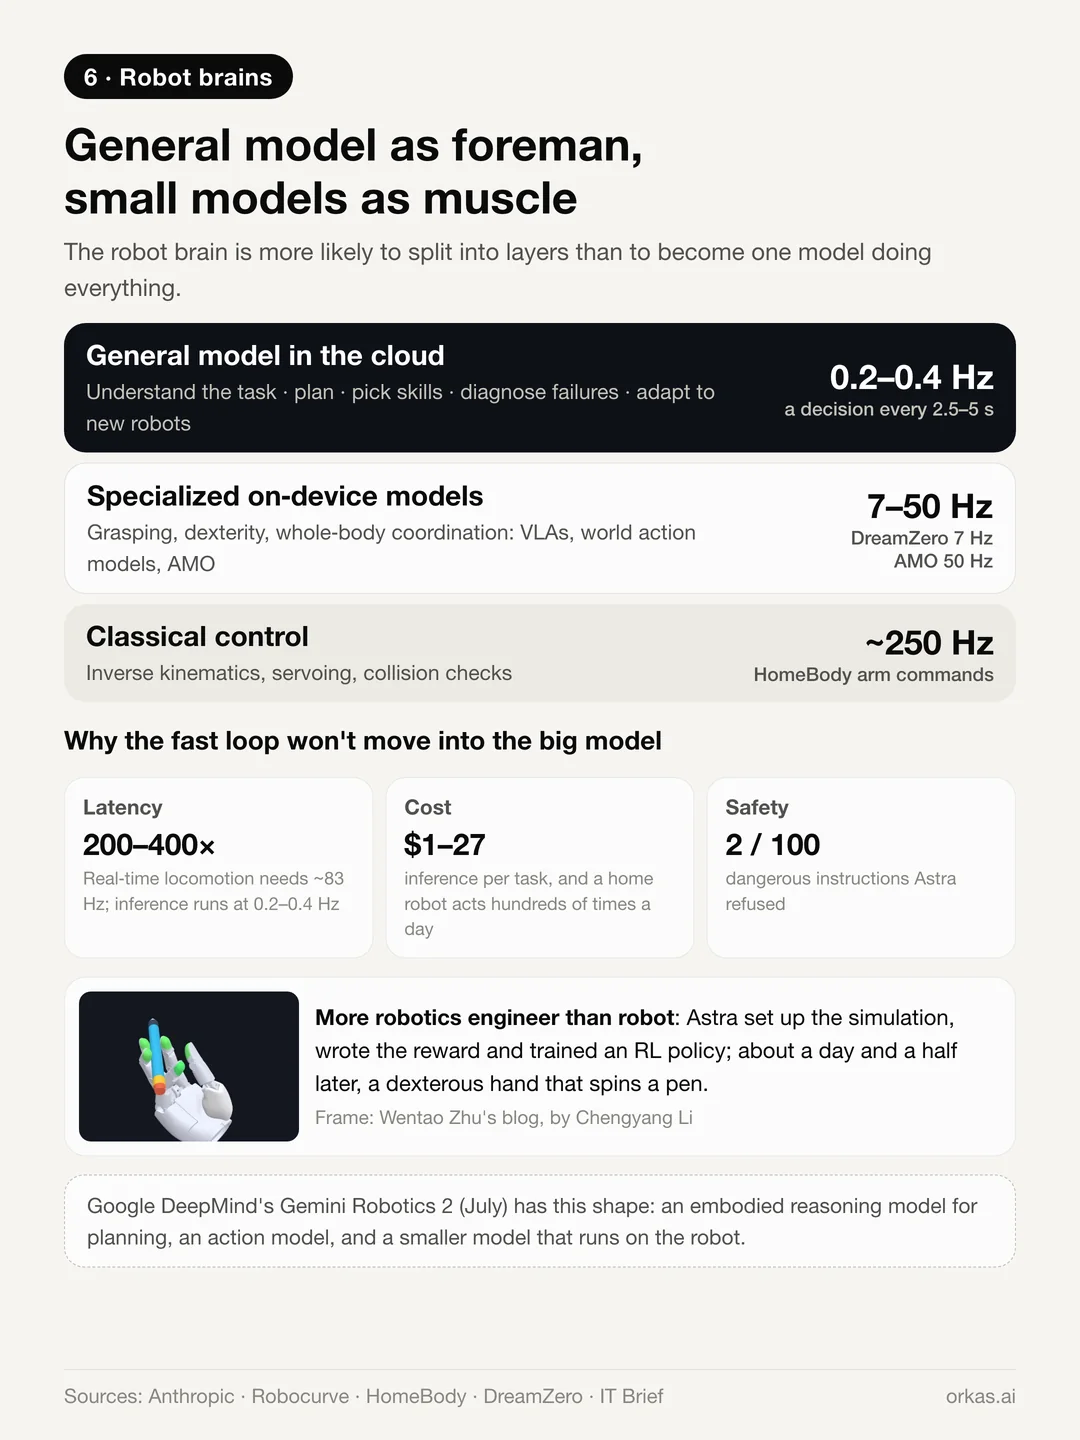
Chúng tôi dự đoán bộ não robot sẽ tách thành nhiều tầng, thay vì một mô hình làm mọi thứ:
- Mô hình đa năng đảm nhận việc hiểu tác vụ, lập kế hoạch các bước, chọn kỹ năng, chẩn đoán lỗi và thích ứng với robot mới — chính là “khả năng khái quát hóa ngữ nghĩa” mà các mô hình VLA từng tự hào. Trên các trục tác vụ mở và khái quát hóa của RoboDojo, Astra đã vượt qua các chính sách robot được huấn luyện.
- Mô hình chuyên dụng giữ lại điều khiển tần số cao, tiếp xúc, thao tác khéo léo và giữ thăng bằng toàn thân.
- Sự dịch chuyển nằm ở chỗ những mô hình chuyên dụng đó sẽ ngày càng được chính mô hình đa năng tạo ra. Nhóm của Wentao Zhu đã để Astra tự dựng môi trường mô phỏng, viết hàm thưởng và huấn luyện một chính sách học tăng cường; khoảng một ngày rưỡi sau, nó giao ra một bàn tay khéo léo biết xoay bút.
Lý do vòng điều khiển nhanh vẫn tách riêng nằm ở ba giới hạn cứng:
- Độ trễ: Anthropic ước tính di chuyển thời gian thực cần khoảng 83 Hz, trong khi suy luận của mô hình chạy ở 0,2–0,4 Hz — chênh lệch khoảng hai bậc độ lớn.
- Chi phí: khoảng 1 đến 27 USD mỗi tác vụ trong các đánh giá nêu trên, trong khi một robot gia đình thực hiện hàng trăm hành động mỗi ngày.
- An toàn: trong bài kiểm tra RoboHarm của Robocurve, Astra từ chối 2 trên 100 chỉ dẫn nguy hiểm. An toàn cần có hàng rào bảo vệ riêng, không phụ thuộc vào đám mây.
Gemini Robotics 2 của Google DeepMind, công bố hồi tháng 7, đã có đúng cấu trúc này: một mô hình suy luận hiện thân để lập kế hoạch, một mô hình hành động và một mô hình nhỏ hơn chạy ngay trên robot.
Điều này có chứng minh mô hình tự hồi quy đã thắng?
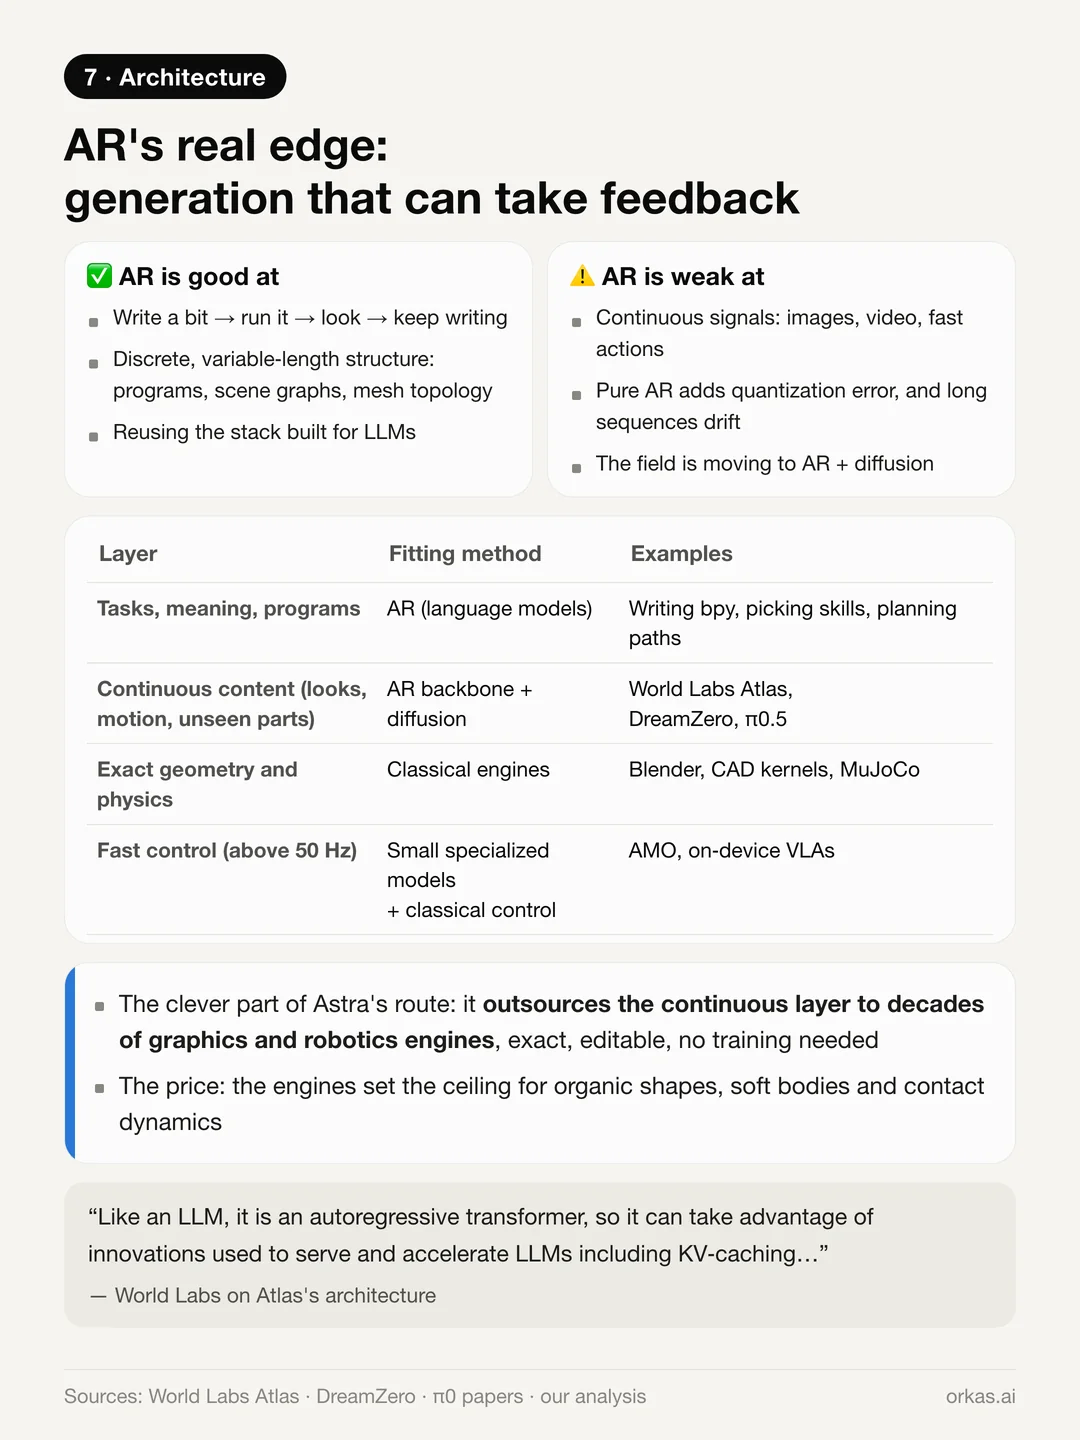
Một số người xem Astra là bằng chứng cho thấy tạo sinh tự hồi quy (AR) — tạo ra từng token nối tiếp nhau, như cách các mô hình GPT vẫn làm — có lợi thế. Chúng tôi đồng ý một nửa:
- Lợi thế thực sự của AR là quá trình tạo sinh có thể xen kẽ với phản hồi từ bên ngoài: viết một ít mã, chạy, xem kết quả, viết tiếp. Mô hình khuếch tán tạo ra toàn bộ kết quả cùng lúc và khó tiếp nhận phản hồi giữa chừng.
- AR cũng phù hợp với cấu trúc rời rạc, độ dài thay đổi như chương trình, scene graph và topology lưới, đồng thời tận dụng lại hạ tầng huấn luyện và phục vụ đã xây cho LLM.
- Với tín hiệu liên tục như hình ảnh, video và hành động vận động, AR thuần túy không có lợi thế. Lĩnh vực này đang chuyển sang kiến trúc xương sống tự hồi quy kết hợp đầu ra khuếch tán hoặc flow matching: Atlas của World Labs, DreamZero của các nhà nghiên cứu NVIDIA và π0.5 đều đi theo hướng đó.
- Điểm khéo trong hướng đi của Astra là nó thuê ngoài tầng liên tục cho trình render, nhân CAD, engine vật lý và bộ lập kế hoạch chuyển động. Hàng chục năm kỹ thuật đồ họa và robot trở thành bộ giải mã — chính xác, chỉnh sửa được và không cần huấn luyện. Cái giá phải trả là các engine quyết định mức trần.
Ý nghĩa nếu bạn làm việc với tác tử
Chúng tôi xây dựng một ứng dụng máy tính nơi các tác tử làm việc, nên phát hiện về giao diện là điều chúng tôi quan tâm nhất. Cùng một mô hình cho điểm số rất khác nhau tùy vào việc nó nhìn thấy gì, gọi được công cụ nào và có tự kiểm tra được đầu ra của mình hay không. Một phần lớn năng lực nằm ở vòng lặp đó, không chỉ ở trọng số.
Vòng lặp đó chính là thứ một không gian làm việc cho tác tử phải cung cấp: công cụ để hành động, tệp để làm việc và kết quả mà tác tử có thể kiểm tra trước khi giao lại. Trong Orkas, bạn có thể chạy GPT-6 Astra bằng khóa API OpenAI của riêng bạn hoặc bằng cách đăng nhập tài khoản ChatGPT, kết nối Codex như một tác tử bên ngoài, hoặc dùng mô hình do Orkas quản lý. Orkas cũng hỗ trợ máy chủ MCP tùy chỉnh, nên các máy chủ cộng đồng dành cho công cụ máy tính có thể được thêm vào dưới dạng trình kết nối. Chúng tôi chưa kiểm thử đầu cuối một máy chủ Blender, vì vậy hãy coi đó là hướng bạn tự thiết lập.
Điều chúng tôi rút ra
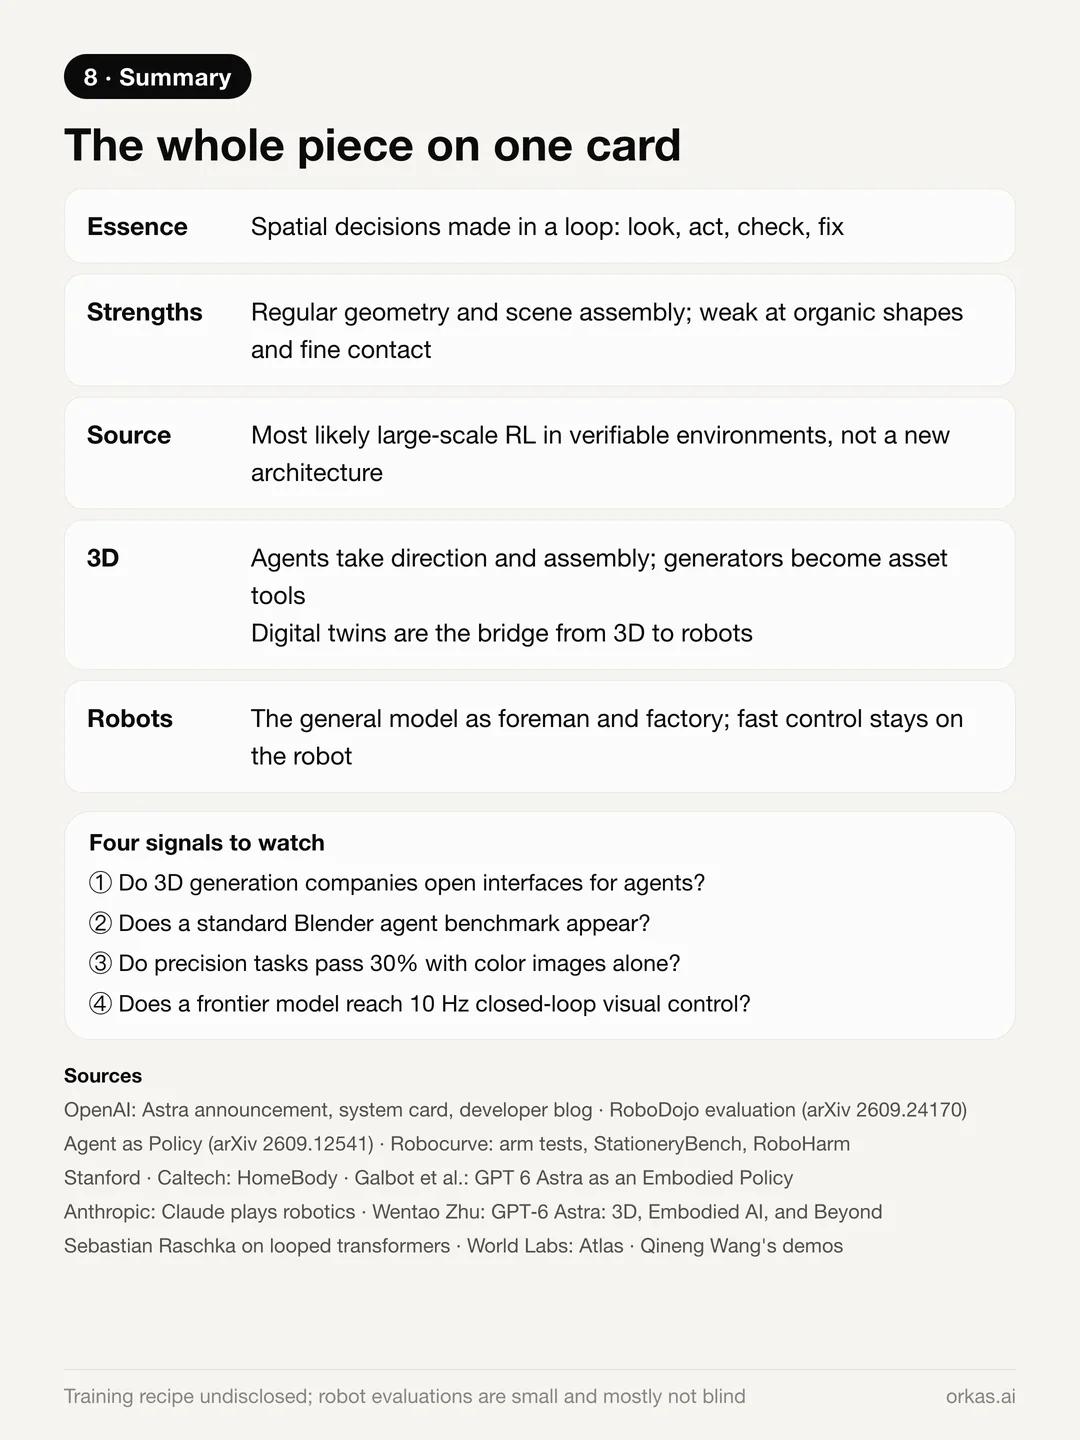
- Cảm nhận không gian của Astra là việc ra quyết định trong một vòng lặp: quan sát, viết mã hoặc đặt mục tiêu, thực thi, kiểm tra, sửa.
- Nó mạnh ở hình học có quy tắc, lắp ghép cảnh và những phán đoán kết hợp ngữ nghĩa với không gian, còn yếu ở hình dạng hữu cơ và tiếp xúc tinh vi — vì giới hạn của những gì một chương trình ngắn có thể mô tả.
- Kỹ năng này nhiều khả năng đến từ học tăng cường quy mô lớn trong những môi trường tự chấm điểm, chứ không phải từ một kiến trúc mới. Công thức huấn luyện chưa được công bố.
- Trong tạo sinh 3D, tác tử đảm nhận phần đạo diễn và lắp ráp, các bộ tạo sinh trở thành công cụ làm asset, còn bản sao số là cầu nối tới robot.
- Trong bộ não robot, mô hình đa năng trở thành quản đốc kiêm nhà máy, còn điều khiển nhanh vẫn thuộc về các mô hình chuyên dụng trên thiết bị.
Những tín hiệu đáng theo dõi: liệu các công ty tạo sinh 3D có mở giao diện cho tác tử; liệu có xuất hiện một benchmark chuẩn cho tác tử trong Blender; liệu tác vụ đòi hỏi độ chính xác có vượt 30% chỉ với ảnh màu; và liệu một mô hình tiên phong có đạt điều khiển thị giác vòng kín ở 10 Hz.
Một lưu ý: phần lớn các đánh giá robot nêu trên dùng mẫu nhỏ, từ 5 đến 20 lần thử cho mỗi thiết lập, và đa số không được đánh giá mù. Hãy coi những kết luận này là nhận định tạm thời, không phải phán quyết.
Nguồn: thông báo GPT-6 Astra và thẻ hệ thống của OpenAI; bài đưa tin ra mắt của Fortune; bài GPT-6 Astra: 3D, Embodied AI, and Beyond của Wentao Zhu; và bài luận của Sebastian Raschka về looped transformer, trong đó có trích lời Pachocki. Các nguồn khác được dẫn link ngay tại chỗ trích dẫn.