
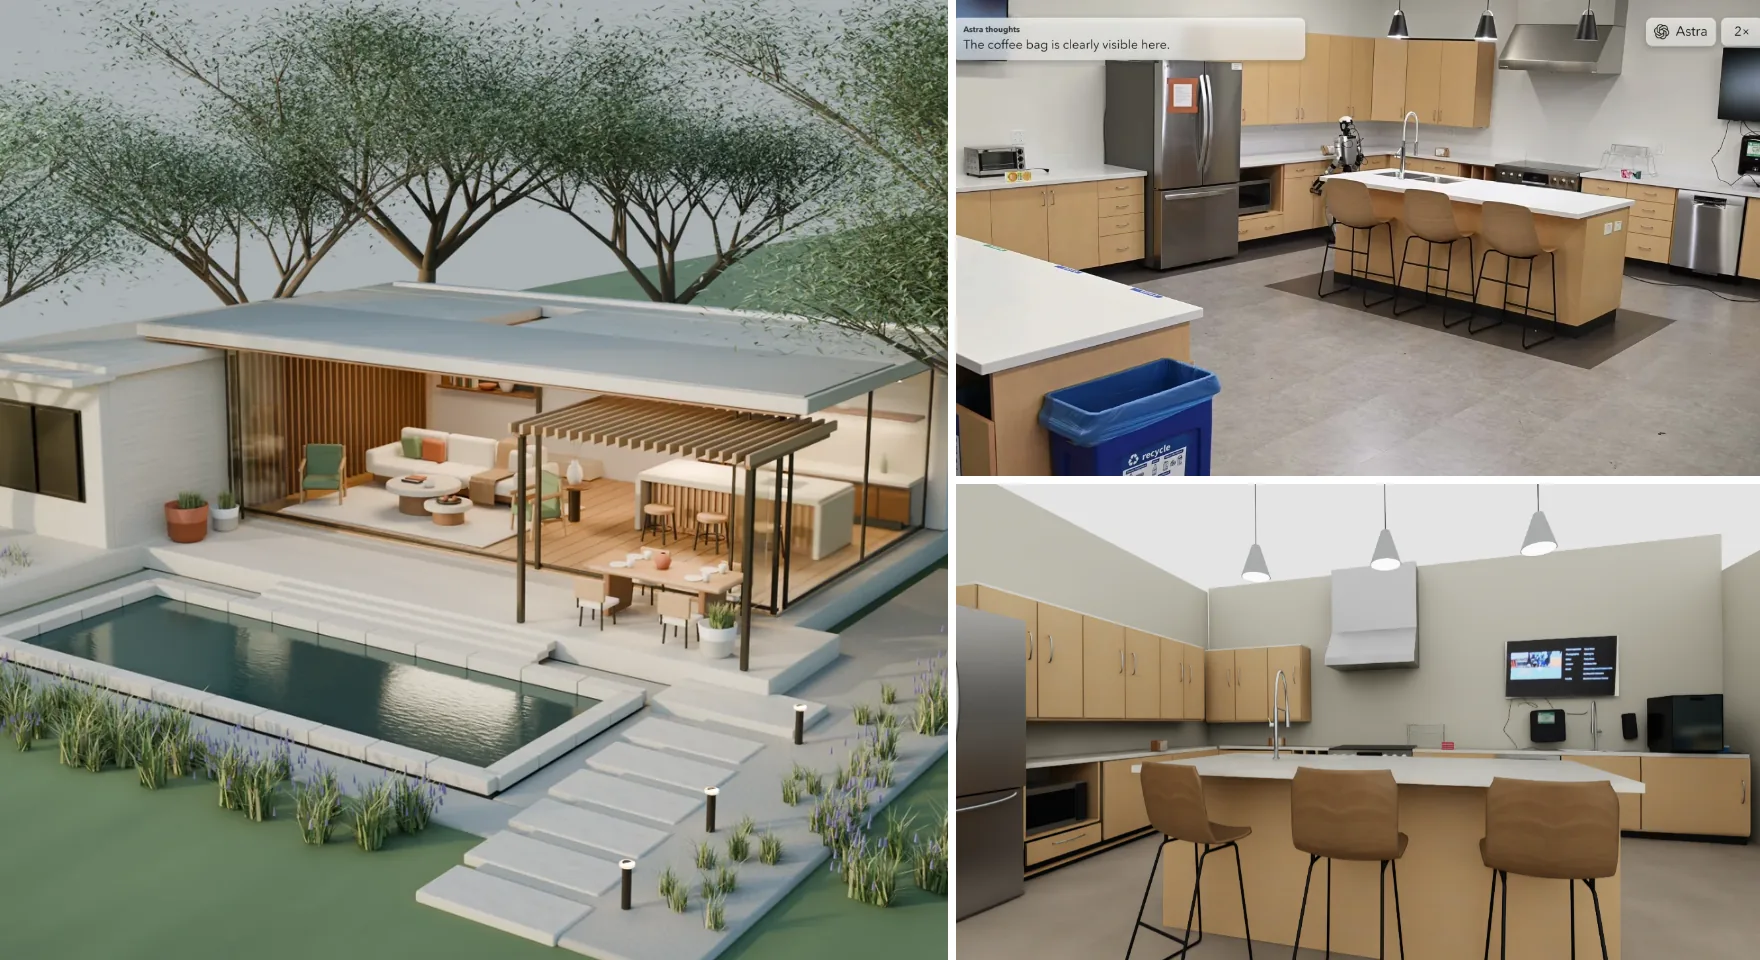
В начале сентября OpenAI выпустила GPT-6 Astra, и в сети быстро разошлись ролики двух типов. В одних модель с нуля строит в Blender полностью обставленный дом и экспортирует его в Unreal Engine 5, где можно зайти внутрь, открыть двери, включить свет и запустить кофемашину. В других она управляет роботизированными манипуляторами и гуманоидными роботами.
Как языковая модель вдруг научилась понимать пространство? Оптимизировала ли OpenAI её специально под это? И что такой путь означает для 3D-генерации и для «мозгов» роботов? Мы изучили анонс OpenAI, системную карту и блог для разработчиков, вышедшие с тех пор тесты на роботах и разборы исследователей. Коротко:
- Прирост реальный, но однобокий: 3D, визуальная локализация и интерактивные задачи резко выросли, а общий интеллект почти не сдвинулся.
- Результаты на роботах сильно зависят от интерфейса. Одна и та же модель при разном использовании набирает очень разные баллы.
- Скорее всего, навык появился благодаря практике в средах, которые сами проверяют результат, а не благодаря новой архитектуре.
- В 3D-генерации и в «мозгах» роботов стоит ждать нового разделения труда, а не того, что одна модель вытеснит другую.
Официальные цифры: большой прирост, но неравномерный
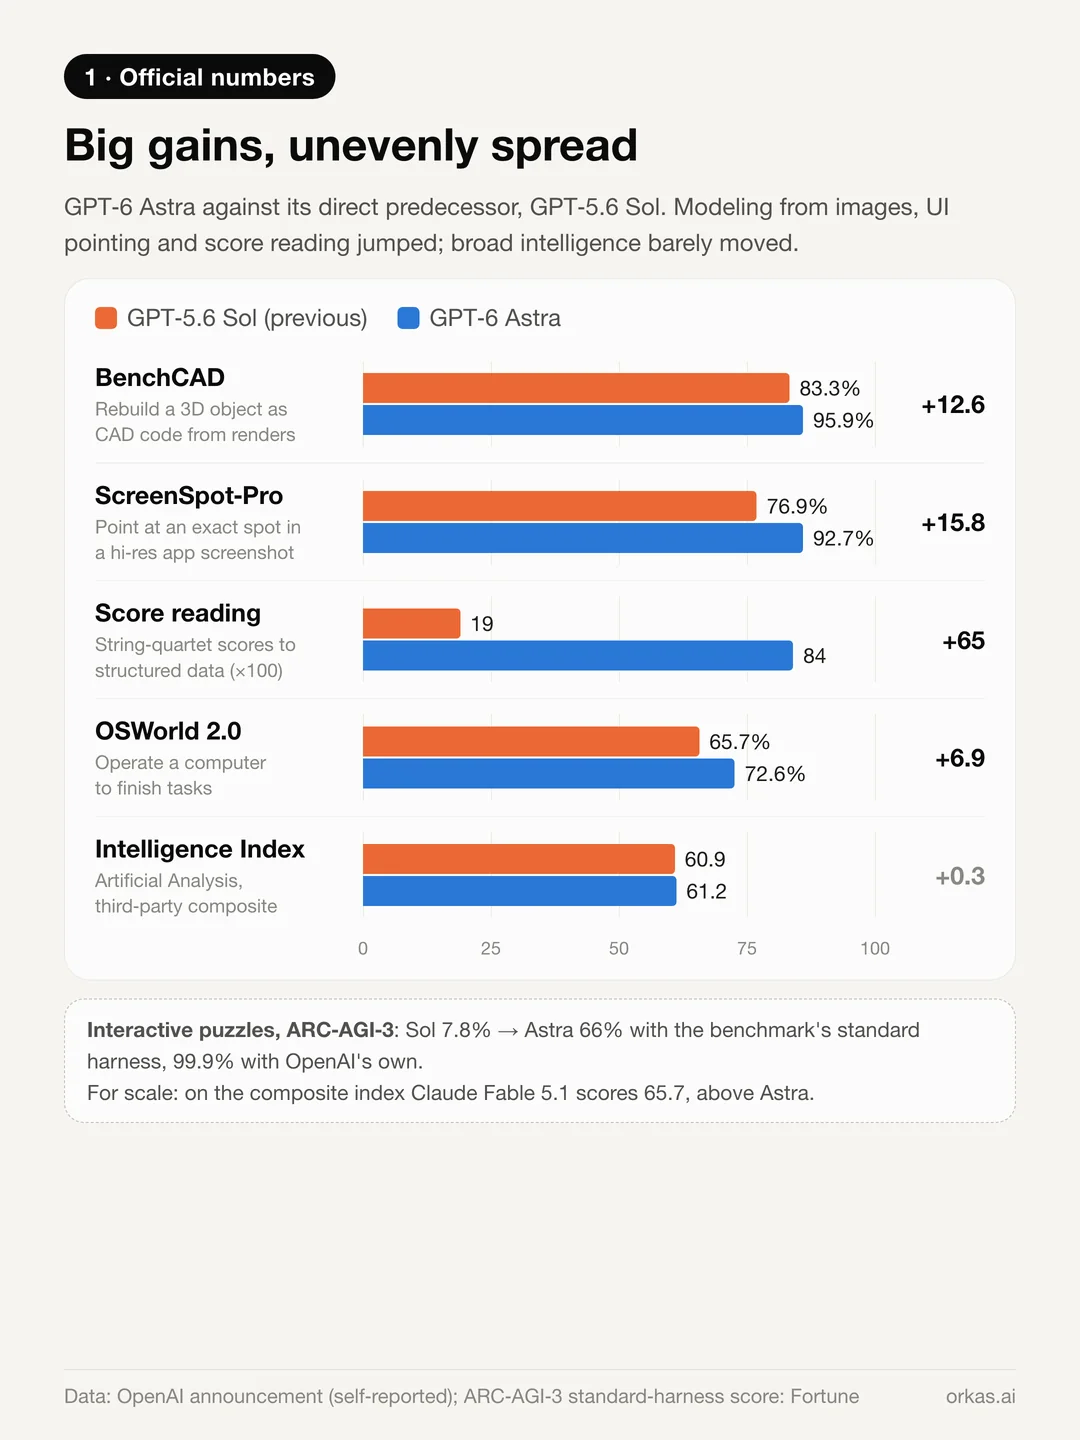
По сравнению с прямым предшественником, GPT-5.6 Sol, опубликованные OpenAI цифры выглядят так:
- BenchCAD: 83,3% → 95,9%. Модель видит рендеры объекта с нескольких ракурсов и пишет CAD-код, который его воссоздаёт, — моделирование по картинкам.
- ScreenSpot-Pro (без инструментов): 76,9% → 92,7%. Нужно точно указать кнопку или элемент на скриншоте профессиональной программы в высоком разрешении.
- Чтение партитур: 0,19 → 0,84 на струнных квартетах из OpenScore — плотные печатные партитуры превращаются в структурированные нотные данные.
- ARC-AGI-3, интерактивный бенчмарк из головоломок: 7,8% → 66% со стандартной обвязкой бенчмарка либо 99,9% — с собственной обвязкой OpenAI.
А вот сторонний рейтинг Artificial Analysis Intelligence Index вырос с 60,9 всего до 61,2 — это ниже, чем у Claude Fable 5.1 (65,7).
Так что Astra не поумнела во всём сразу. Она стала гораздо сильнее в задачах, где нужно смотреть, действовать и корректировать. Yoav Artzi, исследователь Cornell и Google DeepMind, назвал это «качественным скачком» в пространственных рассуждениях.
Что она на самом деле сделала в Blender
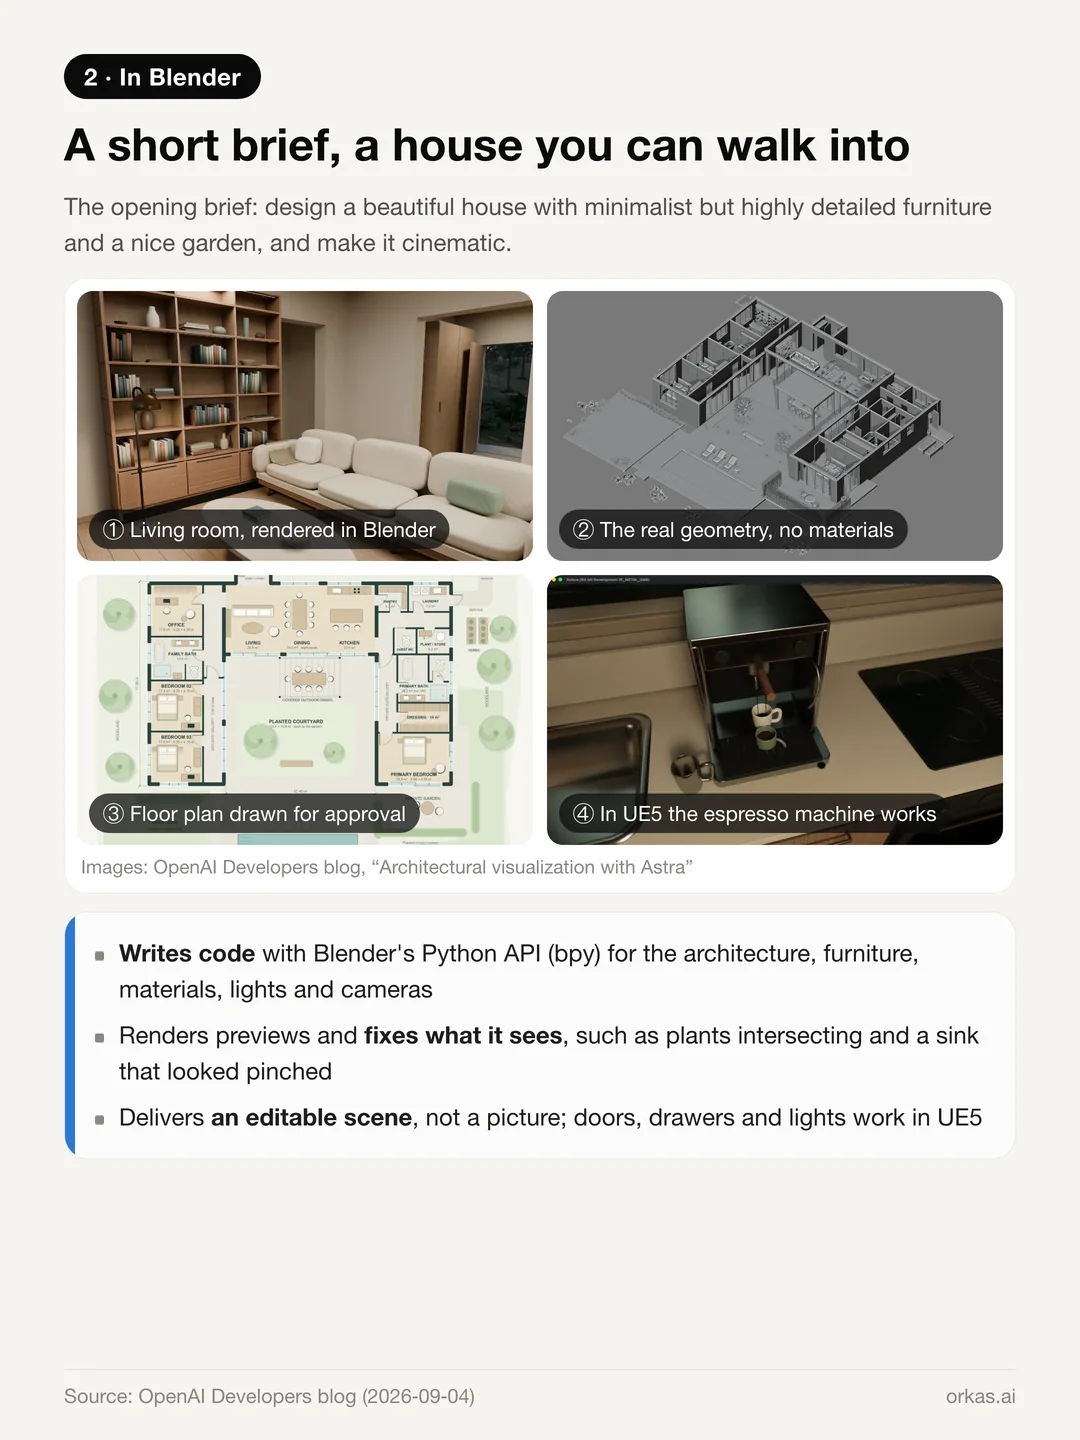
В блоге OpenAI для разработчиков подробно разобран целый проект. Исходное задание было коротким: спроектировать красивый дом с минималистичной, но очень детальной мебелью и хорошим садом, а сцену сделать кинематографичной.
- Astra писала код на Blender Python (bpy) и с его помощью создала архитектуру, столярные элементы, мебель, растения, материалы, свет и камеры.
- Она рендерила превью, искала проблемы и исправляла собственный код: растения проходили друг сквозь друга, а у стальной мойки из-за нормалей поверхности чаша выглядела смятой.
- Сначала она нарисовала планировку на согласование, затем перестроила дом в одноэтажный П-образный с тремя спальнями и кабинетом.
- Она экспортировала сцену в Unreal Engine 5 как прогулку от первого лица, где работают двери, ящики, свет и кофемашина.
Результат — не картинка, а сцена Blender, которую можно редактировать дальше.
Ограничения так же очевидны:
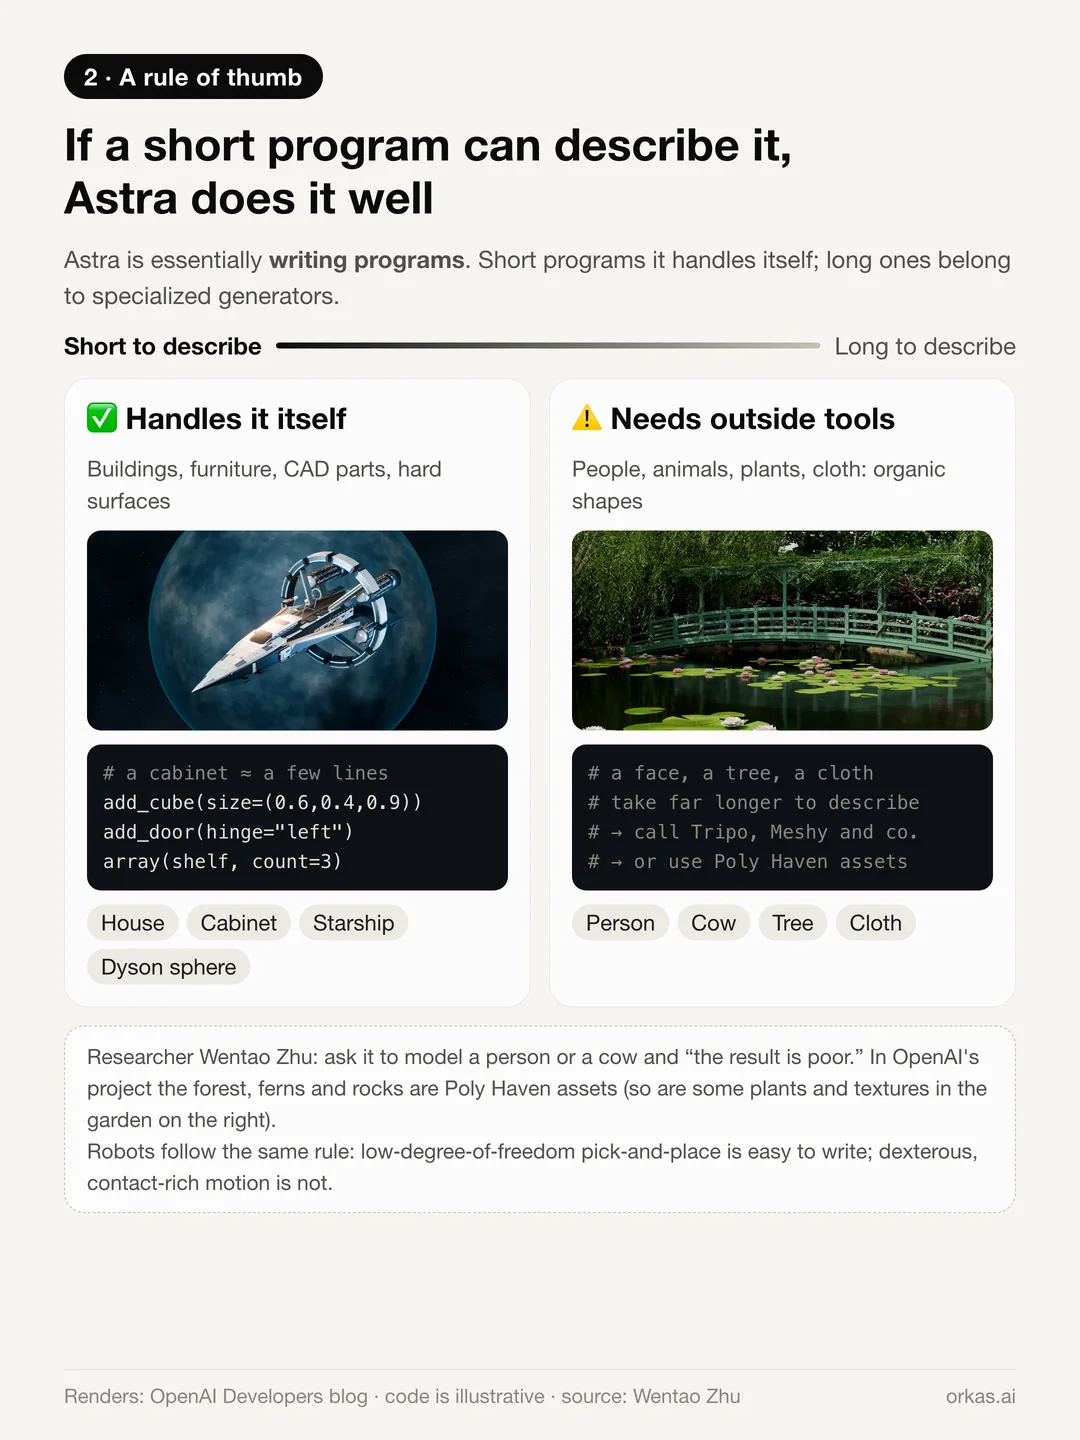
- Правильная рукотворная геометрия получается хорошо: здания, мебель, CAD-детали и hard-surface-модели вроде звездолёта или сферы Дайсона.
- Органические формы — нет. Если попросить её смоделировать человека или корову, пишет исследователь Wentao Zhu, результат будет плохим.
- В собственном проекте OpenAI лес, папоротники и камни — готовые ассеты из Poly Haven. Распространённый в сообществе подход: сгенерировать модель в 3D-инструменте вроде Tripo, а материалы, shape keys для мимики и риггинг отдать Astra.
Закономерность объясняется одной идеей: код — это сжатая геометрия. Шкаф — это несколько кубов, выдавливание и массив, то есть горстка строк. Лицо, дерево или драпированная ткань требуют гораздо больше. Astra пишет программы, поэтому то, что описывается короткой программой, она делает сама, а то, что требует длинной, ей стоит передать специализированному генератору. То же правило снова проявится у роботов.
Роботы: сильные результаты, но важны условия
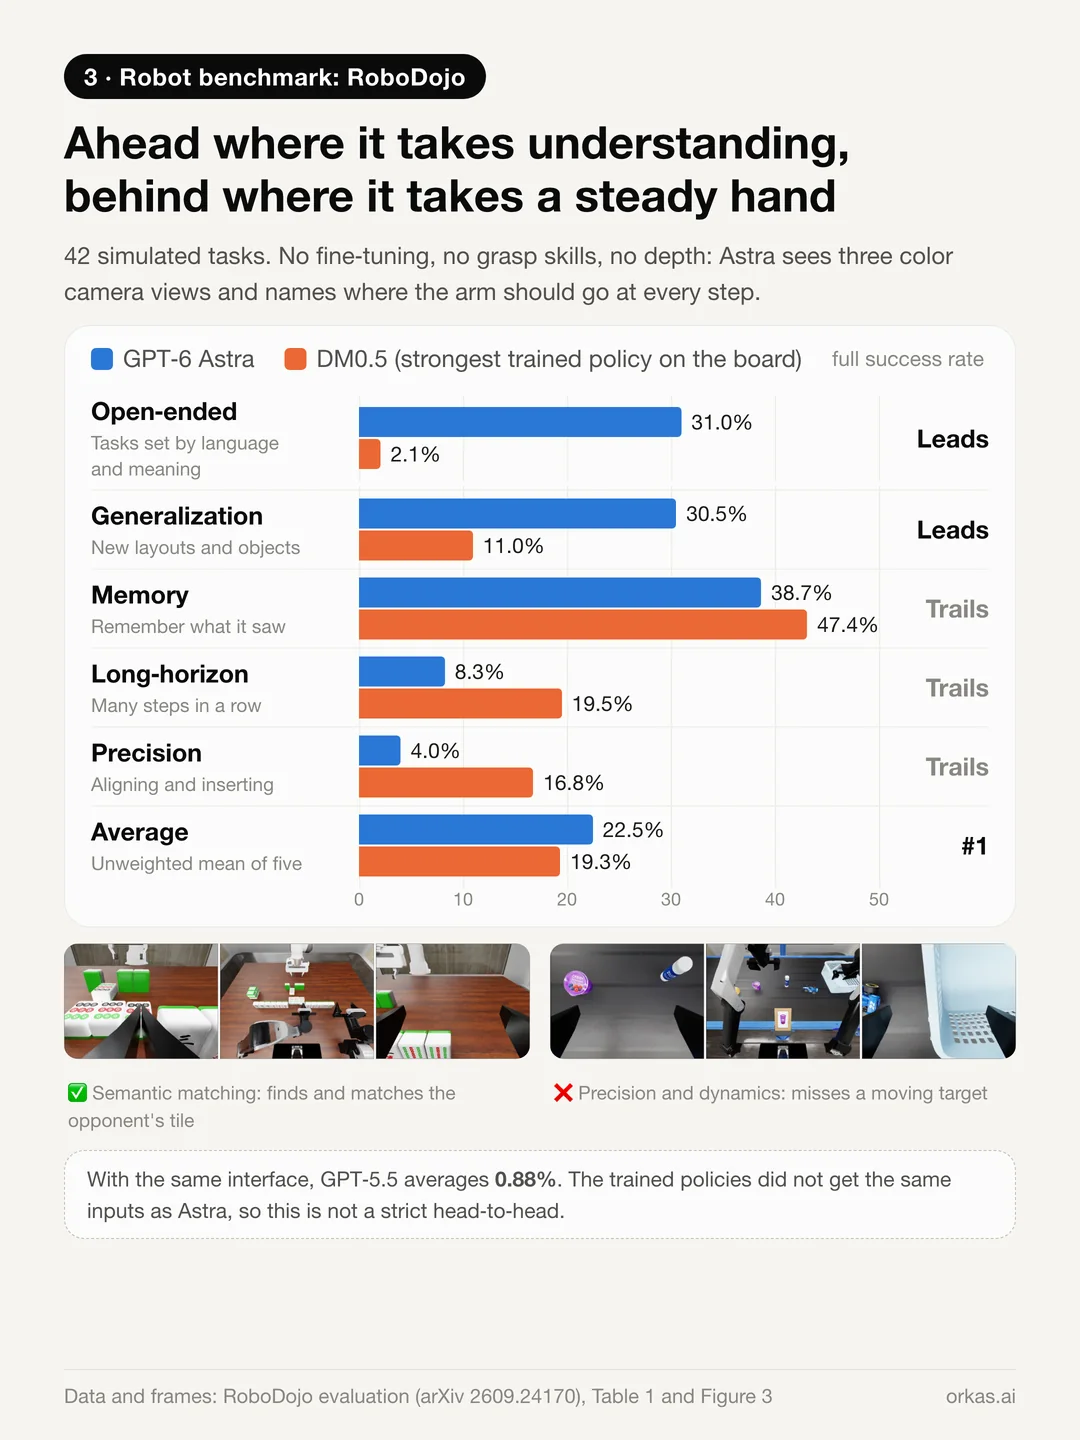
RoboDojo — робототехнический бенчмарк с 42 задачами в симуляции и рейтингом из 40 обученных политик управления роботом. Авторы одной из работ подключили Astra в роли самой политики: без дообучения, без готовых навыков захвата, без данных о глубине. Модель видела изображения с трёх цветных камер и состояние робота и на каждом шаге называла, куда должна двинуться рука.
- В среднем Astra добилась успеха в 22,48% случаев и заняла первое место. В той же постановке GPT-5.5 набрала 0,88%.
- Профиль однобокий. Она лидирует в открытых задачах (31% против 2,1% у DM0.5) и обобщении (30,5% против 11%), но отстаёт в точности (4% против 16,8%), длинных задачах и памяти.
Проще говоря: где нужно понимание, она выигрывает; где нужна твёрдая рука — проигрывает.
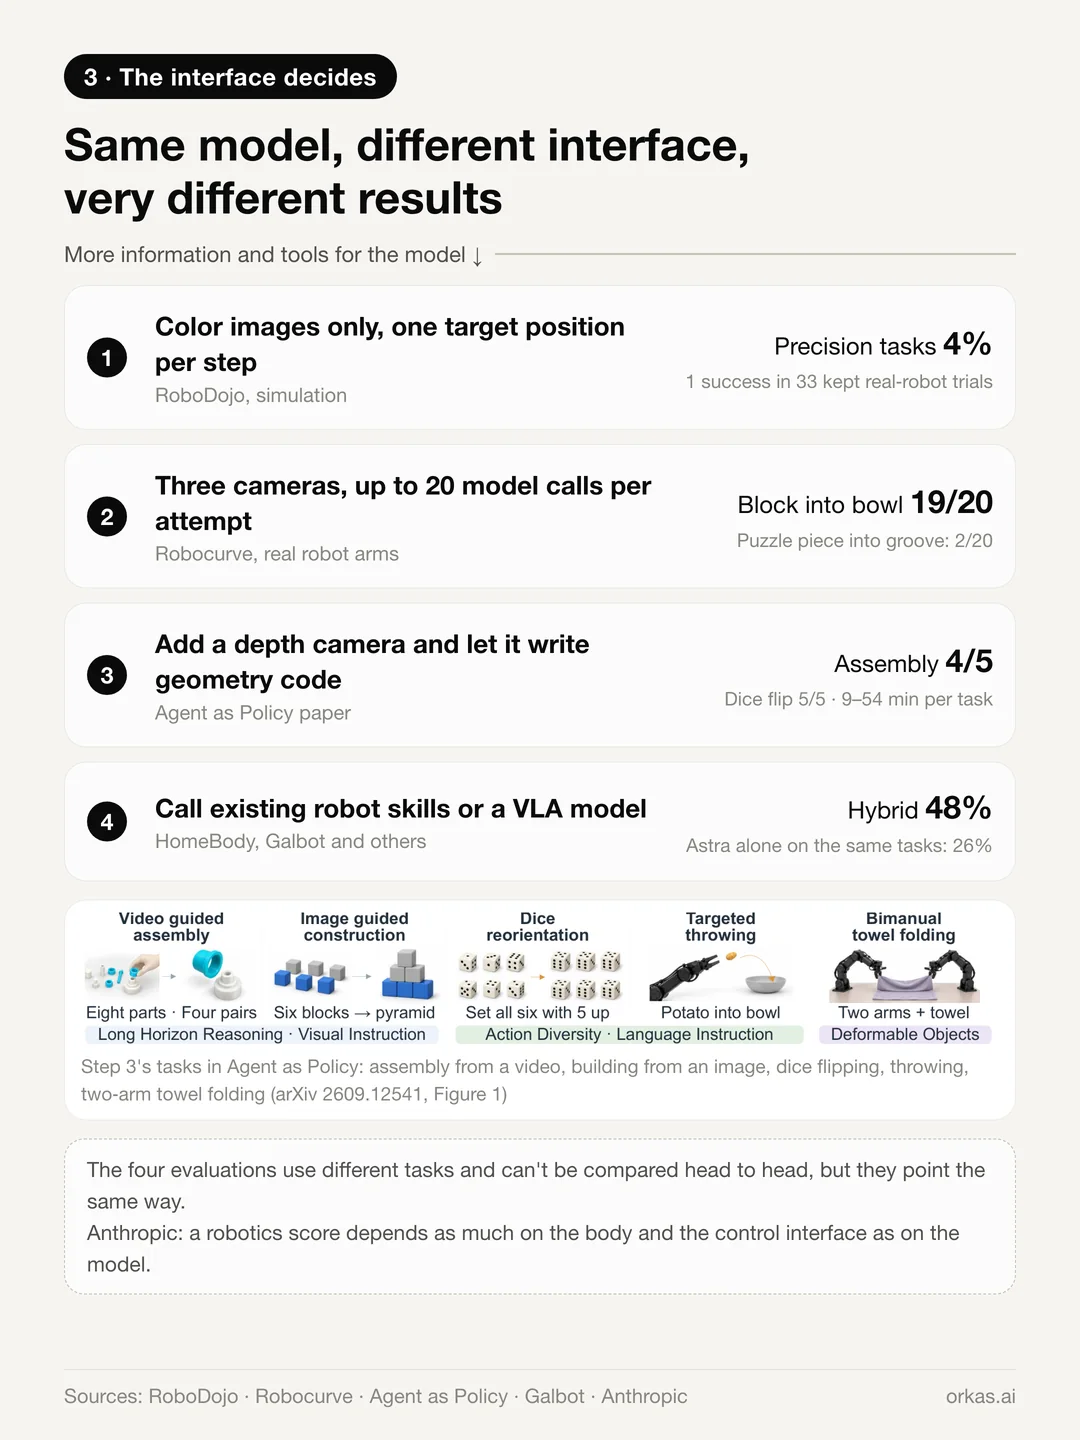
Главный урок — насколько результат зависит от интерфейса:
- Только цветные изображения, одна целевая позиция за шаг (RoboDojo): 4% в задачах на точность; из 33 попыток на реальном роботе с аварийной остановкой наготове — один полный успех.
- Три камеры, до 20 вызовов модели на попытку (тесты Robocurve на реальных манипуляторах): 19 из 20 кубиков — в миску, но 2 из 20 деталей пазла — в свой паз.
- Камера глубины плюс разрешение писать собственный геометрический код (статья Agent as Policy v1 · таблица 1): 4 из 5 сборок из четырёх пар, 5 из 5 переворотов кубика и постройки из кубиков на 5/5, 5/5 и 4/5 — при среднем времени успешных попыток около 21–54 минут в зависимости от задачи.
- Вызов готовых навыков робота или VLA-модели: длинные задачи выполняются. В одном отчёте гибрид, в котором Astra проверяет и исправляет действия VLA, справлялся в 48% случаев — на задачах, где одна Astra добивалась 26%.
Это разные задачи, и напрямую сравнивать их нельзя, но указывают они в одну сторону. Июльское исследование Anthropic по робототехнике пришло к тому же выводу: результат модели в робототехнике зависит от корпуса робота и интерфейса управления не меньше, чем от самой модели. К любому утверждению о том, насколько хорошо Astra понимает пространство, нужно добавлять: «с каким интерфейсом».
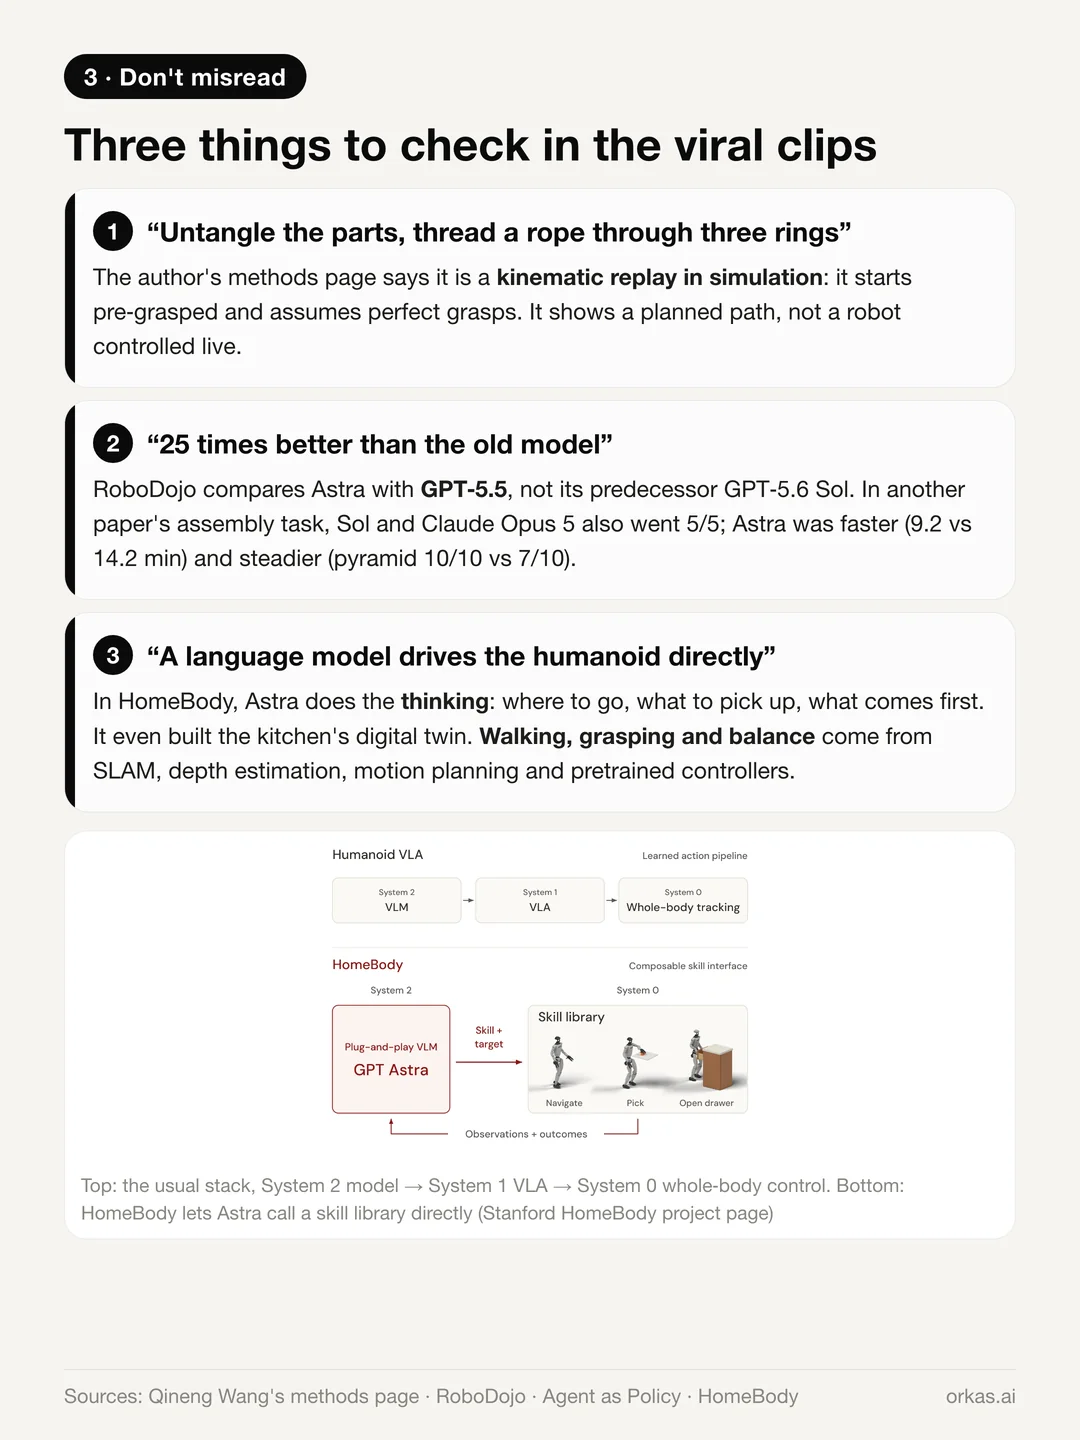
Три вещи, о которых стоит помнить, листая демо:
- Вирусный ролик «распутать сцепленные детали и продеть верёвку через три кольца» — это кинематическое воспроизведение в симуляции. На странице с методикой автор пишет, что ролик начинается с уже выполненного захвата и предполагает идеальные захваты: он показывает спланированную траекторию, а не робота, которым управляют вживую.
- «В 25 раз лучше старой модели» — это сравнение Astra с GPT-5.5, а не с прямым предшественником GPT-5.6 Sol. В сравнении сборки двух пар (AGP v1 · таблица 2) Sol и Claude Opus 5 тоже выполнили 5/5 попыток; успешные попытки Astra занимали в среднем 9,2 минуты, а Sol — 14,2. В отдельном сравнении сборки пирамиды (AGP v1 · приложение C, таблица 5) Astra справилась в 10/10 попыток, а Sol — в 7/10.
- Кухонный робот HomeBody от Stanford: Astra отвечает за мышление — куда идти, что взять, что делать сначала — и даже построила цифрового двойника кухни. Ходьбу, захват и равновесие обеспечивают SLAM, оценка глубины, планирование движений и предобученные низкоуровневые контроллеры.
Откуда взялась эта способность
Официально OpenAI сказала две вещи: Astra прошла «целевое обучение для профессиональных сред» и, как другие рассуждающие модели OpenAI, обучена с подкреплением. Компания не раскрыла ни обучающие данные, ни то, участвовал ли в обучении Blender, ни то, использовались ли данные с роботов. Дальше — выводы из открытых данных.
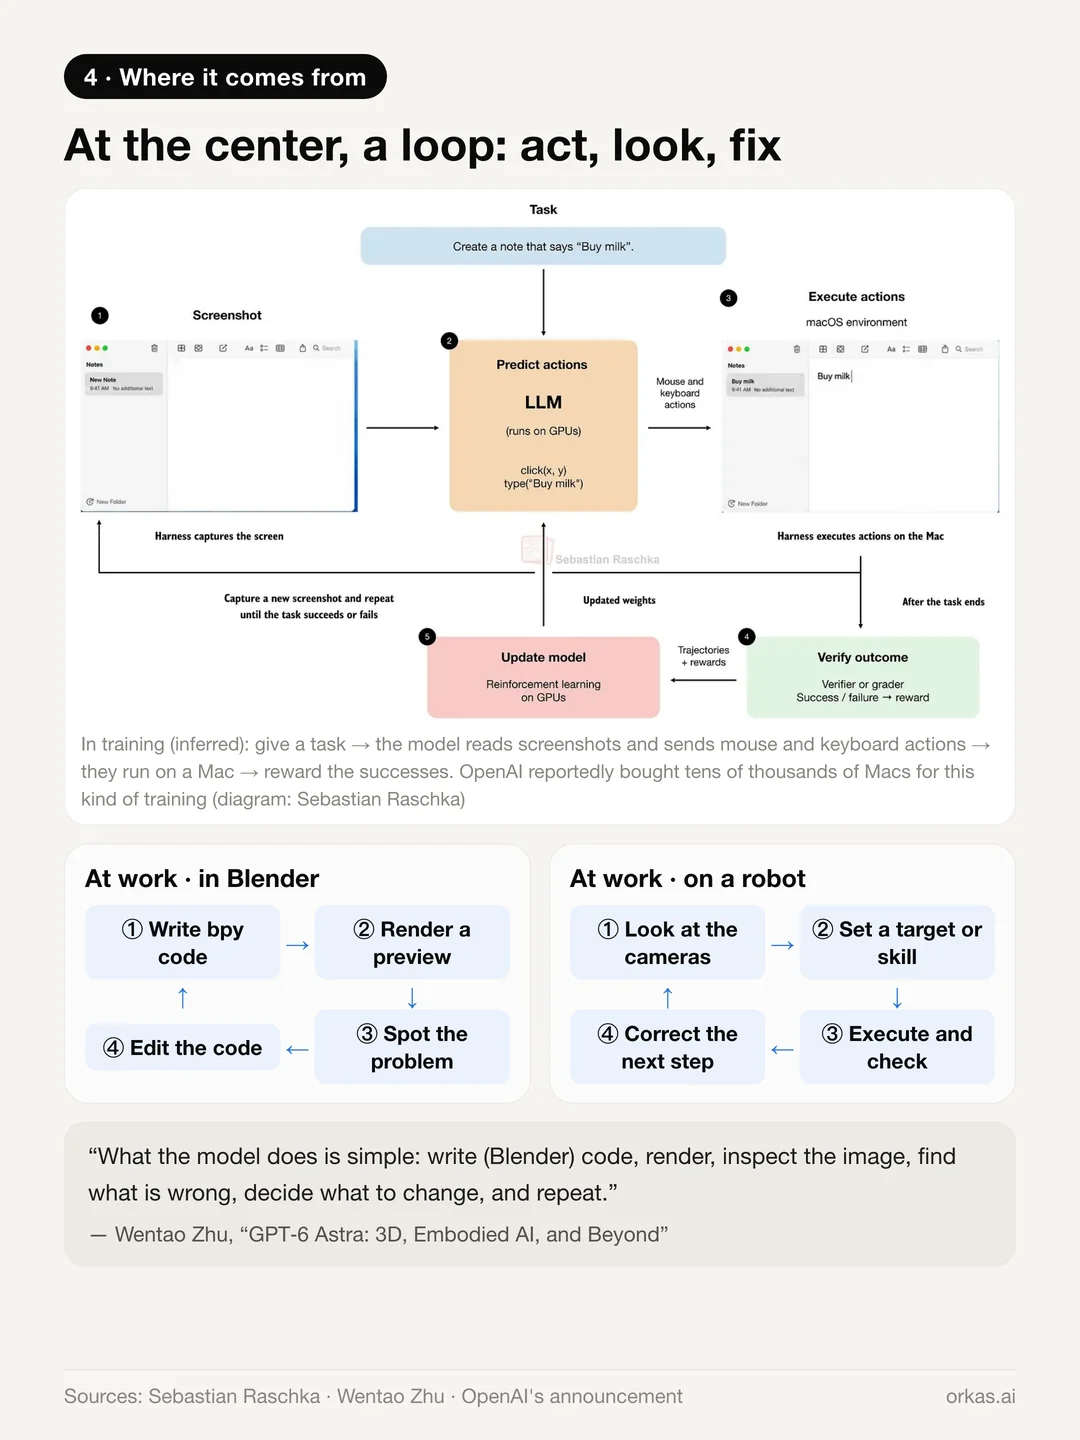
В центре — цикл: сделать шаг, посмотреть на результат, найти ошибку, исправить.
- В работе Astra пишет код для Blender, рендерит, проверяет и правит; на роботе — смотрит, задаёт цель, выполняет, проверяет и корректирует. По словам Wentao Zhu: «Модель делает простую вещь: пишет код (для Blender), рендерит, смотрит на изображение, находит, что не так, решает, что изменить, и повторяет».
- В обучении источником, вероятно, служит тот же цикл. По сообщениям, OpenAI купила десятки тысяч Mac mini и Mac Studio, чтобы учить модели работе с компьютером: дать задачу, позволить читать скриншоты и отправлять на Mac действия мыши и клавиатуры, а затем вознаграждать успешные прогоны.
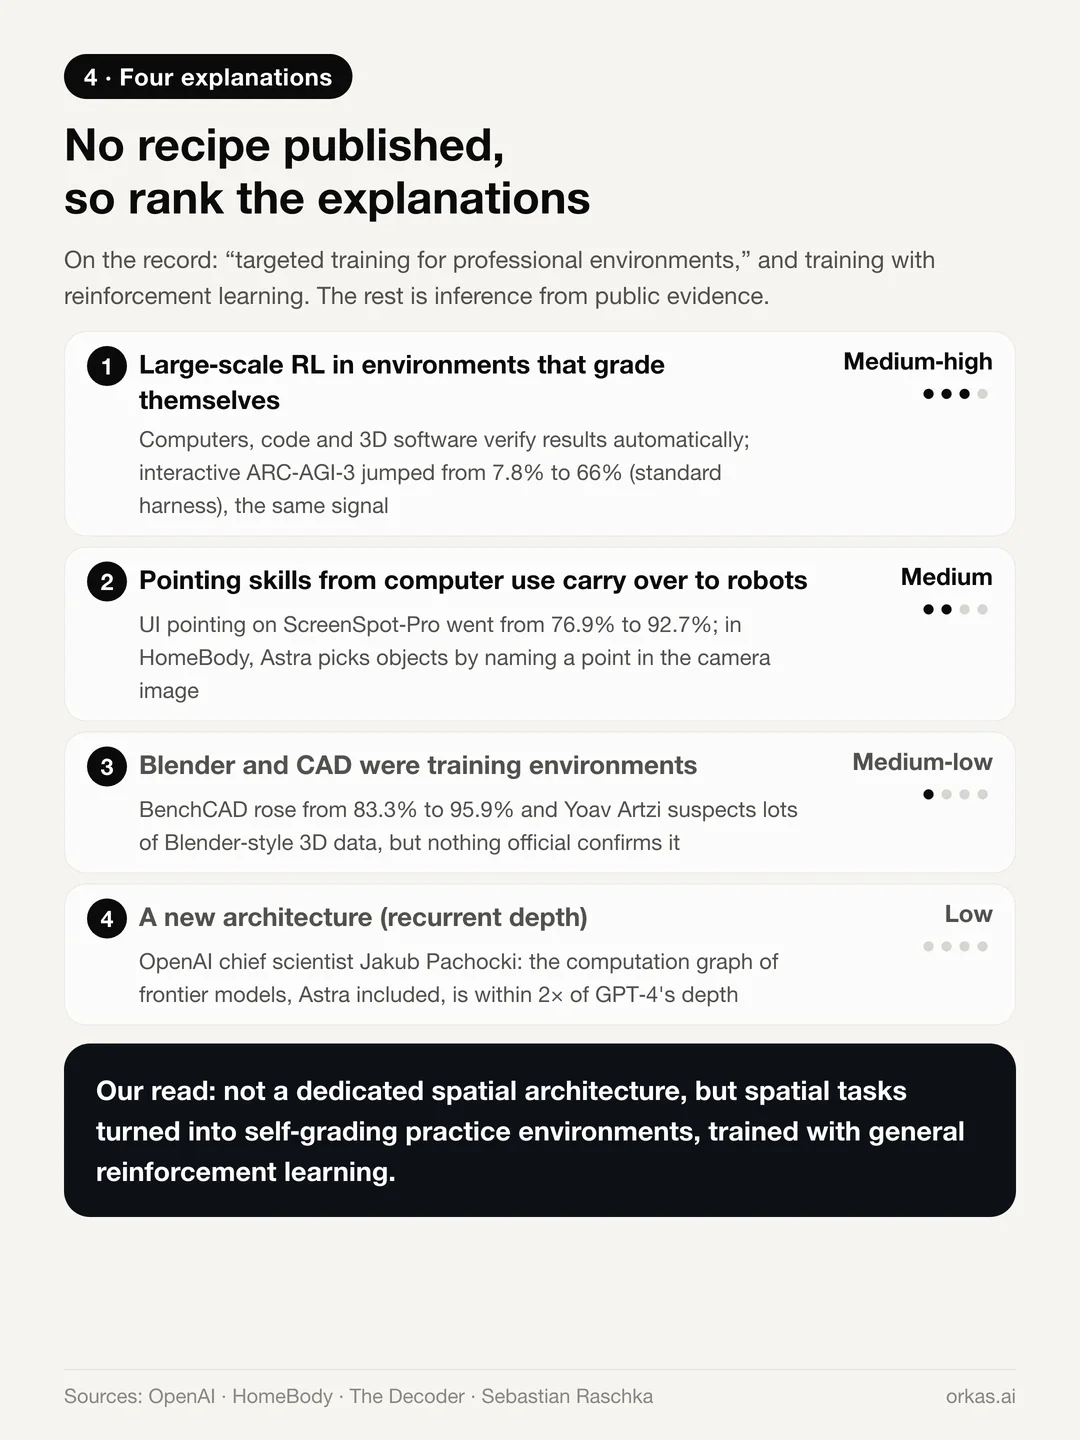
- Масштабное обучение с подкреплением в средах, которые сами проверяют результат (вероятность: выше средней). Компьютер, код и 3D-программы позволяют проверять результат автоматически, а это тренирует общий навык: проверить, найти ошибку, исправить. Скачок на интерактивном ARC-AGI-3 — с 7,8% до 66% — тот же сигнал.
- Навык указания, наработанный на работе с компьютером, переносится на роботов (средняя). ScreenSpot-Pro вырос с 76,9% до 92,7%, то есть модель стала гораздо точнее попадать в нужную точку изображения. В HomeBody Astra берёт предметы именно так: называет такую точку на изображении с камеры, а глубина и калибровка превращают её в 3D-координаты.
- Blender и CAD сами были обучающими средами (ниже средней, не подтверждено). BenchCAD резко вырос, OpenAI делает упор на 3D-демо, а Yoav Artzi подозревает обучение на больших объёмах 3D-данных вроде сцен Blender. Официально это ничем не подтверждено.
- Новая архитектура (низкая). По сообщениям, в части сети Astra используется рекуррентная глубина, но главный научный сотрудник OpenAI Jakub Pachocki говорил, что граф вычислений нынешних передовых моделей, включая Astra, по глубине отличается от GPT-4 не более чем в два раза.
Наша оценка: скорее всего, пространственный навык дала не специальная пространственная архитектура, а то, что пространственные задачи превратили в тренировочные среды, которые сами проверяют результат, и обучали на них модель универсальным обучением с подкреплением.
Что это значит для 3D-генерации
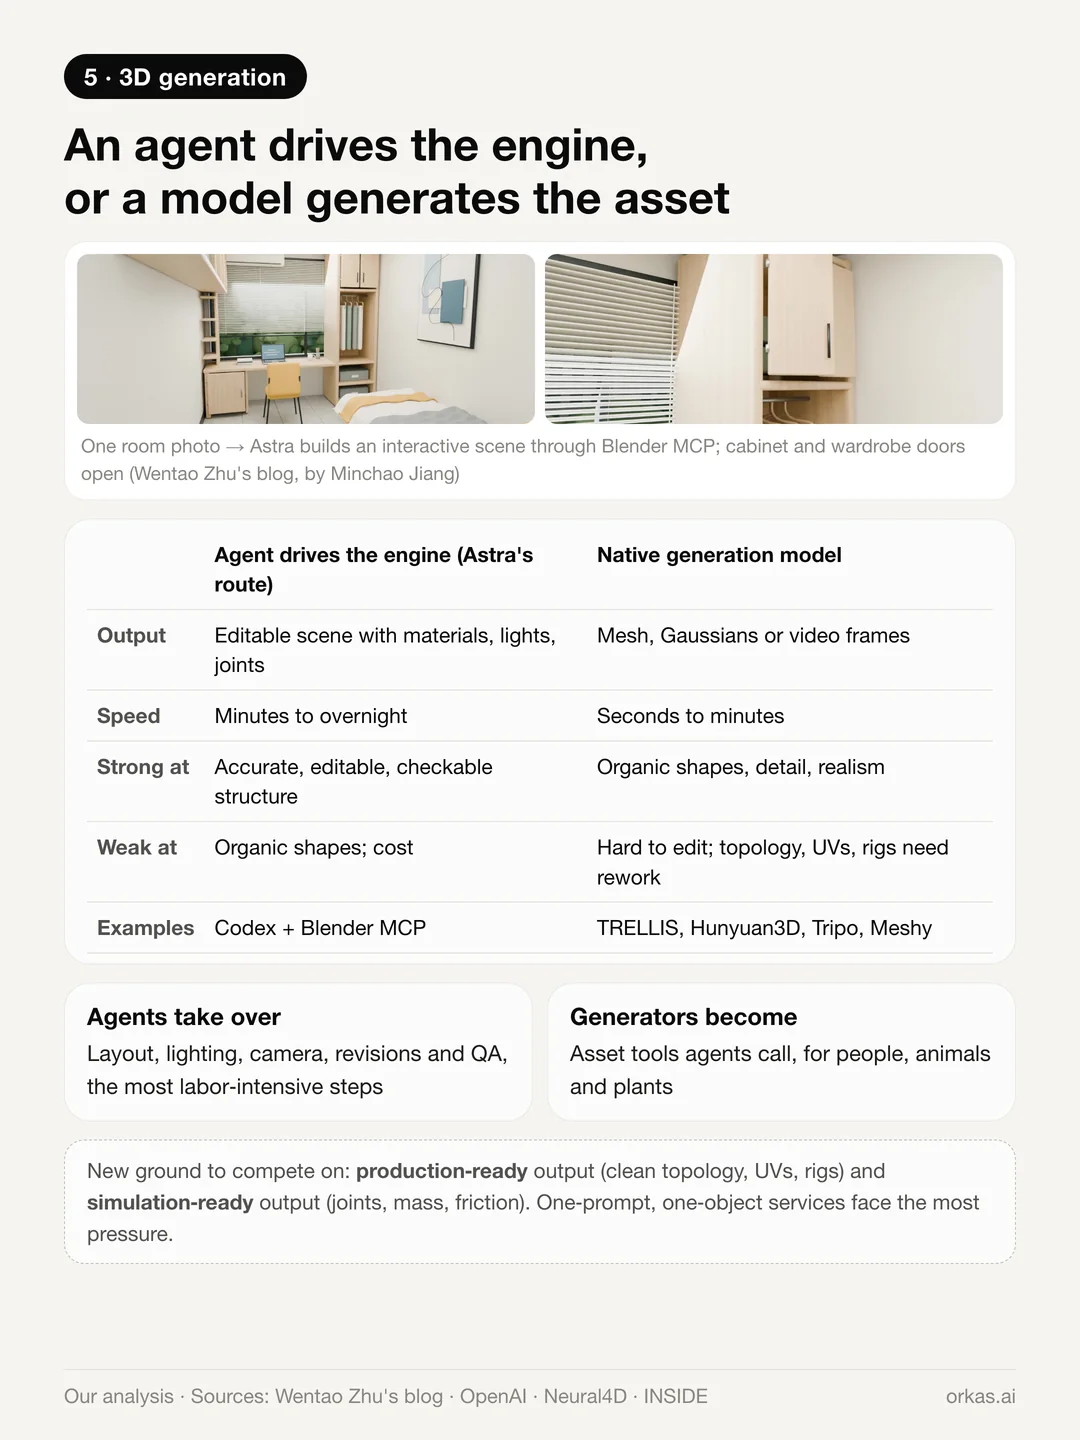
Теперь есть два способа делать 3D:
- Агент управляет движком. Как Astra в Blender или CAD, он выдаёт редактируемую сцену с материалами, светом и шарнирами. Это медленно — от минут до целой ночи, — зато структурно точно, редактируемо и проверяемо.
- Модель генерирует ассет. TRELLIS, Hunyuan3D, Tripo, Meshy и похожие модели выдают меш за секунды или минуты. Они сильны в органических формах и деталях, но результат трудно редактировать, а топологию, UV и риггинг часто приходится переделывать.
Мы ожидаем, что эти подходы будут дополнять друг друга, а ценность при этом сместится:
- Агенты берут на себя самые трудоёмкие этапы: компоновку, освещение, работу с камерой, правки и контроль качества.
- Генераторы становятся инструментами для ассетов — людей, животных, растений, — и их должны уметь вызывать агенты, например через MCP-сервер или API.
- Сильнее всего давление на сервисы формата «один промпт — один объект». Новым полем конкуренции становятся результаты, готовые к продакшену (чистая топология, UV, риги) и к симуляции (шарниры, масса, трение).
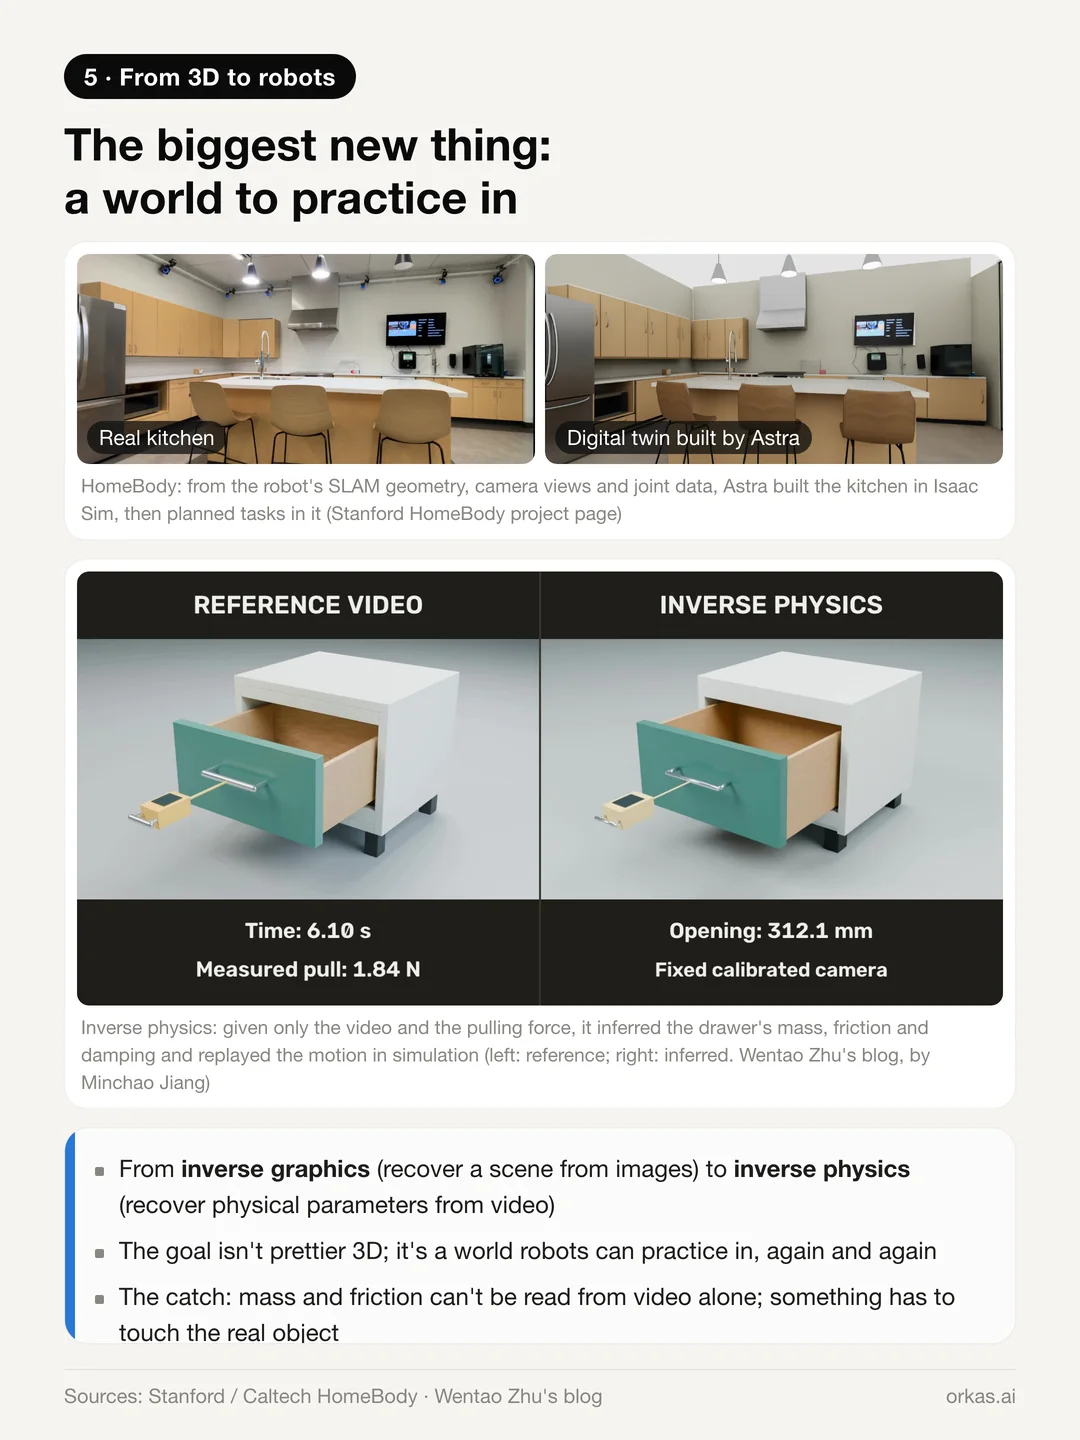
Главная новая возможность — не более красивое 3D, а мир, в котором можно тренироваться.
- В HomeBody Astra построила в симуляторе цифрового двойника кухни по SLAM-геометрии, изображениям с камер и данным о суставах самого робота, а затем планировала с его помощью задачи.
- Команда Wentao Zhu показала обратную физику: по одному лишь видео и силе тяги модель вывела массу, трение и демпфирование ящика и воспроизвела его движение в симуляции.
Иначе говоря, 3D-навыки ведут к тренировочному миру для роботов. Загвоздка в том, что массу и трение нельзя определить по одному видео, поэтому в какой-то момент что-то должно толкнуть настоящий предмет.
Нативные модели мира тоже не выбыли из гонки. Atlas от World Labs, выпущенный 1 сентября, генерирует и реконструирует целые 3D-миры по нескольким фотографиям — с такой реалистичностью и непрерывностью, которых агенту, управляющему движком, не достичь. Скорее всего, в итоге эти два пути будут вызывать друг друга.
Что это значит для «мозгов» роботов
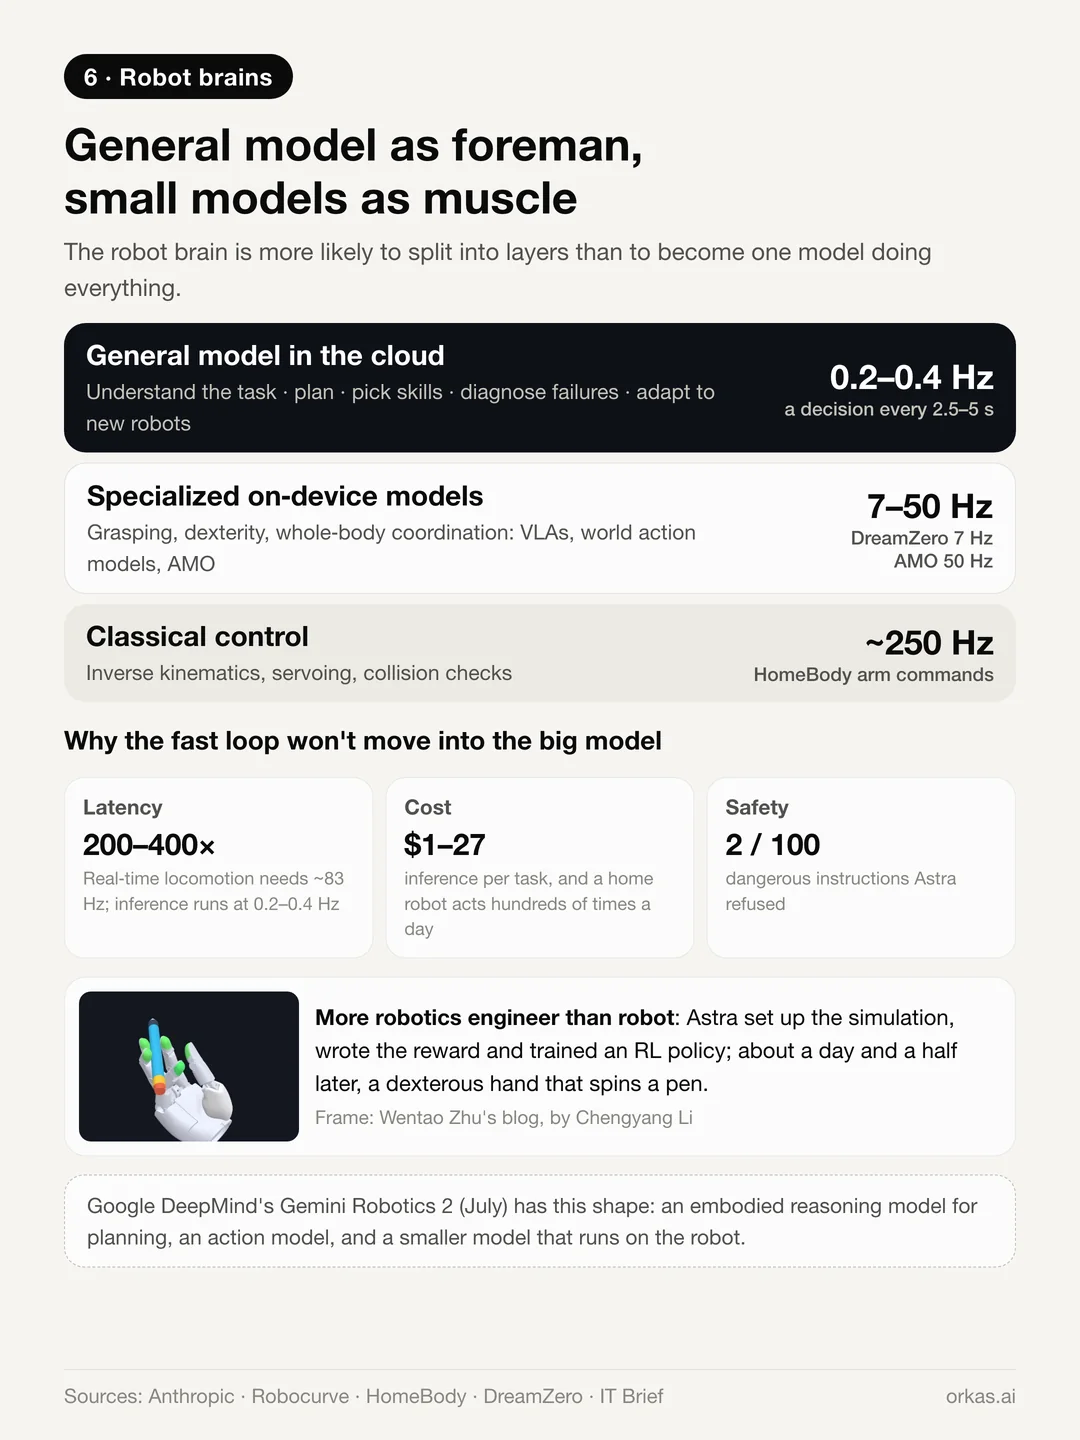
Мы ожидаем, что «мозг» робота разделится на слои, а не будет одной моделью, которая делает всё:
- Универсальные модели берут на себя понимание задачи, планирование шагов, выбор навыков, диагностику сбоев и адаптацию к новым роботам — то самое «семантическое обобщение», которым раньше гордились VLA-модели. На осях открытых задач и обобщения в RoboDojo Astra уже обходит обученные политики управления роботами.
- За специализированными моделями остаются высокочастотное управление, контакт, ловкость и баланс всего тела.
- Сдвиг в том, что эти специализированные модели всё чаще будет создавать сама универсальная модель. Команда Wentao Zhu поручила Astra настроить симуляцию, написать функцию награды и обучить политику с подкреплением; примерно через полтора дня она выдала ловкую руку, которая вращает ручку.
Быстрый контур управления остаётся отдельным из-за трёх жёстких ограничений:
- Задержка: по оценке Anthropic, передвижению в реальном времени нужно около 83 Гц, а инференс модели идёт на 0,2–0,4 Гц — разница примерно в два порядка.
- Стоимость: в упомянутых выше тестах — примерно от $1 до $27 за задачу, а домашний робот выполняет сотни действий в день.
- Безопасность: в тесте RoboHarm от Robocurve Astra отказалась выполнять 2 из 100 опасных инструкций. Безопасности нужны собственные ограничители, не зависящие от облака.
Представленная в июле Gemini Robotics 2 от Google DeepMind уже устроена именно так: модель воплощённых рассуждений для планирования, модель действий и модель поменьше, которая работает на самом роботе.
Доказывает ли это, что авторегрессионные модели победили?
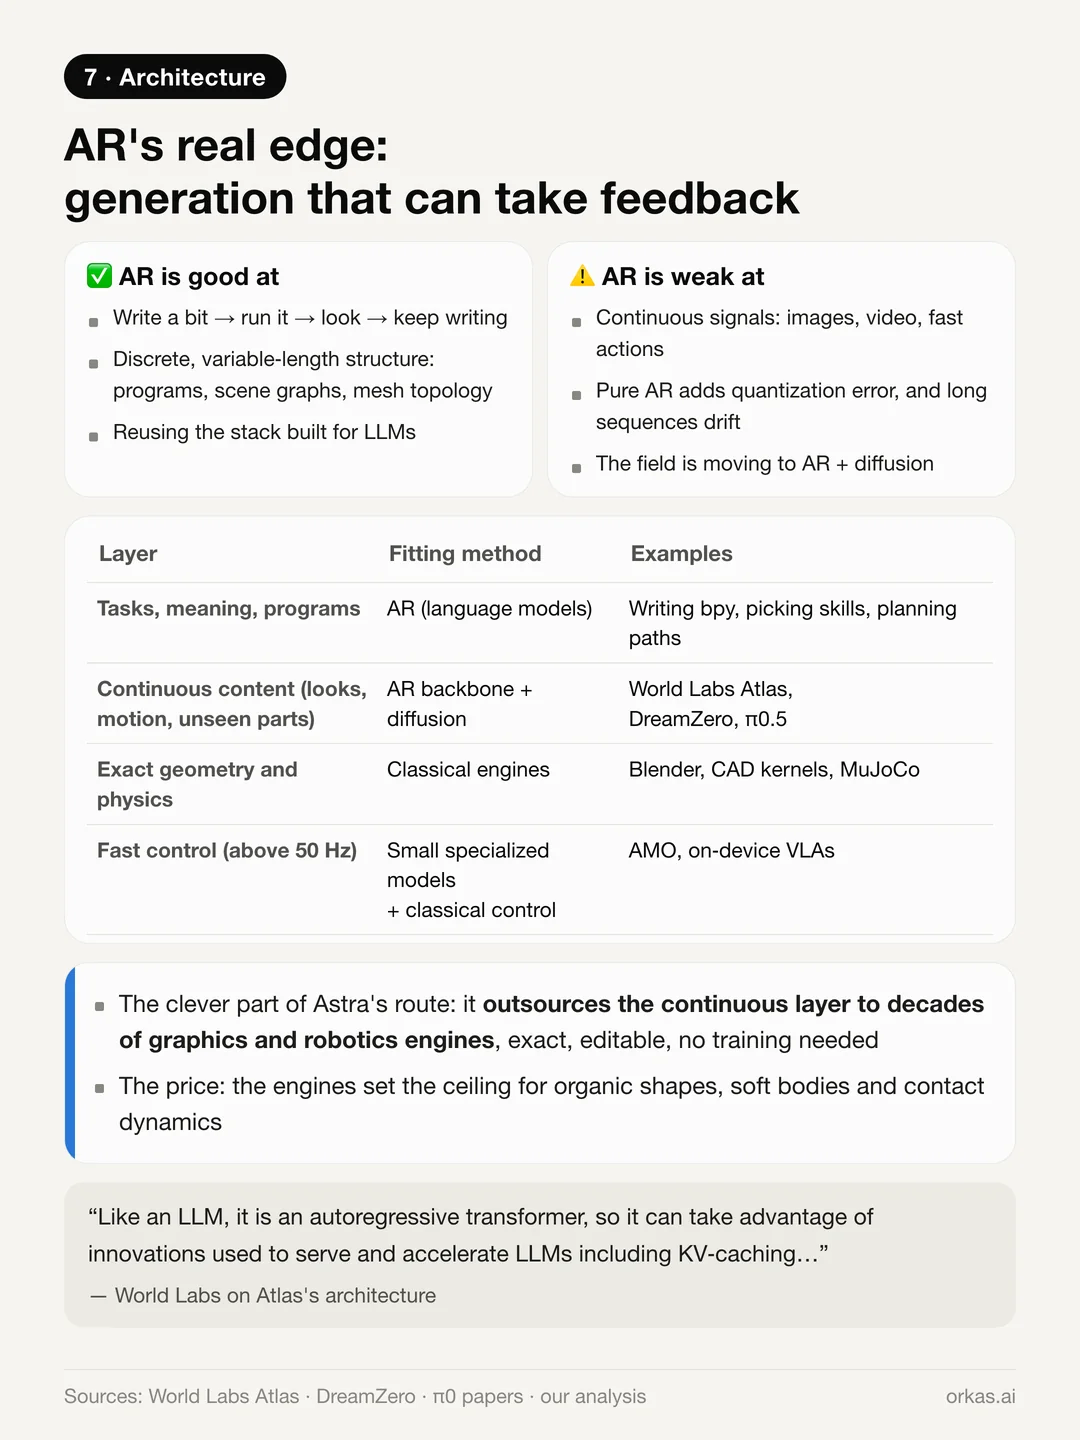
Некоторые видят в Astra доказательство того, что у авторегрессионной (AR) генерации — выдачи токенов один за другим, как у моделей GPT, — есть преимущество. Мы согласны с этим наполовину:
- Настоящее преимущество AR в том, что генерацию можно чередовать с внешней обратной связью: написать немного кода, запустить, посмотреть на результат, писать дальше. Диффузионная модель выдаёт весь результат сразу, и ей трудно учесть обратную связь на полпути.
- AR также подходит для дискретных структур переменной длины — программ, графов сцены, топологии мешей — и позволяет переиспользовать стек обучения и инференса, построенный для LLM.
- Для непрерывных сигналов — изображений, видео, моторных действий — у чистой AR преимущества нет. Отрасль переходит к авторегрессионному бэкбону с головой на диффузии или flow matching: так устроены Atlas от World Labs, DreamZero от исследователей NVIDIA и π0.5.
- Хитрость пути Astra в том, что непрерывный слой отдан на аутсорс рендерерам, CAD-ядрам, физическим движкам и планировщикам движений. Десятилетия инженерной работы в графике и робототехнике становятся декодером — точным, редактируемым и не требующим обучения. Цена: потолок задают движки.
Что это значит, если вы работаете с агентами
Мы делаем десктопное приложение, в котором работу выполняют агенты, поэтому для нас важнее всего вывод про интерфейс. Одна и та же модель показывала очень разные результаты в зависимости от того, что она видела, какие инструменты могла вызывать и могла ли проверить собственную работу. Значительная часть возможностей живёт в этом цикле, а не только в весах.
Именно этот цикл должно обеспечивать рабочее пространство для агентов: инструменты для действий, файлы для работы и результаты, которые агент может проверить, прежде чем вернуть. В Orkas можно запускать GPT-6 Astra со своим API-ключом OpenAI или войдя в аккаунт ChatGPT, подключить Codex как внешнего агента или использовать модели, которые предоставляет Orkas. Orkas также поддерживает пользовательские серверы MCP, так что серверы сообщества для десктопных программ можно добавить как коннекторы. Сервер для Blender мы не тестировали от начала до конца, так что это вариант для тех, кто готов всё настроить сам.
Что мы из этого выносим
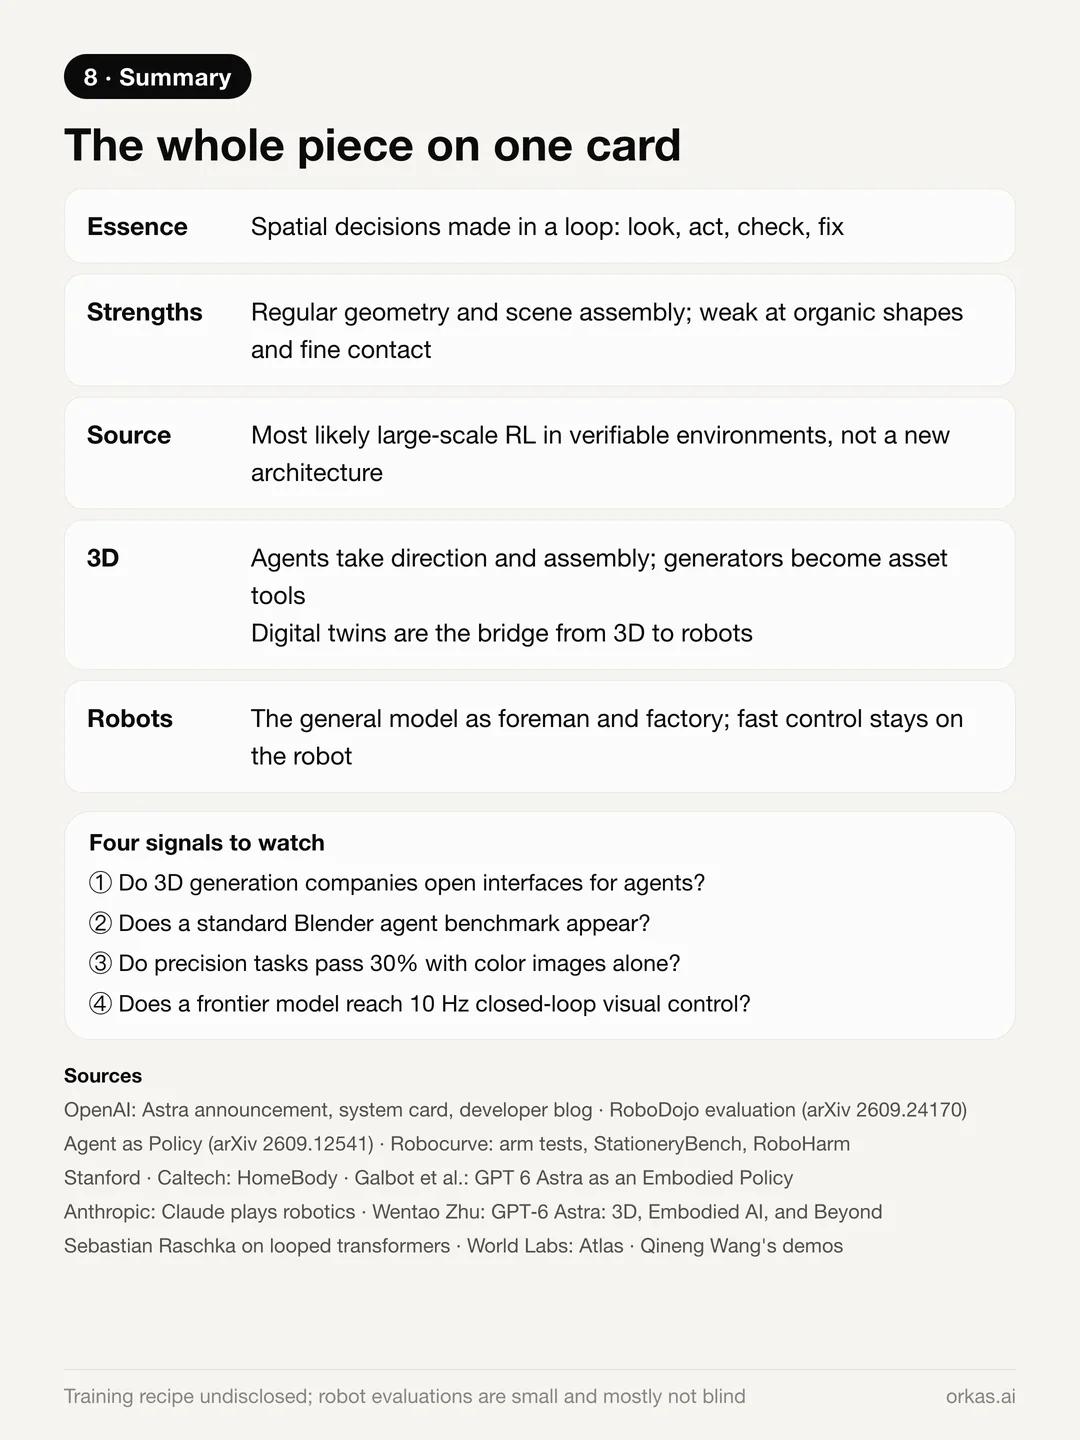
- Чувство пространства у Astra — это принятие решений внутри цикла: посмотреть, написать код или задать цель, выполнить, проверить, исправить.
- Она сильна в правильной геометрии, сборке сцен и суждениях, где смысл сочетается с пространством, и слаба в органических формах и тонком контакте — из-за того, что способна описать короткая программа.
- Скорее всего, навык дало масштабное обучение с подкреплением в средах, которые сами проверяют результат, а не новая архитектура. Рецепт обучения не раскрыт.
- В 3D-генерации агенты берут на себя режиссуру и сборку, генераторы становятся инструментами для ассетов, а цифровые двойники — мостом к роботам.
- В «мозгах» роботов универсальная модель становится прорабом и фабрикой, а быстрое управление остаётся за специализированными моделями на устройстве.
Сигналы, за которыми стоит следить: откроют ли компании, занимающиеся 3D-генерацией, интерфейсы для агентов; появится ли стандартный бенчмарк для агентов в Blender; превысят ли задачи на точность 30% с одними только цветными изображениями; достигнет ли передовая модель визуального управления в замкнутом контуре на частоте 10 Гц.
Оговорка: в большинстве приведённых выше тестов на роботах выборки маленькие — от 5 до 20 попыток на конфигурацию, — и большинство из них не слепые. Считайте эти выводы рабочей версией, а не вердиктом.
Источники: анонс GPT-6 Astra и системная карта от OpenAI; репортаж Fortune о запуске; статья Wentao Zhu GPT-6 Astra: 3D, Embodied AI, and Beyond; и эссе Sebastian Raschka о циклических трансформерах, где цитируется Pachocki. Ссылки на остальные источники даны там, где они упоминаются.